


Section-4: バーチャル・プロダクション
Virtual Production
2026.9.15版 第二稿中
- 1 はじめにOverview
- 2 序説:バーチャルプロダクションの歴史と変遷The Evolution of Virtual Production
- 3 第1章:バーチャルプロダクションの基礎理論Virtual Production Fundamentals
- 4 第2章:空間・カメラのシステム設計System Design & Camera Tracking
- 5 第3章:3D空間アセットとカラー管理3D Spatial Assets & Color Management
- 6 第4章:LEDボリューム統合とスタジオ実務LED Volume Integration & Studio Operations
- 7 第5章:次世代バーチャルプロダクションと今後の展望Future of Virtual Production
- 8 バーチャルプロダクション用語集(Glossary)
- 9 バーチャルプロダクション パート 参考文献(References)
はじめに
Overview
映像表現の歴史は、現実のカメラが捉える「物理世界」と、VFXやCGが創り出す「デジタル空間」をいかに違和感なく融合させるかという、飽くなき合成技術の探求の歴史でもあります。従来のグリーンバック(クロマキー)合成は、長年にわたり映画やドラマの表現領域を拡張してきましたが、撮影現場の役者やカメラマンは存在しない「緑の壁」を前に想像力だけで演技やカメラワークを強いられ、ポストプロダクション(後処理)における膨大な合成コストと時間、そして「現場で完成形が見えない」というジレンマとクリエイティブの断絶が常に付きまとっていました。
この限界を根本から打破し、映像制作の産業構造、制作工程のパイプラインそのものを大変革させつつある次世代の撮影手法こそが、バーチャルプロダクション(Virtual Production / VP)です。
バーチャルプロダクションとは、単に高精細なLEDディスプレイの前に役者を立たせて撮影する技術ではありません。現実のカメラの動きをフレーム精度で完全に3D空間へと同期させ、背景のデジタルアセットに完璧な「同期=シンクロ」をもたらすことで、撮影現場そのものをリアルタイムに完成されたイマーシブ空間へと変貌させる「空間総合テクノロジー」です。
本書のバーチャルプロダクションパートは、現実と仮想を精密度単位で融合させるための実践的ガイドラインです。
バーチャルプロダクションパートの目的と3つのアプローチ
本書の目的は、単に最先端の撮影機材を並べることではなく、「初心者クリエイター」「プロの撮影技師・VFXアーティスト」「システムエンジニア」という、交わることのなかった専門職の共通言語を確立し、撮影現場(プロダクション)とポストプロ(後処理)を同じクリエイティブ・テーブルに着かせることにあります。
- 【Design】初心者クリエイターへ:完成形を現場で共有する「プリプロ」思考へのシフト
「後で合成する」という旧来の思考から、撮影現場で完成された最終形態を目で確認しながら、演出、芝居、構図をその場で決定・デザイン、修正変更できる基礎知識を養います。 - 【Technique】プロの撮影技師・アーティストへ:厳密な幾何学に基づく空間・カメラワークの同期
インカメラVFX(ICVFX)の核心であるインナー・フラスタム(カメラ視野内)の制御や、LEDディスプレイのピクセルピッチとレンズの焦点距離からモアレを排除する技術、そして物理的な美術小道具(フォアグラウンド)とデジタル背景(バックグラウンド)の境界線を消去するなじませ「デプスマッチング」を解説します。 - 【Engineering】システム開発者へ:ゲンロックとカラースペースの完全アライメント
Unreal Engine5などのリアルタイム3Dエンジンの描画フレーム、LEDプロセッサーのリフレッシュレート、そしてカメラの物理シャッターを同期させる「ゲンロック(Genlock)」の実装論、および現実の映像の色とLEDの発光色域を一致させるリニアワーク「ACES(Academy Color Encoding System)ワークフロー」のシステムインフラを解説します。
バーチャルプロダクションの本質とは、テクノロジーによって「ロケーション撮影の時間と空間の制約」を超越することであり、映像制作に関わるすべての人間を物理的な限界から解放することにあります。本書が、読者の皆様のクリエイティビティを現実のスタジオから無限のバーチャル宇宙へとシームレスに拡張するための確かな道標となることを願っています。
メモ:
バーチャルスタジオの今現在をどこまで掘り下げるか?スタジオの使い方が変わりつつある。
DITの関わり方、グレーディングの考え方など、現場では何がどう出来るか?
序説:バーチャルプロダクションの歴史と変遷
The Evolution of Virtual Production

バーチャルプロダクション Virtual Production
撮影(Production)現場にバーチャル(CG)がやってくる
様々な技術を組み合わせていくと
今までにない表現が可能になる
合成、ポスプロのワークフロー、パイプライン(工程)がまったく変わる
バーチャルプロダクション(Virtual Production / VP)は、突如として映像業界に現れた最先端技術ではありません。その足跡を辿ると、映画の誕生初期から連綿と続く「スタジオにいながら、別の場所にいるかのように背景を合成する」というスクリーンプロセスの歴史と、デジタルシネマの到来によって進化した「プリビズ(Pre-visualization)」、そして「バーチャルカメラ」や「オンセットビズ」の交差点に位置していることが分かります。
現代のLEDボリューム(インカメラVFX)へと至る、バーチャルプロダクションの歴史的・技術的系譜を俯瞰します。
アナログ時代の空間融合:「スクリーンプロセス」の系譜
映画監督たちが「ロケーション撮影の制約(天候、移動コスト、時間)」を超えようとした挑戦は、1930年代のアナログ映画の時代から始まっていました。
- リア・プロジェクション(背面投影方式 / Rear Projection)
- 仕組み: スタジオ内に設置した半透明スクリーンの「真後ろ」から、あらかじめ別の場所で撮影しておいた背景動画(自動車の流れる景色など)をプロジェクターで投射し、スクリーンの手前に役者と本物の車を配置して、正面の映画カメラで同時に実写撮影する手法です。
- 歴史と限界: アルフレッド・ヒッチコック監督のサスペンス映画や、初期の『007』シリーズのドライブ(運転)シーンに多用されました。1933年『キングコング』では、手前の木の幹にしがみついた女優の後ろには巨大なスクリーンが用意され、そこにはあらかじめコマ撮り(ストップモーション)で撮影されたキングコングが映し出されました。これによりフィルム上のオプチカル合成なども必要がありませんでした。しかし、当時は背景プロジェクターと撮影カメラのシャッターを完全に同期(ゲンロック)させる技術がなかったため、画面にチラつき(フリッカー)が起きやすくなるという致命的な弱点がありました。
- フロント・プロジェクション(前面投影方式 / Front Projection)
- 仕組み: 1960年代には、カメラのレンズの光軸と完全に一致させたハーフミラーを使用し、役者の背後にある超高反射スクリーン(スコッチライト等)に前方から背景を投射する技術へと進化しました。
- 歴史的実績: スタンリー・キューブリック監督の金字塔『2001: A Space Odyssey(2001年宇宙の旅 / 1968)』の冒頭「人類の夜明け」のシーンにおける広大なアフリカの砂漠の背景は、すべてこのフロント・プロジェクションによるスタジオ撮影です。この「背景の光そのものが役者を照らし、手前と奥の境界線を消去する(なじませ=デプスマッチング)」という思想は、現代のLEDボリューム(ICVFX)の直接的な技術的ルーツとなっています。

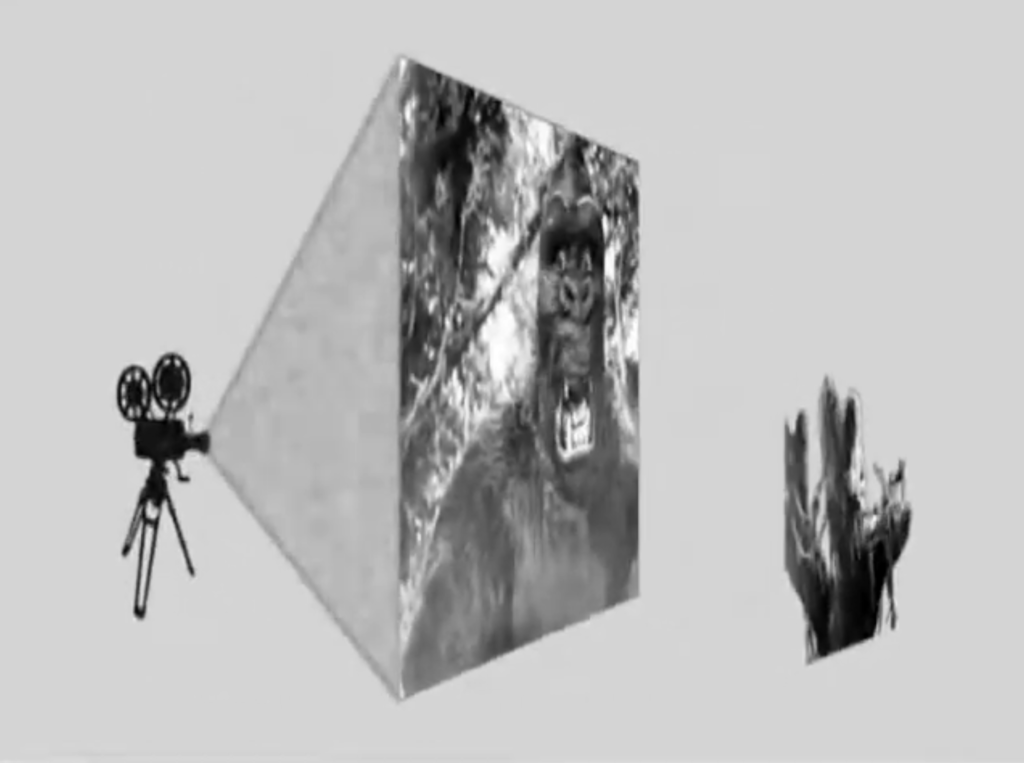
https://youtu.be/TurpnM-Cyto?si=Y0gE_Tw8q7anF6aP&t=198
デジタル化への流れと「プレビズ(Pre-visualization)」の誕生(1990年代〜2000年代)
1990年代、映画制作に本格的な3DCG(VFX)が導入されたことで、バーチャルプロダクションのデジタル基盤が形成されます。その核となったのが、撮影前にコンピューター内でカメラワークを設計する「プレビズ(Pre-visualization)」です。
- プレビズ(Pre-vis)によるワークフローの視覚化:
ジョージ・ルーカス監督の『スター・ウォーズ エピソード1/ファントム・メナス(1999)』などで本格化しました。(ILM内でのプレビズスタジオJAK Filmsの設置)撮影を始める前に、極めてシンプルな低ポリゴンの3Dアセットを用いて映画全体の構図やキャラクターの動き、カメラワークを3Dソフト内でシミュレーション(アニメティクス化)し、絵コンテの代わりにチーム全員で共有するワークフローが確立されました。 - 「ポスト(後処理)」から「プレ(前処理)」へのパラダイムシフト:
これにより、映画制作の主戦場は「撮影現場」から、事前にコンピューター内で絵を決定しておく「プリプロ(準備期間)」へとシフトを始めました。このプレビズの思想が、後のバーチャルプロダクション(VP)の設計思想の土台となっています。
バーチャルカメラ(Virtual Camera)と「バーチャルセット」の邂逅
2000年代後半、ゲームエンジン(リアルタイムレンダリング)の進化と、高精度で物体の位置を計測するモーショキャプチャ技術が融合したことで、「バーチャルカメラ」という全く新しい概念が誕生します。
これは「プレビス」「オンセットビズ」などで開発、実践されてきました。
- プレビズでのバーチャルカメラの採用
当初、プレビズは、実際の現場で使用するカメラ、レンズ画角、クレーンなどの特機を事前に確認、シミュレーションする目的の中で発展進化を遂げてきました。その中で実際のカメラポジション、カメラワークを記録する需要から「バーチャルカメラ」が誕生しました。これはあくまでも現場で使用する物理カメラの事前確認のためで、実際にその時のバーチャルカメラデータがポスプロに使用されることはありませんでした。- バーチャルカメラ→現場のカメラ・レンズ、特機
ポスプロはマッチムーブなどでカメラデータを取得
- バーチャルカメラ→現場のカメラ・レンズ、特機
- オンセットビズ(On-set Visualization)への進化:
撮影現場(オンセット)において、「実写の役者と、存在しないはずのCGアセットが、今どのような構図で重なり合っているか」をリアルタイムにモニターに合成して確認・演出(オンセットビズ)できるようになりました。
『Pan-Amパンナム』TVシリーズ(2011)では広大なグリーンバックにUE4でレンダリングした背景をリアルタイムにマッチし、モニターで確認をする手法が取られています。
この段階で、「カメラトラッキング(6DoF)」と「3Dエンジン(バーチャルセット)」は完全にリアルタイム同期を遂げていましたが、唯一の弱点は、「役者の肉眼には、まだ背景が緑色の壁にしか見えていない」という点でした。 - 『アバター(2009)』がもたらしたブレイクスルー:
ジェームズ・キャメロン監督は、グリーンバックしか存在しないスタジオ内に、モーショントラッカーを装着した「液晶モニター付きのカメラリグ(バーチャルカメラ)」を持ち込みました。カメラマンがスタジオ内で物理的にカメラを動かすと、モニターの中には、リアルタイムにレンダリングされた「パンドラ(未開の惑星)のジャングルと怪獣の3D CG背景(バーチャルセット)」が同期した形で映し出されました。この「シマルカム」の発明によって現場での確認や決定事項が飛躍的に進化しました。ここでの進化は映像としてのすべての要素、背景、人物(の演技、表情まで)、CGアバター、前景までがずべて確認できるようになったことです。そこではカメラワーク、アクションタイミング、イベントタイミングがすべて計られています。
現代:LEDボリューム(インカメラVFX)への集大成(2020年代〜)
そして2019年末、これまでの映画史が積み上げてきた全てのピース(スクリーンプロセスの同時確認、プレビズの事前設計思想、バーチャルカメラのリアルタイム追従、オンセットビズやシマルカムの現場確認性)らが、ひとつに完全統合を果たします。それが、本パートの核心である「LEDボリュームを用いたインカメラVFX(ICVFX)」の到来です。
- 技術の完全融合:
グリーンバックをすべて高精細自発光LEDに置き換えることで、オンセットビズのプレビュー映像だったバーチャルセットが、そのまま本番用の「高解像度の背景」へと昇華しました。
[nDisplay] によるクラスターレンダリングと [Quadro Sync] によるゲンロック同期が時間軸のフリッカーを消し去り、実写とCGの境界線を融合させた撮影環境が完成しました。
バーチャルプロダクション・歴史的技術の変遷
| 時代 | 主要な技術・手法 | 3D空間・背景の扱い | カメラトラッキング (運動視差) | 現場でのエラー課題 |
|---|---|---|---|---|
| 1930〜60年代 | スクリーンプロセス リア/フロント・プロジェクション | 撮影済みの2D動画/スライド投影 | なし(カメラの移動が原則不可) | 背景とカメラの同期(フリッカー)の発生、パースの破綻 |
| 1990年代 | アニマティクス、プレビズ(Pre-vis) | 3D CG空間(オフライン時間レンダリング) | なし(PC内の仮想カメラ制御のみ) | 撮影現場では「完成形が見えない(Fix it in post)」の断絶 |
| 2000年代後半 | バーチャルカメラ オンセットビズ シマルカム | リアルタイム3D CG(バーチャルセット) | あり(モーキャプによる高精度同期) | 現場の役者の周囲は緑の壁。環境光(グリーン・スピル)の発生 |
| 2020年代以降 | インカメラVFX(ICVFX) | リアルタイム3D(UE5) ✕ 自発光LED | 完全同期(50ms以内の超低遅延) | モアレ(干渉縞)の発生リスク、現場での意思決定(決定権)の所在の複雑化 |
ハンドブック序章としてのまとめ
バーチャルプロダクションの歴史を紐解くと、それは「ポスト(後処理)に追いやられていた映像の完成形を、いかにして撮影現場(プロダクション)という空間で監督、撮影監督、照明監督、美術監督、デザイナー、アーティスト、エンジニアたちがぶつかり合う中心地へ戻すか」という歴史であることが分かります。
スクリーンプロセスの時代から夢見られていた「スタジオにいながらにして、本物の光をカメラに記録する」という光学的な理想は、現代のLEDボリュームとリアルタイム3Dエンジン、そして精密なシステム設計によって、現実のものとなりました。次章からは、バーチャルプロダクションの設計ルールと実務を学んでいきましょう。
第1章:バーチャルプロダクションの基礎理論
Virtual Production Fundamentals
1-1:バーチャルプロダクションの定義と3つの手法
従来のグリーンバック撮影/クロマキー合成では、撮影時には「緑色の背景」しか存在せず、すべての合成処理やカメラの動きに合わせた背景の合成は、撮影後の「ポストプロダクション(後処理)」に委ねられていました。
これに対し、バーチャルプロダクションは
「撮影という現場(Production)に物理空間(Physical)とデジタル空間(Virtual)を同居させ、
撮影・演出・制作工程の中でリアルタイムに融合する映像制作手法・ワークフロー」
という革新的な特徴を持っています。これにより、今までポストプロに依存していた膨大な作業時間と手戻り(イテレーション Iteration)のリスクを劇的に削減する、というのがVPの考え方です。
VPは「万能の神」ではない
しかしながら、現在のところバーチャルプロダクションはその革新的なパイプラインの設計思想のもとに作られていますが、すべてのプロダクションワークがVPスタジオの中で完結できるわけではありません。当然、例外や難しいケースもあります。そのことを踏まえたうえで正しく効率のの良い運用の仕方が求められます。
例えば、映りを作るのは得意だが、影を落とすのは苦手。。。とか。。。
実務においては、コンテンツの規模や演出意図に応じて、主に以下の「3つの手法」が選択・運用されます。
① インカメラVFX(ICVFX / In-Camera VFX) ──【現代VPの主軸】
- 概念と仕組み:
スタジオの壁面や天井に高精細な大型LEDディスプレイを配置し、そこにUnreal Engine 5などのリアルタイム3Dエンジンで描画した背景空間を映し出します。現実のカメラの動き(位置・傾き)をセンサーで常時追跡(トラッキング)し、カメラの動きと1:1で完全にシンクロさせてLEDの背景を動的に変化させて撮影する手法です。 - 最大の特徴:
後述する「運動視差(Motion Parallax)」がカメラのファインダー内で完璧に成立するため、「実写のカメラで、本物の大自然やSFの世界を現地ロケさながらに直接撮影している」のと全く同じ状態をスタジオ内で作り出すことができます。
② グリーンバック+リアルタイム合成 ──【ハイブリッド型】
- 概念と仕組み:
背景自体は従来の「グリーンバック(またはブルーバック)」のままで撮影を行います。ただし、カメラトラッキングシステムを連動させ、リアルタイム合成マシン(クロマキーシステム)が、「撮影中のその場で、グリーンを抜き、3D CGの背景をリアルタイムに重ね合わせたプレビュー映像」をそのまま出力する手法です。 - メリット・使い分け:
LEDディスプレイを組む予算がないスタジオでも導入可能であり、役者の足元が緑のままでも機能するため、激しいワイヤーアクションや、ポストプロでさらに緻密なVFX調整を前提とするハリウッドのブロックバスター映画のベースとして今なお広く活用されています。
③ AR(XR)アセットのリアルタイム合成(Simulcam / シマルカム) ──【拡張現実型】
バーチャルプロダクションのもう一つの特徴ともいえるのが、AR・XR拡張です。これはLEDの外側をそのまま拡張したり、人物や現場大道具の前に別のバーチャルアセットを配置したり、CGアバターを合成することです。XR拡張は一見、背景LEDのレイヤーと同次元のXR配置を実現しているように見えますが、実はAR配置(手前)を実現しているだけにすぎません。
この節では、AR(XR)アセットによるリアルタイム合成の設計をジェームズ・キャメロン「Simulcam / シマルカム」の発明から述べていき、その将来像を考えていきます。
AR(XR)アセットあるいはXRスタジオの考え方を整理する必要がある。。。。。
- 概念と仕組み:
『アバター』のジェームズ・キャメロン監督らが開発を主導した技術の進化系です。現実のスタジオで役者が演技しているファインダー(またはモニター)内に、「実在しない3Dのクリーチャーや、空を飛ぶ宇宙船(ARアセット)、パノラマの背景」をリアルタイムに手前に合成・表示して撮影します。 - メリット・使い分け:
カメラマンは「そこに怪獣が本当にいる」前提で正確なフレーミング(構図合わせ)やフォーカス送りができ、ディレクターもその場で演出のOK・NGを判断できます。実写の役者とデジタルキャラクターが激しくインタラクション(相互作用)するシーンにおいて必須の技術です。
グリーンバック(従来)と インカメラVFX(現代VP)の決定的な違い
バーチャルプロダクション(ICVFX)への移行メリットをマクロに理解するための比較表
| 比較項目 | 従来のグリーンバック撮影 | インカメラVFX(ICVFX) |
|---|---|---|
| 完成形が見えるタイミング | 後のポストプロダクション(後処理) オンセットビズ、シマルカムでの仮確認は可能 | 撮影現場のファインダー内(リアルタイム) |
| 役者の演技環境 | グリーンバックに囲まれ、想像力だけで演技を強いられる | リアルな3D背景に囲まれ、没入して演技ができる |
| カメラワークの制限 | 現場でのトラッキング記録(Take Recorder)だけではなく、後処理としてのMatchMoveマッチムーブも行うため自由度は増す | カメラトラッキングにより、自由な手持ち撮影が可能。半面、トラッキング出来ない位置、場所が一部存在する |
| 被写体への環境光(照明) | 緑色の光が肌に回り込み(グリーン・スピル)、不自然になる | LED自体の発光が自然な環境光・反射を創り出す |
| 主なワークフロー思想 | 「後で直す(Fix it in post)」 仮フィッティングまでの確認作業 | 「現場で完結させる(Fix it in pre)」 現場でFItフィッティングが完成する |
現場の全レイヤー(クリエイター・プロ・開発者)へのアドバイス
- クリエイターへ:
ロケーションフリー
バーチャルプロダクション(ICVFX)の本質は、「時間を巻き戻せるロケーション撮影」です。スタジオ内のLED背景であれば、夕暮れのわずか15分間しか存在しない「マジックアワー」の美しい夕焼けを、ボタン一つで10時間でも固定し続けることができます。これにより、時間に追われることなくクオリティの低い妥協を排除できます。 - プロの撮影監督・カメラマンへ:
ICVFXの現場では、LEDから発せられる光そのものが超巨大なライトボックス(照明)として機能します。役者の瞳や、車のボディ、メガネのレンズなどの滑らかな鏡面反射に対して、デジタル背景の街並みや空の光が「物理的に正しく映り込む(リフレクション)」ため、グリーンバックでは不可能だった「実写としての圧倒的な説得力(フォトリアル)」が手に入ります。ただし、そこには反射、映り込みの現場設計が必要になります。(撮影、照明とVADとの連携作業) - システム開発者へ(VPパイプラインの構築):
インカメラVFXのシステムをUnityやUnreal Engine 5で構築する際は、単に背景動画を再生するシステムではなく、カメラのレンズパラメータ(焦点距離、絞り値、センサーサイズ)をライブで受信し、3D空間内のバーチャルカメラの Field of View や Perspective を同期させるコンポーネントを設計してください。これらが正確に機能して初めて、次の節で解説する「運動視差(インナー・フラスタム)」の幾何学的な魔法が成立します。
「Simulcam / シマルカム」 オンセットプレビズシステム
映画『アバター』(2009年)の歴史的な制作現場(オンセット)において、彼が率いるプロダクション(Lightstorm Entertainment)が、映像技術会社のWētā FXやバーチャルカメラベンダーと共同で開発した革新的なリアルタイムAR合成が、この「シマルカム・システム(Simulcam System)」です。
シマルカムの概念と、ジェームズ・キャメロン監督がこのインフラに与えた役割を解き明かします。
1. ジェームズ・キャメロンがシマルカムを開発した思想的背景
『アバター』以前のハリウッドのVFX映画(グリーンバック撮影)では、監督やカメラマンは、現場(オンセット)で「ただの緑色の壁」と「マーカータイツを着た役者」だけを見てカメラを回していました。3Dの宇宙船や等身大のナヴィ族(デジタルアセット)がどのようにファインダー内に映り込むかは、数ヶ月後のVFXポストプロダクション(レンダリング現像)を待つまで誰にもサンプリング(視認)できなかったのです。
ジェームズ・キャメロンはこの「主客の分離(はめ込みの嘘)」の限界を打ち破るため、「現実の撮影カメラを覗き込んだ瞬間に、ファインダーの網膜(液晶)の中で、リアルタイムに3Dのパンドラ世界の環境光とデジタルアセットが、現実の演者と寸分の狂いもなく完全合成されて見えるインフラ」を要求しました。これがシマルカムの原点です。
2. キャメロン仕様シマルカムの工学的仕組み(数理アライメント)
【 ジェームズ・キャメロンのシマルカム(Simulcam)による リアルタイム視聴覚マージ 】

 [ 現実の物理シネマカメラ ✕ 6DoFトラッキング(VICON/OptiTrack等) ]
                               │
                               ▼( Free-D等の位置情報パケット ✕ タイムコード同期 )
 [ バーチャルカメラ(3Dエンジン内) ] ──▶ 同一の画角(FOV)・座標へ同期。
                               │
                               ▼
 [ シマルカム・プロセッサー(オンセットリアルタイムコンポジット) ]
   ├── 【前景(フォアグラウンド)】: 物理カメラが捉えた「生身の役者のグリーンバック映像」
   └── 【背景(バックグラウンド)】: 3Dエンジンが描く「リアルタイム3Dアセット(ナヴィ族等)」
                               │
                               ▼( レンズディストーション(歪み)のリアルタイム逆算変形 )
 [ ディレクターズ・ファインダー ] ──▶ 監督の肉眼へ、「完成映像」を常時送出
ジェームズ・キャメロン監督が現場で実際に稼働させたシマルカム・システム(Simulcam)は、以下の3軸のインフラアプローチによって、リアルタイムの空間を成立させました。
- 物理カメラとバーチャルカメラの「6DoF完全同調」:
- 現実のシネマカメラのトップに赤外線反射マーカーリグを装着し、スタジオ内のVICON(光学式カメラアレイ方式)でサブミリサンプリング。
- カメラマンがクレーンや手持ちでカメラを激しく動かした瞬間、その運動視差ベクトル(X, Y, Z, Pitch, Yaw, Roll)をシステムへ超高速ルーティング。
- 3Dエンジン内の「バーチャルカメラ」が、物理カメラのレンズ画角(FOV)や三次元絶対座標と精密にアライメントします。
- レンズディストーション(歪み)の動的リマップ数理:
- シマルカムの処理ユニットは、シネマレンズが持つ固有のディストーションやズーム(FIZデータ)の変動をリアルタイムに解析。
- ゲームエンジンが描く3D背景やARアセット(動的CGの草木やクリーチャー)のトポロジーに対して、「物理レンズと全く同じ歪み補正シェーダー」を1パスでリアルタイムに計算します。これにより、カメラをパンした瞬間にデジタルアセットが滑るような現象を未然に防止しました。
3. シマルカムが現代のバーチャルプロダクション(VP)に与えたメリット
ジェームズ・キャメロン監督が『アバター』シリーズのオペレーションのために確立したこのシマルカム技術は、現代の「インカメラVFX(LEDボリューム)」のバックエンド(nDisplay等)へ継承されています。
- オンセット・ロケハンと演技演出の革命:
- キャメロン監督は、シマルカムのファインダー(ディレクターズモニター)を覗きながら、「もう少し右に巨大なデジタル樹木をアロケーション(配置)してくれ」「アクターの立ち位置のデプス(奥行き予算)を30cm手前にズラそう」と、撮影現場でリアルタイムに空間を書き換えました。
- これにより、VFX映画における「手戻り(イテレーション Iteration)」を極限まで失くすことに成功しました。
https://youtu.be/GqxBhzxMiMw?si=Ed_jm2jVoZ1A96LY
1-2:インカメラVFX(ICVFX)の幾何学的メカニズム(運動視差とフラスタム制御)
インカメラVFX(ICVFX)で撮影された映像が、単に「背景の壁に映した巨大な映像(プロジェクターの背景など)」に見えず、まるで本当にその空間の奥深くに背景が実在しているかのように錯覚させるのはなぜでしょうか。
その核心は、人間の視覚認知を騙すための「運動視差(Motion Parallax)」の幾何学的な再現と、3D CGエンジンの描画範囲をリアルタイムに最適化する「フラスタム(Frustum)制御」のシステムにあります。
① 運動視差(Motion Parallax)の3Dリアルタイム逆算
私たちが歩きながら景色を見るとき、手前にある木は素早く後ろへ去っていき、遠くにある山はゆっくりとしか動きません。脳はこの「視点移動に伴う、物体間の相対的な動く速度の差」を感知して、空間の正確な奥行き(デプス)を瞬時に測定しています。これを運動視差(Motion Parallax)と呼びます。
❌ 固定背景動画の限界
もしLEDディスプレイに「あらかじめ録画された2Dの街並みの動画」をただ再生してカメラを左右に動かすと、手前の役者と奥の背景の動く比率が一致せず、背景が壁に張り付いた「絵(ただの平面)」であることが露呈してしまいます。
ICVFXにおける数理制御
ICVFXでは、現実のカメラが右に10cm動いた瞬間、カメラトラッキングシステムがその座標を検出し、Unreal Engine 5内のバーチャルカメラも同時に右に10cm移動させます。
3Dエンジンは、「実世界のカメラのレンズのガラス(焦点)を『窓』としたとき、そこから覗き込めるはずの、その瞬間の正しい3Dパースペクティブ(遠近感)」をリアルタイムに逆算し、LEDディスプレイのその位置へ瞬時にレンダリング・出力します。これにより、カメラをどれだけ激しく動かしても、ファインダー内では手前と奥の空間が完璧な運動視差を維持し、壁の存在が光学的に完全に消滅します。
② フラスタム(Frustum)制御:インナーとアウターの連動
カメラの動きに合わせてLEDの画面全体を常に超高精細(4K/8K)でリアルタイムレンダリングし続けることは、現代の最高峰のGPU(NVIDIA RTX 4090やH100等)を複数台並べても処理負荷(レンダリング・バジェット)の限界を超えてしまいます。これを解決するための画期的な幾何学設計が「フラスタム(視錐台)制御」です。
LEDディスプレイ上の描画領域は、システム的に以下の「インナー・フラスタム(Inner Frustum)」と「アウター・フラスタム(Outer Frustum)」の2つのレイヤーに完全に分離されて制御されます。
【フラスタム(視錐台)制御の構造イメージ】

 [アウター・フラスタム(周辺背景領域 / 低解像度・位置固定)]
  ╭───────────────────────────────────────────────╮
  │                                               │
  │      [インナー・フラスタム(カメラ視野内)]   │
  │         ╭─────────────────────────╮           │
  │         │  ★超高精細4Kレンダリング │           │
  │         │  ★カメラと同期して動く   │           │
  │         ╰─────────────────────────╯           │
  │                                               │
  ╰───────────────────────────────────────────────╯
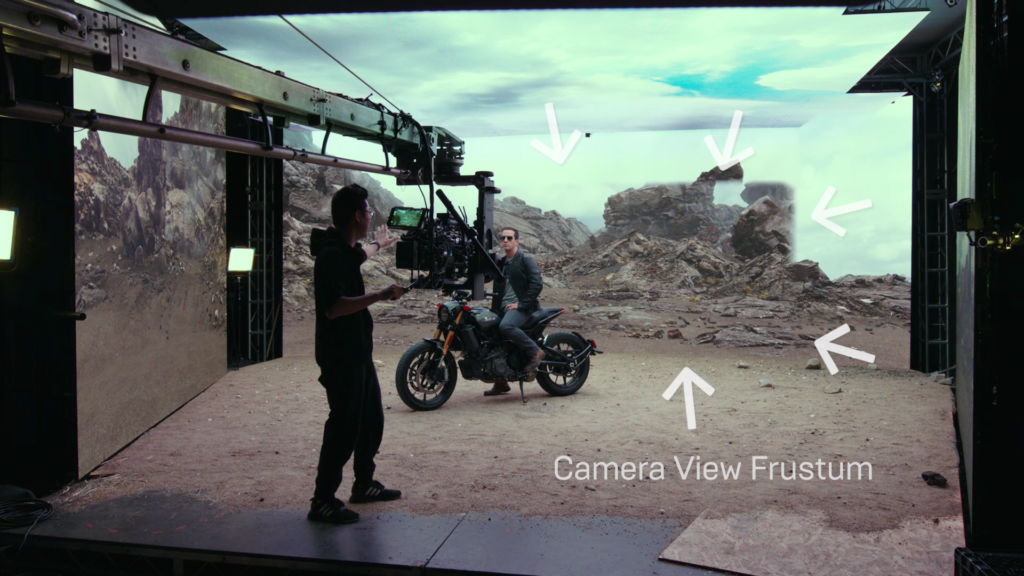

1. インナー・フラスタム(Inner Frustum / カメラ視野領域)
- 構造: 現実のカメラレンズが捉えている「画角(視野の円錐形=視錐台)」の範囲だけを、LEDディスプレイ上に四角い枠としてマッピングした領域。
- 挙動: カメラが動くと、その動きに合わせてLEDの表面を磁石のように吸い付いて縦横無尽に移動します。
- 描画品質: カメラが直接撮影する唯一のエリアであるため、最高解像度(4K等)、アンチエイリアス有効、最高画質のレンダリングが割り当てられます。さらに、レンズによる歪み(ディストーション)を逆計算した「歪み補正済みの3Dパース」がここにだけリアルタイムに焼き込まれます。
2. アウター・フラスタム(Outer Frustum / 周辺環境領域)
- 構造: インナー・フラスタムの「外側」にある、カメラの画角に映っていないLEDディスプレイの全領域。
- 挙動: カメラが動いても映像は動かず、物理空間にそのまま固定されます。
- 描画品質: カメラに直接写らないため、解像度を大幅に落とし、ライティングや反射の計算も簡略化されます。
- 役割: この領域の唯一の目的は、「スタジオ内にいる役者や小道具、車のボディなどに対して、リアルな『環境光(照明)』や『映り込み(リフレクション)』を供給すること」です。カメラが右にパン(旋回)すると、これまでアウターだった領域が一瞬でインナー(高精細)へと切り替わり、カメラのファインダー内に滑らかに滑り込んできます。
インナー・フラスタム と アウター・フラスタムの特性比較
| 比較項目 | インナー・フラスタム (Inner Frustum) | アウター・フラスタム (Outer Frustum) |
|---|---|---|
| カメラへの映り込み | 直接撮影される(本番の画角内) | 直接は映らない(周辺の照明・反射用) |
| カメラ移動時の挙動 | カメラの動きに合わせてLED上を動的に移動 | 空間に完全固定(動かない) |
| レンダリング解像度 | 最高画質(4K以上、高負荷アセット) | 低解像度(ライティング情報のみ、低負荷) |
| レンズ歪み補正 | あり(レンズ特性に合わせて動的変形) | なし(直線的な空間記述) |
| システム上の存在意義 | 本番クリティカルな映像解像の担保 | スタジオ全体の自然なライティング・反射の供給 |
現場の全レイヤー(初心者・プロ・開発者)への実装アドバイス
- クリエイターへ:
スタジオで撮影を見学・テストする際、肉眼でLEDの壁をそのまま見ると、カメラの動きに合わせて「一部分だけ四角い映像枠が動いている(インナー・フラスタム)」ため、一見非常に不自然な映像に見えます。「肉眼での見え方」に騙されないでください。完璧な立体感は、「現実のカメラのファインダー(モニター)を通した時」にだけ、光学的な整合性を持って出現します。 - プロの撮影監督・カメラマンへ:
カメラを素早く激しく動かす(クイックなパンやトラック)際、インナー・フラスタムの大きさがカメラの画角に対して「ギリギリ」に設定されていると、システムのわずかな遅延によって、カメラのフレームの端にアウター・フラスタム(低解像度な領域)が一瞬映り込んでしまう「フラスタム切れ」が発生します。これを防ぐため、実務ではインナー・フラスタムの大きさを実際の画角よりも110%〜130%程度あらかじめ大きめに広げて(マージンを確保して)設定するのが鉄則です。 - システム開発者へ(フラスタム・アロケーションの最適化):
Unreal Engine 5のマルチディスプレイレンダリングシステムである「nDisplay」を実装・構成する際は、インナーとアウターの境界線の描画負荷(ドローコール)の同期を厳密に管理してください。カメラが移動した際、アウターからインナーへのアセットの動的ストリーミング(テクスチャの読み込み)に引っ掛かりが生じると、1フレームのフレームドロップが発生し、ゲンロック(後述)が外れて画面が明滅する原因になります。アウター領域のライティング情報を超軽量な「Light Card(ライトカード / 簡易2D発光体)」ノードに差し替える最適化をシステム側に組み込んでおくと安心です。
1-3:環境光の相互作用と「リアルな質感」の正体
インカメラVFX(ICVFX)が、従来のグリーンバック合成を過去のものとし、「本物の実写」感だと思わせる最大の理由が、「環境光のシームレスな相互作用(Ambient Lighting Interaction)」にあります。
映像における「リアルな質感」とは、被写体の表面に反射する光の物理的な正しさ(フォトリアル)そのものです。本節では、自発光LEDがスタジオ内のライティング環境にどのような影響をもたらしたのか、その光学的なメカニズムを解説します。
① LEDディスプレイの「巨大な照明器具(ライトボックス)」としての機能
従来のグリーンバック撮影では、スタジオ全体の照明(キーライトやベースライト)を物理的な照明機材(タングステンやLEDライトなど)を用いて手動で作り、「緑色の背景」を合成ソフトなどで切り抜いていました。
❌ グリーンバック特有の光学バグ:「グリーン・スピル」
グリーンバック撮影において最も厄介な物理現象が、「緑色の背景」に反射した光が役者の肌や服自体、服の輪郭、髪の毛の隙間に回り込んで緑色に変色させてしまう「グリーン・スピル(Green Spill)」です。
ポストプロでどれだけ緻密にグリーンを消去しても、人間の脳は「背景は砂漠(黄色)なのに、役者の肩に緑色の反射光が残っている」という光学的な矛盾を一瞬で見抜き、不自然さ(合成感)を感知してしまいます。
ICVFXにおける光学の逆転
ICVFXでは、スタジオを囲む大型LEDディスプレイ自体が、「高精細かつアクティブな巨大照明器具(ライトボックス)」として機能します。
背景に「夕焼けの燃えるような赤い空」が映し出されれば、LEDから放射された本物の「赤い光」が、スタジオの中央に立つ役者の肌をリアルタイムに優しく照らします。炎の揺らめき、木漏れ日の動き、街灯の点滅など、背景映像のすべての光の変化が、そのまま現実世界の役者への環境光(アンビエントライト)として物理的に同期・照射されます。
② 鏡面反射(Specular Reflection)と「物質の気配」
人間の視覚が「物質のリアルな質感」を認識する最も強力な手がかりが、オブジェクトの表面に周囲の景色が写り込む「鏡面反射(Specular Reflection / リフレクション)」です。
- 金属・ガラス・液体の完全な再現:
車のボディ、サイボーグの金属スーツ、役者がかけるメガネのレンズ、あるいは「瞳の表面の水分(涙)」といった滑らかな質感(鏡面・半鏡面)の被写体は、周囲の環境を鏡のように映し出します。 - 実写としての圧倒的な説得力:
LEDスタジオで撮影を行うと、車のフロントガラスや役者の瞳の中に、アウター・フラスタムに映し出された「リアルな超高層ビル群の夜景」や「流れる雲」が物理的に歪みなく完璧に映り込みます。
これをポストプロの手作業による2D合成で再現することは、パース(歪み)の計算限界から事実上不可能です。現実の光の跳ね返りがそのままカメラのセンサーに記録されることで、映像に圧倒的な説得力と「物質の気配(フォトリアル)」が宿ります。
光学環境の比較:グリーンバック vs インカメラVFX(LED)
ライティングとリフレクションの観点からVP(バーチャルプロダクション)の優位性を理解するための比較表です。
| 光学的な要素 | 従来のグリーンバック撮影 | インカメラVFX(ICVFX) |
|---|---|---|
| 被写体への環境光 | 物理的な照明を手動で「似せる」必要があり難しい。グレーディングでの調整も必要になる | 背景映像の発光がそのまま100%正しい環境光となる |
| 反射(リフレクション) | 金属やガラスへの映り込みがなく、ポストプロで偽の反射を合成する | 車のボディや役者の瞳に、背景の街並みが物理的に美しく映り込む |
| 色回り(スピル現象) | 緑の光が回り込み(グリーン・スピル)、輪郭の処理が極めて難解 | 背景の正しい色が回り込むため、合成の境界線が完全に消滅する |
| 透明・半透明物の撮影 | ガラス、煙、水しぶき、半透明の衣装などの切り抜き(キーイング)が困難 | 透明なガラス越しにある背景がそのまま実写として綺麗に映る |
現場の全レイヤー(クリエイター・プロ・開発者)への実装アドバイス
- クリエイターへ:
LEDスタジオで撮影する際は、ぜひ「光沢のある小道具(ヘルメット、金属製の銃、革ジャンなど)」や「ガラスのコップ」を演出に積極的に取り入れてみてください。グリーンバックでは最も撮影が難しかったこれらの素材が、バーチャルプロダクションでは「最もリアルに見え、最も簡単に撮影できる最高のアセット」へと変貌します。(VPのメリットの表示) - プロの撮影監督・照明技師へ:
LEDの壁は環境光を供給する能力が非常に高いですが、指向性の強い「鋭い影(ハードエッジ・シャドウ)」を作るパワーには物理的な限界があります。そのため、実務においては、太陽の直射日光や車のヘッドライトなどの「強い点光源」だけは、LEDの背景位置に完全に同期させた物理的なムービングライト(DMX連動型照明アレイ)をスタジオの天井に配置し、デジタル空間の太陽の動きに合わせてリアルタイムに連動追従させる「LED ✕ 物理照明のハイブリッド・ライティング(DMXインテグレーション)」の設計が必要となります。 - システム開発者へ(リアルタイム・ライトカードの実装):
Unreal Engine5などのシーンをnDisplayでLEDに出力する際、役者の顔の正面(カメラの死角)にあるLEDパネルに対して、3D空間内の光源を2Dの白い四角形として配置できる「Light Card(ライトカード / 発光ボード)」のUIシステムを記述・提供してください。
撮影監督がiPadなどのコントローラーから、LEDの背景を汚すことなく、役者のキャッチライト(瞳の輝き)やフロントの明るさをスポットライトのように手元で動的・直感的に微調整できる環境を構築することが、現場の作業効率を高める有効なインフラとなります。
第2章:空間・カメラのシステム設計
System Design & Camera Tracking
バーチャルプロダクション(VP)、特にインカメラVFX(ICVFX)の世界では、現実世界のカメラの物理的な動きと、3D CG空間(Unreal Engine 5など)内のバーチャルカメラの動きを、精密にアライメント(同期)させることが必須条件です。
本章では、現実世界の物理情報(位置、傾き、レンズパラメータ)をデジタル空間へ正確にトランスレートするためのシステム設計について解説します。
2-1:高精度カメラトラッキング・システム
カメラトラッキング・システムとは、「現実のスタジオ内に配置された撮影カメラの 3次元位置(X, Y, Z)および 回転角(Pan, Tilt, Roll)の計6自由度(6DoF)をリアルタイムに計測し、3Dエンジンへ送信するシステム」です。
トラッキングの精度や遅延は、第1章で解説した「インナー・フラスタムの移動」に直結するため、現場のエンジニアはスタジオの規模や撮影条件に応じて、以下の代表的なアプローチを厳密に使い分けます。2026年現在、大きく「5つの独立した工学トポロジー(方式)」に細分化・分類されています。
① 光学式赤外センサー型(Outside-In方式)──【大型スタジオ・最高精度】
- 代表的製品: Vicon(バイコン)、OptiTrack(オプティトラック)など
- 仕組み:
スタジオの天井や周囲の壁に、目に見えない赤外線を照射する数十台〜100台規模の「モーションキャプチャーカメラ」を常設します。撮影用メインカメラの頭部には、赤外線を反射する「再帰性反射マーカー」(パッシブ・マーカー)を組んだリグを取り付け、外部のキャプチャーカメラ群がそのマーカーの動きを全方位から多角的に捕捉・計算します。 - メリット:
位置の計測精度がミリ単位(数ミリ以下)と圧倒的に高く、ブレが一切ないため、映画や大手プロダクションのICVFXにおいて最も信頼されている業界標準のシステムです。また、広い範囲の計測が可能なのでカメラの挙動範囲に制約を受けません。 - デメリット:
非常に高価であること、大量のキャプチャーカメラ(50~100台~)の設置と撮影前に膨大な時間をかけた空間全体のキャリブレーション(位置校正)が必要なこと、さらにカメラと天井の間に遮蔽物(ジブクレーンや照明など)が入ると赤外線が遮られてデータが途切れる「オクルージョン問題」が発生するリスクがあります。
② 反射ドットマーカー型(Inside-Out方式)──【大規模・機動性重視】
- 代表的製品: RedSpy、Mo-Sys StarTracker
- 仕組み:
メインカメラのボディ側に1基の「赤外線LEDリングストロボ」と「上向き赤外線サンプリングカメラ」が一体となった小型センサーリグを常設固定。天井にはランダムな反射ステッカーやドット(マーカー)を複数配置しておき、カメラ側のセンサーが天井を見上げることで自身の位置を逆算・特定(SLAM技術)します。 - メリット:
外部カメラを何台も並べる必要がないため、セットアップが極めて迅速で低コストです。ジブクレーンや手持ち撮影でスタジオ内を激しく動き回っても、赤外線が遮られる心配(オクルージョン)がありません。センサーが常時「真上(天井)」を見つめているため、地面で演者が激しく踊ったり、巨大な物理大道具やカメラクレーンが激しく旋回しても、光軸が物理遮断(ロスト)されるリスクがほとんどない。 - デメリット:
光学式(VICON、OptiTrack等)に比べると、カメラを完全に静止させた際、データの微細なゆらぎ(ジッター)が発生しやすく、超望遠レンズを使用したクローズアップ撮影などで背景が微震するエラーを起こすケースがあります。天井高が10メートルを超えるようなメガスタジオにおいて、ドットを数ミリの狂いもなく貼り込み、初期アライメント(座標空間のベイク計算)を完了させるまでに多大な時間と初期投資が必要となる。
③ アクティブ赤外線レーザー(ビーコン)型(Inside-Out方式)
- 代表的ハードウェア: VIVE Mars CamTrack
- 仕組み: スタジオの四隅(または天井)に、基準点となる不可視の赤外線ファンレーザーを高速走査射出する「ベースステーション2.0」を2〜4台固定配置。カメラ側のセンサー(ローバー)の表面に分布する無数のフォトダイオードによって精密な単位で6DoF運動を現像・プラグ&プレイ送出します。
HTC社がVRで培った「Lighthouseテクノロジー」
不可視レーザーを毎秒超高周波で交互にスキャン射出します。
- メリット:
現場のOperationsにおける「圧倒的なコスト・アライメント性能」
ベースステーションを固定し、数秒〜数分で完璧な「スタジオ絶対原点(マスター座標軸)」をビルドできます。機材投資は1セットあたり百数十万円〜という圧倒的な低コスト化を達成します。
- デメリット:
ベースステーション2.0の赤外線レーザーが物理的に到達・サンプリングできる最大有効距離は、対角「最大10メートル(拡張時でも十数メートル)」の四角い(ひし形)フレーム内に制限されます。
ベースステーションとカメラのローバーとの間に、物理大道具や、照明トラスのデッドスペース、あるいは演者が入り込んでしまうと、レーザーの直線が遮断され、3D背景のパース(位置)に誤差が生じます。
④ハイブリッド・センサーフュージョン型(Inside-Out方式)
VIVE Marsのような「Lighthouseレーザー方式」や、光学トラッカー、そしてカメラレンズの機械式エンコーダー(FIZデータ)を、外部の独立した小型ハードウェアプロセッサー内で高度にセンサーフュージョンさせ、リアルタイムにひとつの完璧なFree-Dパケットへと統合する方式です。
- 代表的ハードウェア: EZtrack
- 仕組み:
特定の1つの方式に依存しない「マルチ・トラッキング・アグリゲーター(統合ハブ)」。
例えば、カメラ上部にHTC VIVEトラッカーを装着ししつつ、同時にカメラのレンズギヤに直結された機械式エンコーダーから出力される「FIZ(フォーカス/アイリス/ズーム)データ」をEZtrackハブプロセッサーへ直結ルーティングが可能。 - メリット:
既存機材アセットの有効活用: スタジオにすでにあるVIVEベースステーションや、PTZカメラ、既存のクレーン機材をそのまま高精度なVP/ICVFXトラッキングリグへと低コストでトランスレート(拡張アップデート)可能。
レンズ補正の圧倒的な強さ: レンズキャリブレーションとデータのマージを外部ハードウェアで完全に処理するため、3Dエンジン側の計算負荷を必要としません。 - デメリット:
異種混合ゆえの初期設定アライメントバグ: 複数の異なるセンサーを組み合わせるトポロジー特性上、各センサー間の「物理的な取り付け距離(オフセットXYZパラメータ)」に誤差が出ると、カメラをパンした背景のCGアセットが滑る(位置エラー)を誘発しやすい。ノーダルポイントなどの誤差。
⑤マーカーレス・デプスセンサーカメラ型(Inside-Out方式)──【中大規模・機動性重視】
- 代表的製品: LinkBox2
- 仕組み:
スタジオ内には一切マーカーもレーザー機材も施工しない(完全マーカーレス)。デバイス本体に内蔵された高解像度「アクティブステレオ赤外線カメラ」と「狭帯域光学バンドパスフィルター」を駆使し、既存の周辺の環境を特徴点として自動抽出。Visual SLAM数理によって完全自律型で6DoF運動パケットをデータ出力します。 - メリット:
現場の Operations を極限まで効率化する「俊敏性と防衛力」
事前施工コスト・時間の完全排除: マーカーの貼り付けや煩雑な空間キャリブレーションが不要となり、設置即座に空間記述とインカメラVFX(ICVFX)の導入が可能。
物理的オクルージョン(死角)の完全消失: クレーンや演者による遮蔽の影響を受けず、手持ちカメラでの激しい動きでもトラッキングロストを防止。
環境光の影響への耐性: 激しい照明の明滅やLEDディスプレイの高輝度光の干渉を受けにくい。 - デメリット:
微細ジッターとデータドリフト: レンズ使用時のゆらぎや、長時間の撮影による位置座標のわずかなズレ(データドリフト)が発生する場合があり、定期的なリセット管理が必要。基準点・原点のリセットはボタンで操作。基準点・原点の毎回のメリット、デメリット。
空間でのサンプリング破綻: 特徴点となるコントラストや模様が一切存在しない環境(全面白ホリなど)では、トラッキング機能がおこなわれないリスクがある。
カメラトラッキング・主要方式 工学仕様
| 方式トポロジー | 代表的なシステム・ハードウェア | 必要となるデータプロトコル規格 | 現場の Operations における最大の恩恵 | 破綻・非同期時の致命的リスク(バグ) |
|---|---|---|---|---|
| ① 光学式赤外センサー型 Outside-In方式 | VICON ・ OptiTrack | サブミリ再帰性反射三角測量数理 | 死角(オクルージョン)の完全カリング。メガスタジオを丸ごと1つの絶対時間軸タイムスタンプで結ぶ、極限の堅牢性。 | 機材バジェット(初期投資)が数千万円〜数億円規模へと大爆発する特権的インフラ |
| ② 反射ドットマーカー型 Inside-Out方式 | STYPE『RedSpy』 Mo-Sys『StarTracker』 | 天井光学レトロリフレクティブ数理 ✕ スターナビゲーションパース | 演者や物理クレーンによる光軸遮蔽(死角)が100%完全ゼロ。 数千坪の映画用大型LEDボリュームへも無限にスケーリング拡張可 | 天井に数千枚のドットステッカーを貼り込む、過酷な初期施工Operationsコスト(数日間)の発生。 |
| ③ アクティブ赤外線レーザー(ビーコン)型 Inside-Out方式 | VIVE Mars CamTrack | Lighthouse不可視スウィープ ✕ 専用 Mars Box 計算クランプ | キャリブレーション時間の完全ゼロ化(数分で完了)。圧倒的な低バジェットによる地方局・専門学校へのVP普及 | 超高輝度LEDのLumenノイズにより赤外線パルスが飽和し、トラッキングが突如完全ロスト大事故 |
| ④ ハイブリッド・センサーフュージョン型 Inside-Out方式 | EZtrack | 拡張カルマンフィルター数理 [0-1.1] ✕ レンズFIZインコーダー同期 | 既存のVRトラッカーやクレーン、PTZカメラを高精度VPインフラへ低コスト変貌。 外部ハードでの完璧なレンズ歪み補正 | 各センサー間の物理オフセット入力値を1ミリでも見誤ると、カメラ移動時に背景CGが滑ってズレる(位置矛盾) |
| ⑤ マーカーレス・デプスセンサーカメラ型 Inside-Out方式 | LinkBox2 | 狭帯域光学バンドパスフィルター ✕ リアルタイム Visual SLAM | 事前施工コスト・マーカー貼り付け時間の100%完全抹殺。 何もない過酷なロケーションへも即座にICVFXをデプロイ | 超望遠シネマレンズ使用時に、コンマ数ミリの微細なガタつき(ジッターバグ)を画面上に露出させる |
バーチャルプロダクション カメラトラッキング全5大方式 工学特性・運用比較マトリクス
| 方式トポロジー | 計測の基準 (リファレンス) | 位置の精度(mm) | ジッター (画面の微振動) | 遮蔽(オクルージョン)の影響 | 導入コストと設営時間 | 最適なユースケース |
|---|---|---|---|---|---|---|
| ① 光学式赤外センサー型 Outside-In方式 (VICON / OptiTrack) | スタジオ天井・トラスに常設された数十台の赤外線カメラ | サブミリ(0.1mm〜0.5mm) 世界最高峰の物理精度 | 皆無(0.00%) 極限までスタビライズされ、ブレは一切出ない | 極めて低い 数十台のカメラが空間並列補間(カリング)するため死角なし | コスト:数千万円〜数億円 設営:1〜2日 (煩雑なキャリブレーションが必要) | 演者が数十人ログインする大規模LBE、ワイヤーアクションを伴うハリウッド映画、永続常設スタジオ |
| ② 反射ドットマーカー型 Inside-Out方式 (RedSpy / StarTracker) | 天井にランダム貼付された数千枚の極小再帰性反射ステッカー | ミリ単位(0.5mm〜2.0mm) シネマ・放送に十分な絶対精度 | 極めて低い スターナビゲーション数理により、ピクセルは極めて安定 | 極めて低い センサーが真上を見つめるため、地面の大道具や演者による遮蔽を受けない | コスト:数百万円〜一千万円 設営:2〜3日 (初期の天井ドット貼り込み施工が必要) | 巨大な大道具・クレーンが旋回する映画撮影(東宝スタジオ等)、大河ドラマ、大型常設LEDボリューム |
| ③ アクティブ赤外線レーザー(ビーコン)型 Inside-Out方式 (VIVE Mars CamTrack) | スタジオの四隅等に固定されたアクティブレーザー発信機 | ミリ単位(1.0mm〜3.0mm) 価格帯を超える十分な定位 | 低い Lighthouse数理により安定。ただし、LEDの最大輝度時に微振動バグのリスク | 高い(致命傷リスク) レーザーの直線が遮断されると背景のパースが一瞬で激しく跳ねる | コスト:数十万〜百万円台 設営:数分〜数十分 (圧倒的なプラグ&プレイの俊敏性) | 地方テレビ局(4-5補強)、次世代人材育成校(4-5)、低予算インディーズMV、高効率な配信XRスタジオ |
| ④ ハイブリッド・センサーフュージョン型 Inside-Out方式 (EZtrack) | 既存のVRトラッカーやクレーン ✕ レンズの機械式エンコーダー | ミリ単位(1.0mm〜3.0mm) カルマンフィルターで高次元調和 | 極めて低い レンズFIZの高周波パルスが先回りしてジッターをクランプ相殺 | 中程度 使用する外部トラッカーの方式に依存する | コスト:数百万円 設営:半日〜1日 (機材間の物理オフセット入力が必要) | 既存のPTZカメラ、クレーン、VIVEアセットを有効活用しつつ、超高精度なズーム・レンズ歪み補正を行いたい現場 |
| ⑤ マーカーレス・デプスセンサーカメラ型 Inside-Out方式 (LinkBox2) | 既存のスタジオ壁のシミ、トラスの格子、大道具のフチ(特徴点) | センチ〜ミリ単位(2.0mm〜5.0mm) 環境の無機質さに左右される | 中程度 超望遠レンズ使用時に、コンマ数ミリの微細なガタつきを写すリスク | 皆無(100%防衛) 壁面全体を Visual SLAM サンプリングするため死角に影響されない | コスト:数十万〜百万円台 設営:瞬時(数分) (事前施工・マーカー作業不要) | マーカー施工が100%不可能なロケ先、全面LEDに囲まれた密閉ボリューム、手持ちカメラ(1/1回遊)の激しい現場 |
致命的なエラーの元凶:Motion-to-Photon レイテンシー(遅延)
カメラトラッキングにおいて、システムエンジニアが最も戦わなければならない物理的な問題が、「Motion-to-Photon(モーション・トゥ・フォトン)レイテンシー」です。
- 定義:
現実のカメラが物理的に動いてから、センサーがそれを検知し、PC(UE5)が3D空間を再レンダリングし、最終的にLEDディスプレイの光(画素)が変化するまでに生じる「システム全体の総遅延時間」を指します。
【Motion-to-Photon レイテンシーのボトルネック経路】
[物理カメラの移動] ──> [トラッキング計測] ──> [PCへ通信(UDP)] ──> [UE5レンダリング] ──> [LEDプロセッサー処理] ──> [LED発光(完了)]
- 許容される限界値(セーフティ境界):
この総遅延は、実務において「50ミリ秒(ms)以内(約1.5〜2フレーム以内)」に抑え込むことが絶対条件となります。
もし遅延が3フレーム(約100ms)を超えると、カメラを素早く横に振った(パン)際、ファインダー内のインナー・フラスタム(背景映像)がワンテンポ遅れてズブズブと追いかけてくるような不自然なラグ(遅延)が目視でハッキリと知覚されてしまいます。これは映像としての立体感を一瞬で破綻(合成感が露呈)させるだけでなく、モニターを見つめる撮影クルーや役者に強烈な「映像酔い(VACに似た空間認知矛盾)」を引き起こす原因にもなります。
現場の全レイヤー(クリエイター・プロ・開発者)への実装アドバイス
- クリエイターへ:
トラッキングを連動させた撮影中、カメラの前に手をかざしたり、小道具のレフ板などをカメラの頭部に近づけたりしないでください。光学式リグの反射マーカーが隠れてしまい、システムが一瞬でカメラを見失い、LED背景が明後日の方向へ大きくすっ飛んでいくバグ(トラッキング・ロスト)が発生します。カメラの周囲は常にクリアに保つのが鉄則です。 - プロの撮影技師・カメラマンへ:
カメラトラッキングは「位置と角度(6DoF)」を追跡しますが、もう一つ完全に同期させなければならないのが、レンズの「FIZデータ(Focus: ピント、Iris: 絞り、Zoom: 焦点距離)」です。Prestigeなどの高精度レンズエンコーダーを介して、現実のレンズの「ボケ味(被写界深度)」の数値をUE5内のバーチャルカメラへリアルタイム転送・連動させることで、手前の役者にピントを合わせると、LEDの背景が現実のレンズ特性に従って美しくボケる、完璧なデプスマッチングが成立します。 - システム開発者へ(ネットワークデータ・パケットの最適化):
トラッキングデータを3Dエンジン(UE5のLive Linkなど)へ伝送する際は、データのパケット詰まりによるカクつきを防ぐため、通信プロトコルにはTCPではなく必ず「UDP」(またはOSC経由)の最優先ネットワークスレッドを選択してください。さらに、受信した生データ(Raw Data)に対しては、1フレーム前の座標から微細なブレを予測して滑らかに繋ぐ「カルマンフィルタ(Kalman Filter)」や、遅延を1フレーム先読みして補正する「予測アルゴリズム」をオーサリング環境側に実装することで、Motion-to-Photonレイテンシーをシステム的に極限まで隠蔽することが可能になります。
2-2:レンズ情報(FIZデータ)の取得と各社システム(エンコーダー・独自システム・PTZカメラ)
カメラの 6DoF(位置と角度)だけでなく、インカメラVFX(ICVFX)の完成度を決定づけるもう一つの核心パラメータが、レンズの FIZデータ(Focus: ピント、Iris: 絞り、Zoom: 焦点距離) です。
現実のカメラレンズが持つ「被写界深度(ボケ味)」や「画角の歪み(ディストーション)」の数値を3Dエンジン(UE5等)へ正確に伝送し、バーチャルカメラに1:1で完全同期させることで初めて、手前の役者にピントを合わせた際に背景のLED映像がレンズ特性に従って美しくボケる、完璧なデプスマッチングが成立します。
このFIZデータを取得・伝送するため、現場では外部エンコーダーや、ソニー、キヤノンなどのシネマカメラ/レンズ独自の先進システム、そして近年のPTZ(パン・チルト・ズーム)カメラが駆使されています。
① 外部レンズエンコーダーによる取得
シネマ用のマニュアルレンズ(オールドレンズや、データ出力を持たない通常のシネマプライムレンズなど)を使用する際、物理的なギヤをレンズのリングに噛み合わせて回転量をパルスデータに変換する、外部レンズエンコーダーが使用されます。
- 代表的製品: Loled Virtual Production(Indiecam社)、Prestige(Mo-Sys社)、Chrosziel(クロジール)
- 特徴:
レンズが駆動に合わせて、その回転をデジタル信号に変換し、3Dエンジンへ送信します。あらかじめ「ピントリングがここにある時、実際の距離は何ミリ先か」を1点ずつ記録する「レンズキャリブレーション(レンズプロファイリング)」を事前に行うことで、どのようなレンズでも超高精度なFIZデータをトランスレートできます。 - DCS(Digital Camera Systems)
- 汎用レンズをスマートレンズ化する、バーチャルプロダクション特化型のデータトランスレーター・エンコーダーメーカーです。
- LDT-V2 (Wireless Lens Data Transmitter): バーチャルプロダクション向けに、FIZデータをリアルタイムかつワイヤレスでストリーミング配信できる代表的なシステムです。Preston MDRやARRI LCUBEといった既存のレンズ制御システムからの生データを、人間が読める、かつエンジンが処理できるレンズデータに変換します。 [1, 2, 3]
- LDT-E2: 接続するレンズに制限がある場合、直接レンズリングに噛み合わせて機械的な動きを読み取るDCS独自の高精度レンズエンコーダー単体モデルです。 [1]
- 対応エコシステム: Stage Precision、Unreal Engine(Live Link)、Disguise、Aximmetryに対応しています。 [1, 2]
- Stage Precision
- 各種トラッキングデータやレンズデータを一括で統合・管理・変換するための、プラットフォームソフトウェアです。
- SP (Stage Precision) / Shield: 現場のあらゆるハードウェア(カメラトラッカー、FIZエンコーダー、LEDプロセッサー)のデータを統合するコアシステムです。DCSなどの高精度エンコーダーから送られてくるFIZデータをリアルタイムに受信し、ノーダルオフセットの適用やキャリブレーションを行い、Unreal Engine等のレンダーノードへ一元的に配信します。 [1, 2]
② カメラ/レンズメーカー独自のシネマメタデータシステム
近年のシネマカメラとレンズは、外部ギアを介さずとも、マウント内の電子接点(メタデータプロトコル)を通じて、FIZデータや歪み情報を直接デジタル出力する高度な独自システムを標準搭載しています。
1. ソニー(SONY):VENICEシリーズ x 「バーチャルプロダクション拡張プラグイン」
- システムと特徴:
ソニーの最高峰シネマカメラ「VENICE 2」や「BURANO」と、同社の「Crystal LED」ディスプレイ、そして対応シネマレンズ(/i テクノロジー対応レンズなど)を組み合わせるエコシステムです。
レンズからマウント接点を経由して取得されたリアルタイムの焦点距離や絞り値(FIZ)のメタデータが、カメラボディから直接、またはSDI出力を介して3Dエンジンへと超低遅延で送られます。さらに、ソニー独自の「Virtual Production Tool Set(バーチャルプロダクションツールセット)」プラグインをUE5側に実装することで、VENICE固有のセンサー特性やレンズごとの微細な色収差・歪み特性(ディストーション)が完全にバックグラウンドで自動同期・補正され、キャリブレーション時間を極限まで圧縮できるプロ御用達のインフラです。 - 独自カメラトラッキングシステム:『OCELLUS(オセラス)』
ソニーがバーチャルプロダクションやAR(拡張現実)向けに開発した、カメラマウント型の高精度カメラトラッキングシステムです。 [1, 2]
1. マーカーレスで動く「センサーユニット」
仕組み: 5つのソニー製イメージセンサーを搭載した小型のセンサーユニットを、カメラ上部のNATOレール等に直接装着します。
Visual SLAM技術: 天井にマーカーを貼ったり、赤外線カメラの環境を組んだりする必要がありません。センサー自体が周囲の空間をリアルタイムにスキャンして特徴マップを作成し、「カメラが今どこを向いて、どう動いたか」を自己位置推定(Visual SLAM)で高精度に計算します。
屋内外に対応: スタジオ内だけでなく、ロケ先や屋外、照明環境が変化する場所でも安定してトラッキングデータを算出できます。 [1, 2, 3, 4]
2. データの一元化(プロセッシングボックス)
センサーが捉えた空間データに加え、ソニー製カメラ(VENICE 2など)のSDI出力から「タイムコード」「同期信号」「RECトリガー」「レンズメタデータ(対応レンズ時)」を1本のSDIケーブルでまとめて取得します。 [, 2]
トラッキングデータとFIZ(レンズメタデータ)を完全に同期させ、LAN端子(Ethernet)から業界標準の「Free-D」形式でUnreal Engineなどのレンダーノードへリアルタイムに配信します。 [, 2]
ポストプロダクション(後編集・VFX)用に、これらの同期データを内蔵SDカードへFBXファイルとして記録することも可能です。 [1, 2]
3. FIZ(レンズデータ)の補完
レンズ自体が通信に対応していればSDI経由でFIZデータを送れますが、対応していないレンズ(古いシネレンズやアナモフィックレンズなど)の場合でも、OCELLUSシステムに同梱されている高精度な物理レンズエンコーダーをレンズリングに噛み合わせることで、FIZデータを補完して一体化して出力できます。 [1, 2]
さらにカメラ単体でのデータ出力(OpenTrackIO / Free-D対応)
また、OCELLUSのような外付けセンサーだけでなく、ソニーの最新カメラ(FR7やBRC-AM7などのPTZカメラや一部シネマカメラ)では、カメラ内部の回転機構やレンズ情報から計算されたトラッキングデータを、カメラのLAN端子から直接「Free-D」プロトコルや最新の「OpenTrackIO」プロトコルで出力できる機能のアップデート・実装も進んでいます。 [1, 2]
これにより、ソニーのエコシステムで固めれば、トラッキングセンサー、レンズエンコーダー、カメラ本体のデータが非常にシンプルかつ密接にリンクするようになります。 [, 2]
2. キヤノン(CANON):「/i テクノロジー」とシネマサーボレンズ
- システムと特徴:
キヤノンのデジタルシネマカメラ「EOS C500 Mark II」や「EOS C300 Mark III」などは、Cooke社が提唱する業界標準のレンズメタデータ規格 「/i Technology(スラッシュ・アイ・テクノロジー)」 にネイティブ対応しています。
さらに、同社の「CINE-SERVO(シネサーボ)レンズ」シリーズなどは、レンズ本体に高精度な16ビット絶対値エンコーダーを内蔵しています。これにより、ズーム、フォーカス、アイリスの物理位置情報を最初から極めて正確なデジタルデータとして直接出力(12ピンコネクタや電子接点経由)できるため、撮影中にズームレンズを滑らかに動かしても、UE5内の画角(Frustum)が一切ブレることなく完璧に追従します。 - CVPS(Canon Virtual Production System): 外付けのレンズエンコーダーを一切不要にするシステムです。対応するシネマカメラとシネレンズ(インテリジェントメタデータ対応レンズ)を使用することで、ズームやフォーカスなどのレンズ情報を「CVメタデータ」としてカメラから直接リアルタイムに出力します。
メリット: 外付け機材の配線、電源、取り付け位置の管理、事前に行う面倒なレンズキャリブレーションが不要になります。 [1, 2]
③ 近年のPTZカメラ(Pan-Tilt-Zoom Camera)のVP台頭
近年、リモート操作や自動化が可能な PTZカメラ(ロボットカメラ) が、バーチャルプロダクション(特に企業イベント、配信番組、Web3系コンテンツのVPスタジオ)において急速に導入されています。
- 代表的製品: Panasonic AW-UE160、SONY BRC-AM7 / ILME-FR7、Canon CR-N700
- VPにおける破壊的メリット(Free-Dプロトコルのネイティブサポート):
近年のハイエンドPTZカメラは、カメラ内部の回転モーターと光学ズーム機構のエンコーダーが最初から1つのシステムとして完全に統合されています。そして、カメラの位置情報とFIZデータをまとめて伝送する世界共通規格 「Free-Dプロトコル(UDP/IP通信)」 を標準で本体から直接出力できます。
これにより、「高価な外部カメラトラッキングリグや外部エンコーダーを一切装着しなくても、LANケーブルでPC(UE5)と接続するだけで、カメラの旋回(パン・チルト)とズーム(画角)が3D空間と同期する」という、軽量でエラーリスクの低いバーチャルプロダクション環境を構築可能です。
FIZデータ取得アプローチの特性比較
| 取得システム | 外部エンコーダー方式(Mo-Sys等) | メーカー独自システム(SONY/Canonシネマ) | 最新ハイエンドPTZカメラ(Free-D出力) |
|---|---|---|---|
| データの出力元 | 外部取り付けの物理ギヤ・センサー | レンズ・カメラマウントの内部電子接点 | カメラ内部の統合型デジタルモーター |
| 対応レンズの制約 | なし(オールドレンズ等でも使用可) | あり(電子接点付きの対応シネレンズ限定) | なし(カメラ内蔵レンズで完結) |
| 伝送プロトコル | 各エンコーダー固有のシリアル/UDP | /i Technology、メーカー独自メタデータ | Free-D(標準ネットワークパケット) |
| レンズ歪み(補正) | 手動での綿密なプロファイリングが必要 | プラグイン等による完全自動補正が可能 | 固定レンズのプリセット値による自動補正 |
| 主な用途・現場 | 映画、CM、こだわり抜いたオールドレンズ撮影 | ハリウッド、大手VPスタジオ(最高峰シネマ) | ニュース番組、配信ライブ、コーポレートVP |
現場の全レイヤー(クリエイター・プロ・開発者)への実務アドバイス
- クリエイター・配信者へ:
低コストでバーチャルプロダクション(ICVFXやグリーンバックリアルタイム合成)の配信スタジオを組みたい場合は、迷わず Free-D対応のPTZカメラ を選択してください。機材の重なりによる物理的干渉や、リグの緩みによるパルス飛び(データの狂い)といった、初心者特有のトラブルをほぼ回避できます。 - プロの撮影監督・1st AC(フォーカスプランナー)へ:
シネマカメラ(VENICE等)のマウント経由でFIZデータを取得している際でも、温度変化によってレンズの物理的なピント位置(フォーカス・スケール)が微妙にズレる「バックフォーカスの狂い」が発生することがあります。本番撮影前には必ず、物理的なメジャーで被写体までの距離を測り、UE5内のバーチャル被写界深度(ボケの開始位置)と肉眼での見え方が完全に一致しているかをマニュアルで微調整(QA)するルーティンを外さないでください。 - システム開発者へ(Free-DデコーダーおよびLive Linkの実装):
Unreal Engine 5の「Live Link Free-D」プラグインやカスタムデコーダーを記述する際、PTZカメラから送られてくるFree-Dのパケット内の「Pan / Tilt / Roll」のビット解像度(通常24ビット等)と、ズームのエンコーダー値の線形・非線形カーブの変換(マッピングテーブル)を正確にパース(解析)してください。
特に、光学ズーム時の焦点距離(mm)への変換において、レンズのズームインにともなう微細な周辺光量落ち(ヴィネッティング)のカーブを、UE5のポストプロセスボリューム(Post Process Volume)へ動的に反映させるシェーダーイベントを噛ませることで、実写とCGの馴染み(フォトリアル)を極限まで引き上げることができます。
レンズキャリブレーション
レンズ情報(FIZデータ)の取得と各社システム(エンコーダー・独自システム・PTZカメラ)
バーチャルプロダクションにおいて、高精度なトラッキングセンサーを使用しても、レンズキャリブレーションを行わなければ現実とバーチャル空間に乖離が生じます。本セクションでは光学特性の数理、重要性、実務手順およびツールを解説します。
① レンズキャリブレーションの工学的重要性
シネマレンズはデジタルなピンホールカメラとは異なり、以下の歪みを抱えているため数学的な補正が必要となります。
- レンズディストーションの逆算補正: 周辺部の歪みを補正し、パン時の背景のズレ(データドリフト)を防ぐ。
- レンズブリージングのクランプ: フォーカス移動に伴う画角の変動を3Dエンジンに動調させる。
- ノーダルポイントのオフセットアライメント: センサー位置と光学的中心の物理的距離の差を補正する。
② 現場におけるキャリブレーションの実務手順
- 3Dチェッカーボードの撮影: グリッドボードを様々な角度・奥行きから撮影します。
- 歪み係数の数理プロファイリング: ソフトウェアでエッジを検出し、歪み係数を逆算してレンズプロファイルを作成します。
- FIZマッピングテーブルの作成: パルス数値と実際の焦点距離・ピント距離を紐づけます。
③ 主要キャリブレーションツール
- Stage Precision (SP) / Shield: FIZデータを受信しながら高精度な歪みマトリクスを生成し、Unreal Engineへ配信する。
- disguise「OmniCal」/ EZtrack: トラッキングと歪みをインライン処理し、AIで歪みカーブを自動計算する。
- Unreal Engine 5 カメラキャリブレーション: ネイティブ内蔵された強力な校正インフラ。
※ノーダルポイントはどこになるのでしょうか? またどのようにポイントを決定するのでしょうか
バーチャルプロダクション(VP/インカメラVFX)の実務において、レンズキャリブレーションの成否を分ける最大の幾何学的パラメータが、この「ノーダルポイント(Nodal Point:節点)」です。
これが少しでも狂っていると、カメラを左右にパン(旋回)した際、手前の役者に対して背景の3D空間が「ズブズブと滑る・ズレる」という致命的な位置矛盾(パララックス・エラー)を発生させ、インカメラVFXの魔法が完全に崩壊します。
このノーダルポイントが物理的に「どこ」を指し、現場(オンセット)で「どのようにポイントを決定(特定)するのか」の工学数理と実務手順を徹底的に解き明かします。
1. バーチャルプロダクションにおける「ノーダルポイント」とはどこか?
結論から言うと、VPの実務で特定すべきノーダルポイントとは、レンズの物理的な中心やガラスの表面ではなく、「レンズの『入射瞳(Entrance Pupil)』の中心座標」 を指します。
- 物理的な位置:
カメラのレンズを正面から覗き込んだときに、絞り羽根のブレード(アイリス)がレンズのガラスによって拡大されて見えている、その「空気中に虚像として浮かび上がっている絞り面の中心位置」 です。 - 工学的な定義:
3Dエンジン(Unreal Engine 5など)内のバーチャルカメラは、数学的に「厚みのない1点(ピンホール)」として空間のパースペクティブ(遠近感)を計算しています。
現実のシネマカメラにおいて、この3Dエンジンのピンホール(視点の原点)と完全に1:1で合致(アライメント)させなければならない現実世界の絶対基準点こそが、この入射瞳(ノーダルポイント)になります。
2. なぜノーダルポイントが必要なのか?(ノーダルオフセットの数理)
カメラのボディに装着されているトラッキングセンサー(VIVE Marsのローバーや、RedSpyのカメラ等)の物理位置は、レンズの入射瞳(ノーダルポイント)から「上に15cm、後ろに10cm」といったように、必ず離れた位置にリグロック固定されています。
この、「トラッキングセンサーの中心」から「レンズのノーダルポイント(入射瞳)」にいたる3次元の距離の差 を 「ノーダルオフセット(Nodal Offset / XYZおよび回転値)」 と呼びます。
【 物理カメラリグにおける ノーダルオフセット(Nodal Offset)の構造 】

     [ 📡 カメラトラッキングセンサー(位置の計測原点) ]
                │
                ├── X軸オフセット(左右のズレ)
                ├── Y軸オフセット(上下のズレ)
                └── Z軸オフセット(前後のズレ)
                │
                ▼(この3次元の物理距離差をStage Precision等で数学的に減算補正)
     [ 📸 レンズの入射瞳:ノーダルポイント(光学的視点原点) ]
Stage Precision(SP)やUE5の Live Link 内で、このオフセット値をミリ単位で正確に差し引く(減算マトリクスを適用する)ことで、初めて「トラッキングセンサーの動き」が「レンズの光軸の動き」へと完璧にトランスレート(変換)されます。
3. 現場実務:ノーダルポイントは「どのように決定するのか?」
現場(オンセット)においてノーダルポイントを決定し、オフセット値を割り出すには、主に「物理的な手動アライメント(レーザー測定)」 と 「ソフトウェアによる自動幾何学逆算(チェッカーボード校正)」 の2つのアプローチで実行されます。
「物理的な手動アライメント(レーザー測定)」 と 「ソフトウェアによる自動幾何学逆算(チェッカーボード校正)」 の2つのアプローチ
バーチャルプロダクション(VP/インカメラVFX)の実務において、カメラトラッキングの原点(トラッキングセンサー)と、レンズの「ノーダルポイント(入射瞳)」のズレ(ノーダルオフセット)をミリ単位で校正するためのアプローチには、「物理的な手動アライメント(レーザー測定)」と、「ソフトウェアによる自動幾何学逆算(チェッカーボード校正)」の2つが存在します。
これら2つのアプローチの具体的な仕組み、実務手順、およびメリット・デメリットを解説します。
アプローチ1:物理的な手動アライメント(レーザー測定法)
物理的な手動アライメントは、レンズの光学構造を肉眼とレーザー距離計を用いて直接測定し、物理的な距離(オフセット値:X, Y, Z)を割り出す職人的なアプローチです。
仕組みと位置の決定数理
- 入射瞳(Entrance Pupil)の目視特定:
- レンズの「ノーダルポイント(入射瞳)」は、レンズの物理的な中心(真ん中)でもなければ、カメラのイメージセンサー面(フィルムプレーンマーク Φ )でもありません。
- 「レンズを正面から覗き込んだときに、レンズ内の絞り羽根が最も大きく、または正しく見える位置(虚像の位置)」 が入射瞳の物理的なZ軸の原点となります。
- レーザーによるミリ単位計測:
- カメラのトップリグ等にロック装着された「カメラトラッキングセンサー(VIVE MarsのローバーやStarTrackerなど)」の受光中心点(基準原点)から、先述の目視特定したレンズの入射瞳位置(Z軸)、および左右のズレ(X軸)、高さのズレ(Y軸)に対して、高精度レーザー距離計を照射。
- その物理的な差分ミリメートル値(例: X= +12.5mm, Y= -142.0mm, Z= +210.5mm)を、Stage Precision や disguise、UE5の Live Link カメプロファイル の「ノーダルオフセット欄」へ手動で直接入力・クランプ(制限ロック)します。
🟢 メリット
- 直感的でバグが起きにくい: 物理的なスケールをそのまま入力するため、ソフトウェアの計算エラーによる「座標の大爆発(異常値へのすっ飛びバグ)」が発生しません。
- レンズプロファイルに依存しない: 特殊なシネマレンズ(アナモAnamorphicレンズなど)であっても、中心位置さえ掴めれば即座にアライメントを敷くことができます。
🔴 デメリット
- ズームレンズで破綻する(動的ズレ): ズームレンズは、焦点距離を変えるとレンズ内部の光学群が物理的に前後に動くため、入射瞳(ノーダルポイント)の位置もZ軸上を動的に移動(ドリフト)します。手動測定では、この動的な変化テーブルを毎フレーム記述することが不可能です。
アプローチ2:ソフトウェアによる自動幾何学逆算(チェッカーボード校正)
ソフトウェアによる自動幾何学逆算は、カメラを能動的に動かすことで、トラッキングデータと映像内のピクセル変化をコンピューターにサンプリングさせ、行列計算(幾何学逆算)によってノーダルポイントをミリ秒単位で自動的に導き出す現代的なインフラアプローチです。
仕組みと位置の決定数理
- 3Dチェッカーボード(グリッド)のトラッキング:
- スタジオ内に、正方形の格子模様が正確に並んだ「物理チェッカーボード」を常設配置。
- Stage Precision などの校正システムに対し、そのチェッカーボードの物理サイズ(例: 1マスあたり30mm)と、スタジオ絶対原点(マスター座標軸)におけるボードの3D位置座標をあらかじめ認識(システムロック)させておきます。
- 多角アングルキャプチャ(ソルバー計算):
- カメラマンがチェッカーボードを画角内に捉えながら、カメラを上下・左右・斜め・ズームイン/アウトと、さまざまなアングルから数十カット撮影(サンプリング)します。
- システムバックエンドの自動解析エンジン(ソルバー)は、「トラッキングセンサーが報告した6DoF運動パケット」と、「撮影された映像内でチェッカーボードの角ピクセルが移動・パースペクティブ変形した運動ベクトル」の差分(幾何学的矛盾)を毎フレーム1パスで並列計算します。
- 「カメラトラッキングの回転原点(センサー位置)に対して、映像がどれだけの『視差のブレ(運動視差の矛盾)』を起こしているか」 を最小二乗法などの数理行列で逆算クランプ。「センサーの原点から、これだけ離れた位置(XYZ)に入射瞳が存在しなければ、この映像の歪みと移動の整合性は絶対に合致しない」というノーダルオフセット値を、人間の肉眼の限界を超えてコンマ数ミリ精度で自動抽出・現像します。
🟢 メリット
- コンマ数ミリの極限精度: 人間の目測による「丸め誤差」を完全にカリング排除できるため、実写とCGの馴染み(デプスマッチング)がハリウッドクオリティへと引き上がります。
- 動的FIZテーブルへのベイク: ズーム値(Zoom)やフォーカス(Focus)を動かした際の、ノーダルポイントの動的ドリフト(移動カーブ)を、数点サンプリングするだけで滑らかなマッピングテーブルとして自動生成(ベイク)可能です。
🔴 デメリット
- 環境構築コスト: チェッカーボードの3D位置のズレや環境光によるボードの白飛びなどでピクセル認識が失敗すると、計算エンジンが破綻するリスクがあります。
2-3:LEDディスプレイとプロセッサーの選定基準(ピクセルピッチとモアレ、フリッカー対策)
インカメラVFX(ICVFX)の背景を映し出す大型LEDディスプレイと、それを駆動するイメージプロセッサーの選定は、制作される映像のルック(フォトリアル)とシステムの安定性を左右する極めて重要な物理要素です。
実写のカメラでLED画面を直接撮影する際、幾何学的・光学的なエラーを回避するための選定基準と設計セオリーを解説します。
① モアレ(干渉縞)、フリッカーの幾何学的発生メカニズムと回避技術
LEDスタジオの撮影現場において、最も排除すべき致命的な映像エラーが「モアレ(Moire / 干渉縞)」と「フリッカー/ スキャンライン(黒い横帯)」です。
モアレの原因と回避するための設計セオリー
- 発生の原因:
LEDディスプレイ表面に規則正しく並んだ「微細なLED素子の格子パターン」と、現実のカメラのセンサー内にある「画素(画素ピッチ)の格子パターン」が、重なり合って干渉することで、映像の中に現実には存在しない不自然な波状の縞模様(干渉縞)が発生する幾何学的現象です。
- ピクセルピッチ(Pixel Pitch)の最小化
LEDの画素と画素の間の物理的な距離(ピッチ)を指します。屋外サイネージ用(3.9mm等)とは異なり、撮影専用のLEDディスプレイでは 1.5mm 〜 1.9mm 前後の超微細ピッチが選定されます。ピッチが狭いほどカメラが近づいても格子が目立たず、モアレの発生を物理的に抑え込めます。 - カメラの「被写界深度(ボケ味)」の活用
モアレはLEDにピントが完全に合った(解像された)瞬間に発生します。そのため、実務では手前の役者(フォアグラウンド)にピントを合わせ、背景のLED面をカメラのレンズ特性によって「意図的にわずかにボケさせる(デフォーカス状態にする)」ことで、素子の格子を光学的に潰し、モアレを完全に回避します。 - レンズ焦点距離と撮影距離(シュートディスタンス)の計算
ピクセルピッチごとに「これ以上カメラをLEDに近づけてはいけない(素子が解像されてしまう)」という幾何学的限界距離が数学的に存在します。広角レンズやディープフォーカス(絞りを絞る)での撮影が必要な場合は、LEDと被写体の物理的な距離(スタジオの奥行き)を十分に確保する空間設計が必要です。
フリッカーの原因と回避するための設計セオリー
- 発生の原因:
- LEDスタジオにおけるフリッカーの主な原因は、LEDパネルの「高速点滅(PWM制御)」のタイミングと、カメラが光を取り込む「シャッターのタイミング」が時間的に同期していないことです。
- シャッタースピード(シャッター開角度)を微調整するために「シンスキャン / スキャン機能)」を調整します。またシャッター開角度(Shutter Angle)で微調整します。
シネマカメラなどでは、シャッタースピードではなく「角度」で微調整した方がフリッカーを消しやすい場合があります(例: 180°から172.8°に微調整するなど)。 - カメラとLEDシステムに「ゲンロック(Genlock)」をかける
プロのインカメラVFX(バーチャルプロダクション)現場では必須の対策です。
同期信号(ハウスシンク)の入力: ジェネレーターから出力される同一の同期信号を、カメラと、LEDのコントローラー(Processor)の両方に供給します。これにより、カメラが映像を記録するタイミングと、LEDパネルが画面を書き換えるタイミングが一致し、ローリングシャッターによる黒い帯(スキャンライン)を消去できます。 - シャッターフェーズ(Shutter Phase)をずらす
ゲンロックをかけても黒い帯が残る、または画面の一部分だけ色が変わる場合は、タイミングが「ミリ秒単位」でズレています。
対策: カメラ側、またはLEDコントローラー(例: BromptonやNovastarなどの管理画面)側にある「Phase(位相)調整」の数値を少しずつ動かします。黒い帯が画面の外に押し出され、完全に消えるポイントが見つかります。 - LEDのリフレッシュレートを高める
ハードウェア側の設定変更が可能な場合、LEDの駆動周波数を引き上げます。
撮影用の高品質なLEDパネルは、3,840Hz〜7,680Hz以上の高リフレッシュレートで駆動しています。コントロールソフトの設定で、リフレッシュレートが最高値に設定されているか確認してください。数値が高いほど、カメラのシャッタースピードを速くしてもフリッカーが出にくくなります。 - この問題に対しては「グローバルシャッター」のカメラ(RED V-RAPTOR XE、KOMODO-X、Pixboom Spark、Sony α9 IIIなど)を使用することで解決する場合があります。それでもカメラを振ったりした場合には別の要因も加わりますので、すべてにおいて解決するというわけではありません。
② 撮影専用LEDディスプレイの選定要件
バーチャルプロダクションで使用されるLEDは、一般的な商業展示用パネルとは異なり、映画・放送用カメラのシャッター特性に耐えうる極めて高いスペックが要求されます。
- 超高リフレッシュレート(Refresh Rate):
カメラのシャッターが開いている瞬間にLEDが明滅して画面に黒い帯(スキャンライン)が写り込むのを防ぐため、最低でも 7,680Hz 以上の超高速リフレッシュレートを持つパネルが必須となります。1/250秒以上の高速シャッターでも帯が出にくくなります。 - 低反射・超広視野角(High Contrast & Wide Viewing Angle):
スタジオ内の物理照明の光を反射して背景の黒が浮き(グレーになる)のを防ぐため、表面に特殊なディープブラック反射防止加工(Sonyの超低反射技術など)が施されている必要があります [1-3, 4-1]。また、カメラが斜めのアングル(アウター・フラスタム領域など)からLEDを捉えた際にも色転びや輝度低下が起きない、最低でも160度以上の広視野角性能が求められます。
③ LEDプロセッサーの役割と「フレーム倍乗(Frame Multiplier)」
LEDディスプレイへ映像信号を分配・出力する心臓部が、「LEDプロセッサー(LED Processor)」です。業界標準としては Brompton Technology(Tesseraシリーズ) や Megapixel VR(HELIOSシステム) などです。
最新のプロセッサーに搭載されている最も革新的なセーフティ(運用技術)が、「フレーム倍乗(Frame Multiplier / マルチカメラ撮影)」技術です。
バーチャルプロダクション(VP)における「フレーム倍乗(Frame Multiplier / フレーム・リマッピング)」とは、1枚のLED壁面に異なる複数の映像(背景)を高速で切り替えながら投影し、複数台のカメラでそれぞれに最適化された全く別の背景を同時に一発撮り(マルチカメラ撮影)する画期的な技術です。 [1, 2]
代表的なシステムとして、Megapixel VR社やROE Visual社が手がける「GhostFrame(ゴーストフレーム)」や、Brompton Technology社の「Frame Remapping」が有名です。 [1, 2]
- 仕組みとメリット:
LEDプロセッサーをUnreal Engine 5および現実のカメラ(2台)と超高精度に同期。LEDディスプレイ側に対し、「1フレーム目はAカメラ用の背景、2フレーム目はBカメラ用の別アングルの背景、3フレーム目は合成用の完全なグリーンバック」という映像を、毎秒240回〜360回という人間の肉眼では知覚できない超高速で交互に出力(時分割発光)させます。 - 現場の革命:
スタジオに並んだAカメラとBカメラがそれぞれのシャッタータイミングを個別に同期(位相をシフト)させることで、「同じスタジオ内で同時にカメラを回しているにもかかわらず、AカメラのデータにはAアングルのVFX背景が、BカメラのデータにはBアングルの背景が、さらにはCカメラには後から合成用のクリーンなグリーンバックが同時に記録される」という、実務効率を極限まで高めるシステム運用を可能にします。
バーチャルプロダクション向けLEDプロセッサーの主要規格
| 機能・規格名 | 代表的な搭載プロセッサー | インカメラVFX(ICVFX)における実務的なメリット | 破綻・欠落した際のリスク |
|---|---|---|---|
| ShutterSync® | Brompton Tessera (SX40) | カメラの物理シャッタースピード(開口角)に合わせて、LEDのリフレッシュタイミングをミリ秒・度数単位で完璧に追従・アライメントする技術 | 画面に変色した横帯や黒いスキャンライン(フリッカー)が写り込む |
| 10-bit / 12-bit HDR | Megapixel HELIOS | 従来の8ビットRGBの限界を超え、現実の夕焼けや高輝度エフェクトの眩しさをクリップ(白飛び)させずにダイナミックレンジ100%で発光。自然な環境光を供給 | 肌のグラデーションに色割れ(バンディング)が起き、実写とCGの馴染みが破綻 |
| GhostFrame® | Megapixel VR / AGS | 複数のフラスタム映像やグリーンバック、不可視のトラッキングパターン(赤外線マーカー代用)を1枚のLEDに時分割で同時に埋め込む超高速マルチコア処理 | マルチカメラ同時撮影が不可能になり、テイク数が倍増する(コスト増) |
現場の全レイヤー(クリエイター・プロ・開発者)への実装アドバイス
- クリエイターへ:
「LEDスタジオで撮影する」=「モアレとの戦い」です。カメラを構えたら、まずはLEDの壁に直接レンズを向け、フォーカスリングをわざと回してみてください。どの距離、どのF値(絞り)で画面が美しくボケてモアレの縞模様が消えるのか、そのレンズごとの「ステレオセーフなボケの境界線」を感覚的に掴むことが、現場での最初のステップです。 - プロの撮影監督・カメラマンへ:
超高精細なシネマカメラ(RED V-RaptorやARRI ALEXA 35など)の大判センサーを使用する場合、レンズを絞り込んで(例:F8やF11など)手前から奥までクッキリとピントを合わせるディープフォーカス撮影は、LEDのピクセルが確実に解像されてモアレを誘発する原因になります。ICVFXの実務では、F1.4〜F2.8前後の「開放付近」で被写界深度を浅く保ち、大口径シネマレンズの美しいボケ味でLEDの画素を包み隠す絵コンテ・ライティング設計を最優先してください。 - システム開発者へ(プロセッサー・トポロジーの最適化):
nDisplay経由でLEDプロセッサーへ映像を伝送するビデオ出力パイプライン(DisplayPort 1.4やHDMI 2.1、あるいはSMPTE ST 2110などのIP伝送インフラ)を設計する際、PCのGPUが出力するカラーバッファのビット深度(10ビットRGB等)と、プロセッサー側の入力カラースペースが完全に1:1でアライメントされているかシステムログを監視してください。
特に、LEDタイルの個体差による色ムラを自動補正するプロセッサー内部の「ピクセル・キャリブレーション(3D LUTマッピング)」のレンダリングパイプラインをUE5のカラープロファイル(ACES)と直結させることで、カメラのCMOSセンサーが捉える色相のズレを極限まで排除できます。
2-4:ゲンロック(Genlock)とシャッター同期の絶対ルール(Sync & Shutter Alignment)
インカメラVFX(ICVFX)における最大の技術的障壁であり、システムの安定稼働における最後の砦となるのが、「ゲンロック(Genlock / 外部同期信号)」と「カメラのシャッター開口角(Shutter Angle)」の精密なアライメント(完全同期)です。
どれほど高精細なLEDディスプレイを用意し [2-3]、最先端のリアルタイム3D空間(Unreal Engine 5など)を構築しても、システム間の「時間(タイミング)」が1ナノ秒(10億分の1秒)レベルで完全に一致していなければ、カメラのファインダー内には致命的な映像の破綻(フリッカーやスキャンライン)が発生し、すべての撮影素材が使用不可能(NG)になってしまいます。本節では、バーチャルプロダクション(VP)における「同期の絶対ルール」を解説します。
① ゲンロック(Genlock)のメカニズム:スタジオ全体の「心臓」
ゲンロック(Generator Lock)とは、「スタジオ内にあるすべてのデジタル機器(カメラ、LEDプロセッサー、3D CGを描画する複数台のPCサーバー)に対して、同一のパルス信号(リファレンス信号)を供給し、すべてのフレームの『描画が始まる瞬間(走査の開始)』を完全に1つのタイムラインに固定・同期させるシステム」です。
ゲンロックが「未接続/同期外れ」のときに起きる致命的エラー
- 水平スキャンライン(黒い帯)の写り込み:
LEDディスプレイの映像が上から下へと描き替わるタイミングと、カメラのCMOSセンサーが光を上から下へとスキャン(ローリングシャッター)するタイミングが1ミリ秒でもズレると、画面の真ん中に「黒い横帯(または激しく変色した帯)」が静止、あるいは上下にゆっくり流れるように写り込んでしまいます。 - フリッカー(画面の激しい明滅):
LEDプロセッサーへのリフレッシュ周波数と、PC(UE5)の描画スレッドのフレームドロップ(fps低下)が非同期になると、カメラの映像がパタパタと激しくチラつき(フリッカー)の原因になります。
ゲンロックの絶対的な配線・システム構造
スタジオのバックエンドには、超高精度な水晶発振器を内蔵した「マスター・シンク・ジェネレーター(Sync Generator / 例:AJA社製 GEN10など)」をマスター(心臓)として常設します。
ここから出力される「3値シンク(Tri-Level Sync)」信号を、物理的なBNC同軸ケーブルを介してスタジオ内のすべての機器へ星型(スター型)に分配(ブロードキャスト)します。
【ゲンロック(Genlock)のインフラ同期マップ】

                    [マスター・シンク・ジェネレーター(GEN10等)]
                                       │
            ┌──────────────────────────┼──────────────────────────┐
      (BNC同軸ケーブル)          (BNC同軸ケーブル)         (BNC同軸ケーブル)
            │                          │                          │
            ▼                          ▼                          ▼
 [シネマカメラ(Genlock In)]  [LEDプロセッサー(Ref In)]  [nDisplay用レンダリングPC]
                                                           (NVIDIA Quadro Sync II経由)
3D描画PC群に対しては、ワークステーション用GPU(NVIDIA RTX 6000 AdaやQuadroシリーズ等)に拡張カードである「NVIDIA Quadro Sync II」を装着し、物理BNCから入力されたゲンロック信号をグラフィックスコアのクロック(V-Sync)へとハードウェアレベルで直接固定・同期させます。
② シャッター開口角(Shutter Angle)とShutterSync®によるアライメント
ゲンロックを接続し、カメラとLEDのフレームレート(例:24.00fps)を完全に一致させた後、次に現場のエンジニアが調整するのが、カメラのシャッター開口角(Shutter Angle)とLEDプロセッサー側のシャッター同期アルゴリズム(Brompton社の ShutterSync® など)のマッチングです。
- シャッター開口角(ロータリーシャッター思想)のセオリー:
シネマ撮影において最も映画らしい自然なブレ(モーションブラー)を生み出す基準が、「180度(シャッタースピード1/48秒相当)」です。 - LEDの発光サイクルとシャッターの衝突:
LEDディスプレイは、人間の肉眼には常時発光しているように見えても、物理的には1秒間に数万回という超高速でパルス状に明滅(PWM駆動)を繰り返しています [2-3]。カメラのシャッターが開いている時間(1/48秒など)の間に、LEDが「何回明滅したか」が不均一になると、映像に微妙な明暗ムラや色ムラが発生します。 - ShutterSync®による光の時間軸調整:
Bromptonなどの最新LEDプロセッサーに、カメラの正確なシャッタースピード、または開口角の数値を入力します。プロセッサーは、「カメラのシャッターが物理的に『開いている(露光している)』その一瞬の時間の枠の中に、LEDの最大発光パルス(最も安定して明るく色相が正確な瞬間)をピンポイントで綺麗にハメ込む(アライメントする)」という、時間軸上の幾何学制御を実行します。これにより、180度(1/48秒)だけでなく、144度や90度(1/96秒以上の高速シャッター)といった、アクションシーン向けのシビアな撮影環境でも、フリッカーのない完璧にクリーンな実写ルックを担保できます。
インカメラVFX(ICVFX)における同期(Sync)の絶対基準チェックリスト
ハンドブックの現場チェックシート、あるいはスタジオ設営時のマスターマニフェストとしてそのまま使用できる、完全同期の許容限界限界値です。
| 同期チェック項目 | 正常な状態 (セーフティ領域) | 破綻・外れた際のエラー現象 | 解決するためのコア技術 |
|---|---|---|---|
| マスター・ゲンロック接続 | すべての機器のStatus LEDが 「GREEN (Locked)」 を維持 | 画面を黒いスキャンラインが上下に激しく流れる | AJA GEN10等の3値シンク供給、BNCケーブルの導通チェック |
| GPUハードウェア同期 | レンダリングPCのNVIDIAコントロールパネルで 「Quadro Sync同期」 が有効 | 左右や天井のLEDパネルの境界線で映像がカクつく(テアリング現象) | NVIDIA Quadro Sync IIの常設、nDisplayの同期プロトコル最適化 |
| フレームレート(fps) | 3Dエンジン(UE5等)の描画速度が 常時「24.00fps / 29.97fps」に完全固定 | 1フレームでも23fps等に低下した瞬間、LED画面全体が激しくフリッカー(明滅)する | Nanite/Lumenの最適化、テクスチャストリーミングバジェットの確保 |
| ShutterSync® アライメント | カメラのシャッター開口角とプロセッサーのフェーズ(位相)が完全に合致 | 静止画では綺麗だが、カメラを動かした際に背景の輝度が微妙にゆらぐ | Brompton ShutterSync® による露光時間の自動トラッキング |
現場の全レイヤー(クリエイター・プロ・開発者)への実装アドバイス
- 初心者クリエイターへ:
バーチャルプロダクションのスタジオにカメラを持ち込む際は、カメラの設定メニューから「シャッタースピード」の項目を探し、通常の「1/50、1/60」といった大まかな数値ではなく、小数点以下まで細かく調整できる「ECS(Extended Clear Scan)」モード、あるいは「シャッター開口角(度数:180.0°など)」での記述モードに必ず切り替えてください。この微細な数値をプロセッサー側と1:1で一致させることが、モアレやチラつきを消し去るための必須事項です。 - プロの撮影監督・カメラマンへ:
撮影中に「少し画面が暗いから、シャッタースピードを変更しよう(例:1/48から1/96へ変更)」と、照明技師やエンジニアに黙ってカメラの設定を独断で変える行為は現場の最大のタブー(NG行為)です。シャッターの開口角を1°でも動かした瞬間、LEDプロセッサーとの位相(アライメント)が完全に外れ、スタジオ全体のLED画面が激しく明滅し始めて撮影が中断します。シャッター速度やフレームレートの変更は、必ずシステムエンジニアと共有し、LEDプロセッサー側の再キャリブレーション(ShutterSync®の再実行)とセットで行ってください。 - システム開発者へ(nDisplayクラスター同期の実装):
Unreal Engine 5のnDisplay環境において、複数台のPC(Node)にレンダリングを分散させるマルチPCトポロジーを構築する際は、メインスレッドの同期プロトコルとして D3D12(DirectX 12)環境下での NVAPI(NVIDIA API)によるハードウェア・スワップチェーン(Swap Barrier)のロックを確実に有効化する構成コードを記述してください。
ネットワークスイッチ(10GbE / 256GbEインフラ)経由でのUDP同期パケットの遅延が、マスターPCとノードPC間で 100マイクロ秒(μs)以上 に達した瞬間、システムセーフティが作動してレンダリングが強制停止(クランプ)するエラーログ監視スクリプトを仕込んでおくことで、本番テイク中に画面の一部だけが非同期になって映像が千切れる(テアリング)という致命的な事故を未然に防ぐことができます。
第3章:3D空間アセットとカラー管理
3D Spatial Assets & Color Management
3-1:リアルタイム3D空間(UE5)の最適化(レンダリング・バジェット管理)
インカメラVFX(ICVFX)における最大の挑戦の一つは、3Dエンジン(Unreal Engine 5:以下UE5)内の描画速度を、スタジオ全体の心臓であるゲンロック(24.00fpsまたは29.97fps/59.94fps)に「常時完璧に1コマの狂いもなく完全固定して維持し続けること」です。
映画制作における通常の3D CGレンダリングであれば、1フレームの書き出しに数時間かかっても許容されます。しかしICVFXの現場では、現実のカメラの動きに合わせて背景を追従させるため、毎秒24〜30回(1フレームあたり約33〜41ミリ秒以内)のリアルタイム描画(2パス以上のマルチビュー計算)を死守しなければなりません。1フレームでも処理落ち(フレームドロップ)が発生した瞬間、LED画面は激しくフリッカー(明滅)し、撮影は中断します。
本節では、UE5のコア技術である「Nanite(ナナイト)」と「Lumen(ルーメン)」の挙動特性を理解し、VP(バーチャルプロダクション)の現場で常時24/30fpsを死守するための最適化バジェット管理戦略を解説します。
① 仮想化マイクロポリゴン幾何学「Nanite」のVP最適化
UE5の革新的な機能である Nanite(ナナイト) は、数億〜数十億ポリゴンという映画クオリティの高精細3Dアセットを、事前のノーマルマップ(法線マップ)焼き付けやLOD(Level of Detail)制作の手間なしに、直接リアルタイムに描画できる仮想化ジオメトリ技術です。
VPにおけるNaniteのメリットと最適化ルール
- ドローコール(Draw Call)の圧倒的な削減:
従来の3Dアセットは、オブジェクトの数が増えるほどCPUからGPUへの描画命令(ドローコール)が爆発し、システムを圧迫していました。Naniteは空間全体の数千万のポリゴンを画面のピクセル解像度(ピクセル単位のマイクロポリゴン)に自動でクラスタリングして統合するため、ドローコールを劇的に削減できます。 - VP特有の罠(オーバードローと半透明の排除):
Naniteは「不透明(Opaque)」なソリッドモデルに対して最強の性能を発揮しますが、「半透明(Translucent)」なアセット(煙、ガラス、植物の葉の不透明度マスク/Masked設定など)に対しては、Naniteの効果が無効化されるか、極めて高い描画負荷(オーバードロー)を発生させます。
実務においては、背景の森や草木のアセットを選定・制作する際、葉の1枚1枚を板ポリゴン+アルファテクスチャ(Masked)で表現するのではなく、「葉の形や厚み自体をすべて完全なNaniteの不透明ポリゴン(実ジオメトリ)としてモデリングする」アプローチをとることで、逆に全体の処理負荷を劇的に引き下げることが可能になります。
② リアルタイム・グローバルイルミネーション「Lumen」のVP最適化
Lumen(ルーメン) は、太陽の光が壁に反射して部屋全体を明るく照らす「間接光(グローバルイルミネーション / GI)」や、水面・金属へのリアルタイムな「鏡面反射(リフレクション)」を、事前計算(ライトマップのバイク処理)なしに完全リアルタイムでシミュレートする動的ライティング技術です。
VPにおけるLumenのメリットと最適化ルール
- 現場でのライティングの即時変更:
撮影現場(スタジオ)において、監督や撮影監督の要望に合わせて「太陽の角度を今すぐ夕方に変えて、右側から夕日を差し込ませてほしい」という要求に対し、Lumenであれば数秒(リアルタイム)で完全に空間全体の光と反射の再計算が完了します。 - VP特有の罠(ソフトウェア・レイトレーシングへのクランプ):
Lumenには、GPUのハードウェア(RTコア)をフル活用する「ハードウェア・レイトレーシング(HWRT)」と、処理の軽い「ソフトウェア・レイトレーシング(SWRT / ディスタンスフィールド基準)」の2種類が用意されています。
インカメラVFXの現場では、カメラが直接撮影するインナー・フラスタムの「鏡面反射(リフレクション)」の美しさがフォトリアルの命となります。そのため、プロジェクト設定では HWRTを有効 にしつつも、カメラに映らないアウター・フラスタム(周辺背景)のGI計算のクオリティやレイ(光線)のステップ数を意図的に引き下げる(クランプする)ことで、24fpsの安全な動作予算(バジェット)の中に全体の負荷を収めます。
③ VP実務におけるテクスチャ・ストリーミング・バジェットの設計
3D空間の最適化において、ポリゴン数やライトの負荷と並んでフレームドロップ(処理落ち)の最大の原因となるのが、高解像度(4K/8K)テクスチャの読み込みによる「VRAM(ビデオメモリ)のバースト(容量超過)」です。
- テクスチャ・ストリーミング(Texture Streaming)の破綻:
カメラが激しく動いた際、新しい背景アセットのテクスチャデータがメインメモリからGPUのVRAMへ転送されるタイミングが1フレームでも遅れると、画面が一瞬カクつくか、背景が一瞬ボケたグラフィック(LODの遅れ)としてカメラに写り込んでしまいます(ヒッチング現象)。 - 実務でのセーフティ対策(VRAMの完全固定化):
ICVFXのシステム構築においては、UE5のストリーミングシステムをあらかじめ無効化(または上限を固定)し、「そのシーンで使用するすべての高解像度テクスチャ(背景、空、メガスキャン素材など)を、撮影開始前のロード時点でVRAMの中に展開・常駐(プール)させてロックする」コマンド(r.Streaming.PoolSize の手動最大割り当て)を実行します。これにより、本番テイク中にデータの読み込みによる処理落ちが発生するリスクを根底から排除します。
UE5インカメラVFX(ICVFX)最適化バジェット・マニフェスト
ハンドブックの開発仕様書、あるいはスタジオ稼働時のUE5プロジェクト設定基準としてそのまま活用できる、負荷制限(最適化)のテンプレートです。
| UE5設定項目 | 撮影・本番用(セーフティ領域の推奨値) | 破綻・妥協した際のリスク | 最適化のためのコアコマンド/設定 |
|---|---|---|---|
| 目標フレームレート | 24.00fps / 29.97fps に「完全固定(ロック)」 | 1フレームでもドロップすると、LED画面全体にフリッカーやスキャンラインが写り込む | t.MaxFPS 24(または29.97) nDisplay同期 Barrierの強制有効化 |
| Nanite ジオメトリ | 不透明オブジェクト(建物、岩、地形)に 100% 適用 | ドローコール(描画命令)の爆発により、CPUボトルネックが発生 | 植物アセットの不透明度マスク(Masked素材)を排除し、完全実ポリゴン化 |
| Lumen (GI / 反射) | Hardware Ray Tracing 有効 (Reflections: High / Ray Budget: 1.0) | 金属や瞳への映り込みがぼやけ、実写とCGの境界線(質感)が浮き出る | アウター・フラスタムのGI計算を「ソフトウェア・レイトレ」に逃がす動的クランプ |
| テクスチャ VRAMプール | VRAM全体の 85% 以内 で常時固定(ストリーミング無効化) | 本番テイク中にカメラを振った瞬間、画面が1コマ引っ掛かる(ヒッチングの発生) | r.Streaming.PoolSize [割り当て容量(MB)] r.Streaming.LimitPoolSizeToVRAM 1 |
現場の全レイヤー(クリエイター・プロ・開発者)への実装アドバイス
- クリエイター・VFXアーティストへ:
アセットストア(Megascansなど)から美しい背景アセットをダウンロードしてそのままステージ(nDisplay)に配置しないでください。ビジュアルがどれだけ美しくても、最適化されていないシーンは、解像度4K x マルチLEDディスプレイ(L/R/天井等)の出力環境に持っていった瞬間に、fpsが1桁台までクラッシュします。「見た目の美しさ」と同等以上に、「常時24fpsで滑らかに動く軽さ(最適化)」がVPアセットの最も尊い価値です。 - プロのテクニカルディレクター(TD)・撮影監督へ:
シーン内の「動的ライト(リアルタイムに位置や色を動かせるライト)」の数は、必要最小限(太陽光のディレクショナルライトと、主要な数灯)に絞り込んでください。特に、影をリアルタイムに計算する「シャドウマップ(Virtual Shadow Maps)」を有効にしたライトが密集すると、GPUの計算負荷が一瞬で上限(バジェット)を超えます。動かす必要のない背景の街灯や間接照明などは、事前にライティングデータを「ベイク(Bake固定化)」するか、Lumenの計算解像度をあらかじめ引き下げておく設計(プロファイリング)を徹底してください。 - システム開発者へ(自動パフォーマンス・クランパーの実装):
nDisplayを稼働させるクラスターシステム(複数台のPCサーバー環境)において、UE5の Stat FPS および GPU Profiler の数値を常時パース(解析)する監視スクリプト(Python/C++)をバックエンドで並列実行させてください。
リハーサル中に、複雑なエフェクト(煙やパーティクルなど)がカメラの前に急接近し、GPUのミリ秒計算が目標値(例:24fps = 41.6ms)の 90%(約37ms)を超えた瞬間、自動的に画面外(アウター・フラスタム)のLumenの反射ステップ数を段階的に引き下げる、あるいはスクリーンパーセンテージ(描画解像度)を動的に数%下げる「負荷追従型リアルタイム・スケーリング・セーフティ」をエンジン側にビルドしてください。これにより、本番の「本番、スタート、ハイ、アクション!」のテイク中に、処理落ちによるフリッカーが発生してテイクが無駄になる致命的な撮影(放送)事故を未然に防ぐことができます。
3-2:カラーマネジメント(ACESワークフロー)とカラーマッチング(Color Calibration)
バーチャルプロダクション(VP)、特にインカメラVFX(ICVFX)における最大の技術的挑戦の一つが、「現実世界の色(演者や美術小道具)」と「デジタル世界の色(LEDディスプレイに映し出された3D背景)」を完全に一致させることです。
どれほどUE5内の3D空間がリアルに構築されていても、カメラのファインダーを通した際、背景の空の「青色」や地面の「土色」が現実の色調から浮き上がってしまえば、一瞬で合成感(不自然さ)が露呈します。本節では、現実の光とLEDの発光特性、そしてカメラのセンサー特性を数学的に一致させるためのACES(エイセス)ワークフローとカラーキャリブレーションの実務を解説します。
① ACES(Academy Color Encoding System)の基礎とVPへの導入
バーチャルプロダクションの現場では、異なるメーカーのシネマカメラ、LEDディスプレイ、そして3D CGエンジンという、それぞれ独自の色空間(カラーフォーマット)を持つ機器が同時に稼働します。これらを1つの統一された基準で管理するために導入される業界標準の規格が、映画芸術科学アカデミーが策定した「ACES」です。
- 広大な色空間(ACES2065-1):
ACESは、人間の肉眼で知覚できるすべての色域(色の範囲)だけでなく、現実世界の「光の物理的な明るさ(輝度情報)」をマイナスから無限大まで線形(リニア)に保持できる超広色域なカラーインフラです。(リニアワークフロー) - インカメラVFXにおけるACESの役割:
3Dエンジン(UE5)内部のレンダリングカラーを、まず中立な「ACEScg」という色空間で計算させます。これにより、デジタル空間内の太陽やライトのリアルタイムな光の挙動が、現実の物理法則に則った正確なエネルギー(カラー値)として出力されます。
② 3大要素を繋ぐカラーパイプライン(IDT / ODT)
ACESワークフローの実務では、以下の図のように、入力から出力にいたる各フェーズで専用の「カラー変換マトリクス(LUT/プロファイル)」を適用し、色を正確にトランスレート(トランスフォーム)します。
【バーチャルプロダクションにおけるACESカラーパイプライン】

 [1. UE5(3D CG空間)] ───(内部空間:ACEScg)───▶ [2. LEDプロセッサー]
                                                         │ (ODT / 3D LUT適用)
                                                         ▼
 [3. シネマカメラ] ◀───(撮影・センサー受光)─── [物理LEDディスプレイ(発光)]
  (IDTを適用して現像)
1. レンダリングからLEDプロセッサーへの出力(ODT:Output Device Transform)
UE5(ACEScg空間)から出力された映像信号を、大型LEDディスプレイの物理的な発光特性(色域およびHDR輝度特性)に合わせた「ODT(出力デバイス変換)」、またはプロセッサー専用の「3D LUT」を介してLEDへと送信します [2-3]。これにより、LEDのRGB素子が持つ本来の色再現能力が100%引き出されます。
2. カメラ撮影から現像への入力(IDT:Input Device Transform)
LEDから放たれた光と、手前の役者(現実の光)をシネマカメラが同時に撮影します。カメラが捉えたRAWデータ(ソニーのS-Gamut3.Cine/S-Log3や、キヤノンのCinema Gamut/C-Log3など)に対して、各カメラメーカーが提供する「IDT(入力デバイス変換)」を適用し、ACES空間へと戻して(現像して)カラーグレーディングを行います。
このパイプラインが正しくアライメントされて初めて、「LEDが発光した色」と「カメラのセンサーが記録した色」が数学的に1:1で一致します。
③ 現場でのカラーマッチング(Color Calibration)の実務ワークフロー
数式上のカラーパイプラインを構築した後、最終的には撮影現場の「物理的な空気やレンズの個体差」を考慮した手動・自動のキャリブレーション(カラーマッチング)が必要となります。
- カラーチャート(ColorChecker)の撮影
LEDディスプレイの前に、物理的なカラーチャート(X-Rite ColorCheckerなど)を配置し、同時にLEDの背景画像内にも「デジタル(3Dアセット)のカラーチャート」を表示させます。 - カメラでの同時キャプチャとヒストグラム比較
現実のチャートとデジタルのチャートが同時に1つの画角に収まった状態で、カメラから出力される映像信号を波形モニター(Waveform)やベクトルスコープ(Vectorscope)で解析します。 - LEDカラープロファイルの微調整(カラー補正)
「現実のチャートの赤色」と「LEDが映し出す赤色」の輝度・色相のズレを検出。LEDプロセッサー(Bromptonなど)の内蔵カラーイコライザー(3Dカラーマネジメント機能)や、UE5のカラー補正ボリューム(Color Correction Regions)を用いて、カメラのファインダー内で両者のカラーチャートの色調が完全に同一(肉眼で境界線が消えるレベル)になるまで微調整を繰り返します。
インカメラVFX(ICVFX)カラーマネジメントの基準設定
ハンドブックのカラー仕様書、あるいはVPスタジオのポストプロワークフローの規格マニュアルとしてそのまま活用できる、カラー設定のベンチマークです。
| カラーパイプライン要素 | 推奨される規格・設定値 | 破綻・欠落した際のリスク | 解決するためのコア技術 |
|---|---|---|---|
| 3Dエンジン内部色空間 | ACEScg(リニア / AP1原色) | ライティングの階調や影の境界線が不自然に歪み、デジタル感が強調される | UE5の「OCIO(OpenColorIO)」プラグインの常時有効化 |
| LED色域・ビット深度 | DCI-P3 または Rec.2020 10-bit / 12-bit HDR | グラデーションに色割れ(バンディング)が発生し、実写の肌と馴染まない | Megapixel HELIOS等のHDR対応プロセッサーの選定 |
| カメラ現像プロファイル | 各社ネイティブRAW + IDT適用 | 背景のデジタル光だけが黄色っぽく浮くなど、色相のズレ(ステレオ矛盾)が発生。 | 各カメラメーカー公式のACES IDTの適用、DCS等のFIZデータ連携 |
| 許容カラーエラー(ΔE) | ΔE < 2 以内(識別不能レベル) | 編集時に背景と役者の色分離が起き、合成処理の手戻り(コスト増)を招く | 物理/デジタルカラーチャートを用いたベクトルスコープマッチング |
現場の全レイヤー(クリエイター・プロ・開発者)への実装アドバイス
- クリエイター・VFXアーティストへ:
3D空間内のアセットに設定するマテリアルのテクスチャ(BaseColor/Albedo)には、あらかじめ「強い光(シャドウやハイライト)」が描き込まれていない、完全にフラットなニュートラルカラーのテクスチャ素材を選定してください。ACEScg環境下では、光の計算はすべてLumen等のエンジン側が物理的に正しく行うため、テクスチャ側に嘘の光が残っているとカラーキャリブレーションが失敗していしまいます。 - プロのカラーリスト(DIT)・撮影監督へ:
LEDスタジオ内の物理照明(演者を照らすベースライトなど)の色温度(ケルビン:K)を変更した際は、必ずカメラのホワイトバランスだけでなく、LEDディスプレイの「ホワイトポイント(白の基準色温度)」も同時に全く同じ数値(例:5600Kなど)に連動させて変更してください。
これらが非同期になると、役者の肌の色は正しいのに、背景の空の白雲だけが青白く転んでしまうといった、インカメラVFX特有の「色相の分離事故」が発生します。 - システム開発者へ(OCIO自動設定シェーダーのビルド):
nDisplayを介してマルチディスプレイ出力を行うクラスターシステムにおいて、すべてのノードPCが読み込む OpenColorIO (.ocio) 設定ファイルのパスとカラーコンフィグを共通化・自動同期する配信スクリプト(パイプライン)を構築してください。
レンダリング負荷の変動によって、特定のLEDパネル(ノード)だけが一時的に8ビット出力へダウンスケール(カラーダウングレード)するのを防ぐため、VRAMプールにACESカラー変換マトリクス(3D LUT)を定数バッファとして常時完全ロックするセーフティコードを仕込んでおくことが、本番中の色ムラ事故を防ぐための必須条件となります。
3-3:デプスマッチング(現実の美術とデジタル背景の境界線の消去)
インカメラVFX(ICVFX)における最大の技術的かつ美術的な関門は、「スタジオ内に設置された物理的な大道具・床(フォアグラウンド)」と「LEDディスプレイに映し出されたデジタル3D背景(バックグラウンド)」の境界線を完全に消失させることです。
カメラのファインダーを通した際、現実の地面とデジタル世界の地面の接合部(エッジ)が不自然に浮き上がってしまえば、どんなに高精細な3Dアセットも一瞬で「書き割り(背景の絵)」へと堕ちてしまいます。本節では、現実の美術とバーチャル空間をミリ単位、かつ光学的に融合させるためのデプスマッチング(Depth Matching)の実務と具体的な事例を解説します。
① デプスマッチングを成功させる「3つの幾何学・光学アプローチ」
実務において現実とバーチャルの境界線を完全に消し去るためには、以下の3つのレイヤーが完全に同期している必要があります。
1. 地面(Z=0)の物理・デジタル座標アライメント
- ロジック:
スタジオの物理的な床の高さ(Z=0)と、UE5内の3D空間の地面の高さ(Z=0)をミリ単位で完全に一致させます。 - 実務:
現実の床に砂や砂利、本物のレンガなどの「物理的な美術セット」を敷き詰める際、LEDディスプレイとの設置面の高さを測定し、UE5のデジタル地面のトポロジー(起伏)と位置(座標)を完全に一致させる必要があります。
2. 物理・デジタルテクスチャのブレンド(カラーと質感の一致)
- ロジック:
現実の美術小道具(プロップス)と、3Dアセットの「色」と「質感(ライティングの反射特性)」を一致させます。 - 実務:
前節で解説した ACESカラーパイプライン を基盤としつつ、スタジオ内の実物(例:本物の岩)の写真を多角的に撮影して3Dモデル化(フォトグラメトリ/3Dガウシアン・スプラッティング)し、それをデジタル背景の最前面(LEDの境界線の直後)に配置します。これにより、「本物の岩」のすぐ奥に「デジタルの同じ岩」が並ぶため、質感を完全に連続させることができます。
3. 被写界深度(DoF:Depth of Field)の光学的連動
- ロジック:
現実のレンズが作り出す物理的な「ボケ味」と、UE5内のバーチャルカメラが計算する「デジタルなボケ味」の焦点を同期させます。 - 実務:
第2章で解説した DCSやStage Precisionを介した高精度なFIZデータ連携 を使用します。1st AC(フォーカスプラー)が役者の顔(現実)にピントを合わせた瞬間、レンズエンコーダーがその距離情報をUE5に送信し、バーチャルカメラの絞り値(F値)とピント位置を瞬時に逆算。LEDディスプレイとの「接合部」が、現実のレンズ特性に従って全く同じボケ足(錯乱円)で滑らかにボケて混ざり合うことで、物理的な境界線そのものが光学的に消滅します。
【具現的実例】自動車の走行シーンにおけるデプスマッチング
ソニーPCL(清澄白河BASE)や大手シネマスタジオで行われている、最もポピュラーかつ難易度の高い「車を走らせるシーン」を例に、具体的なデプスマッチングの設営・ブレンド手順を解説します。
【自動車走行シーンにおけるデプスマッチング空間構造】

 [アウター・フラスタム(流れる夜景・環境光供給)]
 ╭───────────────────────────────────────────────────╮
 │   [インナー・フラスタム(カメラ視野内の超高精細3D夜景)]   │
 │   ╭───────────────────────────────────────────╮   │
 │   │  [デジタルの道路アセット(奥へ続く)]            │   │
 │   ╰───▲───────────────────────────────────────╯   │
 ╰───────┼───────────────────────────────────────────╯
         │ ◀─── 【運命の境界線(接合部):物理美術とデジタルCGの融合】
 ╭───────▼───────────────────────────────────────────╮
 │   [物理美術としての床(アスファルトの粉・砂利)]           │
 │                                                   │
 │          [現実のクラシックカー(演者が乗車)]             │
 ╰───────────────────────────────────────────────────╯
- 物理美術の設営(フォアグラウンド):
スタジオの中央に、実際に役者が乗り込む「現実のクラシックカー」を配置します。車のタイヤの周りや床面には、実際の道路に近い本物のアスファルトの粉や砂利(物理美術)を数メートルにわたって敷き詰めます。 - デジタルアセットの配置(バックグラウンド):
UE5内には、アセットストアやフォトグラメトリ等で作成した「3Dの道路、街灯、ビル群の夜景」の空間を用意します。このとき、3Dの道路の「幅」「アスファルトの質感や濡れ具合(Roughnessパラメータ)」を、現実の床に敷いた砂利やアスファルトの特性と極限まで一致させます。 - 運命の境界線の消去(アライメント):
カメラをクレーンに載せてアングルを決めます。モニターを見ながら、物理的な床の終わり(LEDの壁の最下部)と、UE5のデジタル道路の始まりがカメラのパースペクティブ(遠近感)上で少しの段差もなく一直線に繋がるように、nDisplay上で背景の座標(Z軸/Y軸)を動的に微調整します。 - セット拡張(Set Extension)による物理限界の突破:
車が走り出すと、カメラトラッキングと連動して背景の夜景が完璧な運動視差(Motion Parallax)で流れ始めます。カメラを大きく引き(ロングショット)、物理LEDディスプレイの「画面の枠(外側)」を超えてカメラの画角が広がってしまった場合でも、システム側のライブ・セット拡張(Live Set Extension)技術が作動します。
画面の外側には、UE5内のリアルタイム3D夜景がグリーンスクリーン(またはライブコンポジット)としてリアルタイム自動合成されるため、「スタジオのLEDパネルのサイズを超えて、無限の広さの3D空間の中で車が本当に夜の街を疾走している映像」が完成します。
バーチャルプロダクション・デプスマッチング設計要件
ハンドブックの実務ガイド、あるいは現場の美術・VFXチーフ間の引き継ぎチェックシートとしてそのまま使用できる設計指標です。
| デプス要素 | 物理空間 (フォアグラウンド)の設計 | デジタル空間 (バックグラウンド)の設計 | 境界を馴染ませるコア技術 |
|---|---|---|---|
| 地面(床) | 本物の砂、土、砂利、アスファルト、植物などの物理美術の設置 | 物理素材をフォトグラメトリした高精細テクスチャ、高低差(凹凸)の完全一致 | Z=0座標の物理・デジタルキャリブレーション |
| 主要小道具 | 役者が直接触れる、またはカメラの手前を横切る実物の大道具 | 実物を3Dスキャンした「デジタル・ツイン(同一の3Dアセット)」をLEDの直後に配置 | ACEScgカラーマッチング(光源による色の変化の完全同期) |
| 光学(ボケ) | シネマレンズによる浅い被写界深度(F1.4〜F2.8等の開放付近) | バーチャルカメラのシネマティックレンズ設定(F値、センサーサイズ一致) | FIZデータ(Focus距離)の1フレームリアルタイム完全同期 |
現場の全レイヤー(クリエイター・プロ・開発者)への実装アドバイス
- クリエイター・美術スタッフへ:
LEDディスプレイの直前(境界線)に「現実の植物の葉」や「細い網の目のフェンス」などの、細かく複雑な形状を持つ小道具を配置するのは避けてください。第2章で解説した「モアレ(干渉縞)」を回避するためのボケ足(デフォーカス)をかけた際、細い小道具の輪郭とLEDの画素の境界線がカメラのピクセル上で干渉し、ジャギジャギとした立体矛盾(エラー)を発生させやすくなります [2-3]。境界線付近には、なるべく形状のシンプルな岩や土などを配置するのが実務上のセオリーです。 - プロの撮影監督・VFXスーパーバイザーへ:
デプスマッチングを完璧にするための最大の隠し味は、「物理照明(現実のライト)をデジタルの背景アセット(UE5内のオブジェクト)に対しても遮蔽(キャストシャドウ)として機能させること」です。
例えば、スタジオの天井から役者に向けて吊るした物理ライト(キーライト)と同じ位置に、UE5内でも「バーチャルなライト」を全く同じ角度で配置(DMX連動)します。これにより、役者が動いたとき、現実の床に役者の影が落ちると同時に、LED内のデジタル地面の奥に対しても、役者の動きと完全にシンクロした「デジタルの影(Lumenシャドウ)」が滑らかに伸びていきます。この「影の連続性」が生まれた瞬間、現実と仮想の境界線は完全に消滅します。 - システム開発者へ(セット拡張・マスクエッジ・ブレンドの実装):
LEDの物理フレームの外側にUE5背景をリアルタイム合成する「セット拡張(Set Extension)」パイプラインを実装する際、LEDの境界線部分(ハードウェアの物理的なフチ)のアルファマスク(Maskエッジ)に対して、3〜5ピクセル幅の「ソフトフェザー(ぼかし)」と「カラーカラーマッチング・カラーコントロール(輝度の微調整)」を施すポストプロセスシェーダーを記述してください [3-1, 3-2]。
カメラが移動(パントラック)した際、レンズの周辺減衰(周辺光量落ち)の影響でLEDの端と合成背景の輝度にわずかなステップ差(明暗のズレ)が生じるのを、Free-DのFIZデータ(ズーム値)から動的にシェーダーが逆算して輝度を平滑化(スムージング)するインフラを構築することが、セット拡張のクオリティをハリウッドクオリティへと引き上げるセーフティロジックとなります。
3-4:メディアサーバーや統合サーバー(disguise、SMODE、Aximmetryなど)
バーチャルプロダクション(VP)やXR(拡張現実)の現場において、Unreal Engine 5(UE5)などの3Dエンジンが「空間の描画(グラフィックス)」を司るのに対し、その映像をカメラトラッキングデータと同期させ、LEDやグリーンバックへマッピング・送出する役割を担うのがメディアサーバー・プロダクションプラットフォームです。UE5単体でもnDisplayでのマッピングは可能ですが、マルチクラスターの制御やマルチLEDディスプレーへのマッピング、外部グラフィックツールとの同期、DMXなどとの連携など複雑な現場対応を求められる時には中間のサーバー機能が重宝します。
現在、世界の映画・CM・テレビ放送・ライブステージを分権・支配している3大ツール「disguise」「SMODE」「Aximmetry」について、それぞれの特徴、機能、実務における使い方と使い分けを解説します。
1. disguise ── ハリウッドおよびメガLEDボリュームの標準的インフラ
- 特徴 [3D空間のタイムライン管理とデジタルツイン]:
disguise(旧d3)は、ライブエンターテインメントや映画撮影における「3Dデジタルツイン(シミュレーション空間)」の概念を世界で初めて確立したメディアサーバーです。物理的なスタジオの形状、LEDウォールの位置、カメラの動きをすべて1つの3Dソフトウェア空間内に再現し、タイムラインベースで送出を制御します。ハリウッド映画(『ザ・バットマン』等)や、国内のVPスタジオにおけるインカメラVFX(ICVFX)のデファクトスタンダードとして運用されています。 - 主な機能:
- RenderStream(レンダーストリーム): 複数台の外部レンダリングPC(UE5を動かすノードPC)から出力されたクラスター映像を、低遅延(IPネットワーク経由)でdisguiseの本機へ集約し、LEDボリュームへ1パス出力する独自プロトコルを持っています。
- OmniCal(オムニカル): カメラを用いてプロジェクターやLEDの物理的配置のズレ(データドリフト等)を自動検知し、数秒で幾何学補正する自動位置校正機能。
- 徹底された色空間管理(ACES適合): ハリウッド映画のカラーパイプラインとアライメントされたHDRカラーコントロール。
- 実務での使い方・ワークフロー:
- 事前のプリプロ(準備)段階で、スタジオのCADデータ(メッシュ)をdisguiseに読み込み、LEDボリュームとカメラ(トラッキングノード)を仮想配置します。
- UE5の背景アセットを「RenderStreamプラグイン」を介してパッケージングし、送出PC群へアロケーション(配置)します。
- 本番中、disguiseのタイムライン上で「テイク1(昼)」「テイク2(夜)」とシーンをボタン一つで高速切り替えし、カメラトラッキング(Free-Dパケット)のインナー・フラスタム描画を統括Operations(運営)します。
- 開発・出自トポロジー(英国):
U2などの大型ワールドライブツアーのプロジェクションマッピング送出から進化し、現代のハリウッド映画(StageCraft等)など、最高峰インカメラVFX(ICVFX)スタジオのバックエンドとして急成長。 - コア機能と数理アーキテクチャ:
- 3D空間タイムライン記述(Designerソフトウェア): サーバーの内部空間に、スタジオの物理的なLED壁面形状、天井、床面、およびプロジェクターの光軸トポロジーをCADレベルで完全に再現した 「3Dデジタルツイン(シーン・グラフ)」 を事前に構築します。
- クラスターレンダリング(nDisplay統合制御): 複数台のレンダリング専用PC(レンダーノード)のGPU処理を中央集権的にハードウェアロックマージ。現実のカメラ(6DoFパケット)のインナー・フラスタムとアウター・フラスタムの描画をテアリング(同期遅延)なく送出します。
- 自動位置校正インフラ「OmniCal(オムニカル)」: プロジェクションマッピングやLEDボリュームにおいて、内蔵されたカメラシステムが独自にカメラマッピング。物理的な機材のズレやデータドリフトを、瞬時に動的リワープ(幾何学自動補正)します。
- 最適なユースケース(実務アロケーション):
ハリウッド映画、大手ブランドCM、TV局の常設LEDボリューム、および世界規模のドーム・スタジアムクラスのPLF上映インフラなどに適しています。
2. SMODE ── リアルタイムコンポジットとライブ演出の圧倒的フロントランナー
- 特徴 [レイヤーベースの超高速2D/3Dリアルタイムコンポジット]:
SMODEは、フランス生まれのリアルタイム・コンポジティング(映像合成)およびメディアサーバープラットフォームです。After Effectsのタイムラインやレイヤー構造が、そのまま120fpsでリアルタイムに駆動しているような設計トポロジーを持っています。3D空間(UE5等)から送られてくる映像、実写のカメラ映像、モーショングラフィックス、生成AI背景、そしてセンサーパケット(TUIO/OSC)を、「2D/3Dのレイヤーを重ねる感覚」で現場で即座に合成・色補正できる柔軟性が最大のメリットです。大型ライブコンサート、LBE(チームラボ型アート)、大規模パブリックマッピングの現場で無類の強さを誇ります。 - 主な機能:
- ノーベイク(Non-Bake)2D/3Dパイプライン: 現場でカラー、不透明度、エフェクト、3Dトポロジーの変形を変更した瞬間、1ナノ秒の書き出し(ベイク)時間も挟むことなく即座にLEDへ反映。
- 高度なカラーグレーディング&キーイング: disguise以上に、サーバー内部での「実写とCGの馴染ませ(なじませ・スピルキャンセル)」をレイヤーエフェクトで瞬時に実行可能。
- インタラクティブパケットの高度な受信: 床感圧やレーザータッチからの膨大なOSC/TUIOパケットを受信し、パーティクル(流動ベクトル)へと連動させる機能がネイティブ実装されている。
- 実務での使い方・ワークフロー:
- UE5などの3Dエンジンから、背景となる特定のレイヤー映像やデプス(深度)情報をSpout/NDI、またはSDI/ST 2110パケット経由でSMODE内へ流し込み(ルーティング)します。
- SMODE側で、物理カメラからの演者の実写(前景)と、3D背景レイヤーをマージ。その場でカラーマッチング(2D/3Dカラーイコライジング)を施します。
- 音楽テンポ(MIDI/OSC/タイムコード)や演者の動き(IMU/VICON)に連動して、背景のトポロジーやカラーが動的に大爆発するような、高応答性なインタラクティブ・ライブ演出を常設運営します。
開発・出自トポロジー(フランス):
パリの音響・映像芸術研究所や最先端のメディアアートから誕生しているので、2D/3Dのベイク(事前レンダリング)動画の再生ではなく、その場で映像を変化(生生成)させる、ライブインタラクションに向いているプラットフォームです。
コア機能と数理アーキテクチャ:
レイヤーベース・コンポジットエンジン: After Effectsのタイムライン構造をそのまま超高速なリアルタイム・GPU描画スレッドへと昇華。動画アセット、3DCG、3DGS(ガウシアンスプラッティング)などを、書き出し時間を挟むことなくその場でブレンド(レイヤー合成)可能です。
高解像度色空間(カラーパイプライン)制御: 放送・配信規格のRec.2020やACEScgの色変換マトリクスをピクセルシェーダーレベルで直接処理。LEDパネルごとの微細な色温度(ケルビン数)の変化に対して、手元のマスターコンソールからリアルタイム・カラーマッチング可能。
異種混合インタラクション・Webhookアライメント: 床感圧センサー(Centroid重心計算パケット)や、外周赤外線タッチ(TUIO/OSCプロトコル)の入力をダイレクト受信し、映像エフェクトとして反映させるところに特化している。
最適なユースケース(実務アロケーション):
チームラボ型デジタルミュージアム(LBE)、大型ファッションショー、メガアーティストのドームツアー、およびインタラクティブアート空間記述。
3. Aximmetry ── Unreal Engine 5と完全結合した高効率・放送局型バーチャルスタジオツール
- 特徴 [UE5ネイティブインテグレーションと驚異のローカルクロマキー]:
Aximmetryは、ハンガリーで開発されたバーチャルプロダクション&リアルタイム合成に特化したスタジオプラットフォームです。前述の2社が「数千万円規模の専用ハードウェア」を必須とするのに対し、Aximmetryは一般的なWindowsのハイエンドPC(NVIDIA RTX 4090等)上でソフトウェア単体として軽量に駆動するツールです。最大の特徴は、Unreal Engine 5の描画コアそのものを自社の内部パイプラインへ丸ごとネイティブ結合(「Aximmetry DE」エディション)させている点にあります。これにより、ローカル・クロマキー(グリーンバック切り抜き)機能とUE5の3D描画(Nanite/Lumen)を1つのPC内で処理させることができます。テレビ局のニューススタジオ(XR的な報道)、Web3系イベント、低〜中予算のインディーズVPスタジオとして普及しています。 - 主な機能:
- アドバンスド・アドバンスド・クロマキーヤー: グリーンバック撮影において、演者の「髪の毛の1本の隙間」や「半透明のガラスのコップ」を、リアルタイムに切り抜く強力なキーイングを持っています。
- マルチビューカメラ・Free-Dネイティブデコード: 最大4台以上の実際のカメラトラッキングを1台のPC内で同時解析し、カット割りを一瞬でスイッチング可能とします。
- バーチャルカメラ移動(軌跡の偽造): 物理的なカメラクレーンがなくても、Aximmetry内部の仮想クレーンを動かすことで、静止したカメラ映像からダイナミックな空間移動へのスムーズな繋を実現できるます。
- 実務での使い方・ワークフロー:
- UE5内で制作した3Dシーンアセットを、Aximmetry専用のコンパイラ(Unreal for Aximmetry)に通して1パスで「Aximmetryノード」へと変換・エクスポートします。
- Aximmetryのフローグラフ(ビジュアルプログラミング画面)上で、カメラ入力(SDI/HDMI)、トラッキング(VIVE MarsやFree-D等)、および変換したUE5のシーンノードをワイヤー接続(接着アライメント)します。
- グリーンバック(または中規模LED)の前で喋るアナウンサーやタレントの映像を、Aximmetry内部のキーヤーで抜き、UE5の3D背景の中に埋め込み(インカメラVFX/XR)、即座にマスター送出・生配信(Operations)を実行します。
開発・出自トポロジー(ハンガリー):
放送局や中規模配信スタジオの「バーチャルセット合成」の自動化を目的として発展。Unreal Engineのリアルタイムパイプラインとインテグレーションを果たし普及を見せています。
コア機能と数理アーキテクチャ:
Aximmetry DE(Unreal Engine 5 専用インライン・エディション): UE5のソースコードレベルで自社送出エンジンを結合(インテグレーション)。UE5側のNanite/Lumen描画に対して、Aximmetry側のノードベースUIから3D空間のライト、カメラ、マテリアルパラメータをダイレクトに上書き書き換えが可能です。
最高峰のビルトイン・クロマキー(Advanced Chroma Keyer):
グリーンバック/ブルーバック撮影時において、屈指の精度を誇る「リアルタイム・キーイング(切り抜き)アルゴリズム」を内蔵。髪の毛の隙間の微細なグリーン・スピルを1パスで自動カリング(除去)し、影(シャドウ・ベイク)を合成します。
Free-D / PTZカメラのワンタッチ・ハンドシェイク:
第2章で解説したPTZカメラ(Panasonic UE160やソニーBRCシリーズ等)からの Free-D プロトコル(UDPパケット)に対応。外部トラッカーなしで、LANケーブルを挿した瞬間に6DoF画角同期(アライメント)が完了する俊敏性を誇ります。
最適なユースケース(実務アロケーション):
TV局の次世代XRニューススタジオ、オンラインeスポーツ大会生中継、配信VPスタジオなどに適しています。
第4章:LEDボリューム統合とスタジオ実務
LED Volume Integration & Studio Operations
ポストプロダクションや3D CG空間で完璧に構築・最適化されたアセットやカラーパイプラインは [3-1, 3-2]、実際の撮影ステージという物理的なインフラと、現場の人間による緊密なオペレーション(実務)が融合して初めて、最高峰の商業映像を創り出す能力を発揮します。
本章では、バーチャルプロダクション(VP)システムが現実のスタジオ環境でどのように運用されているか、国内外の先端スタジオの実績・事例と、それがもたらす映像産業の構造変革について解説します。そして現場における意思決定の難しさ(決定権の変容)について解説します。
4-1:国内外の先端VPスタジオの実績・事例
インカメラVFX(ICVFX)を中心とした大型VPステージは、ハリウッドをはじめ世界中の映像拠点で標準インフラとなっています。日本国内においても、映画会社や大手ポストプロダクションが主導し、世界最先端クラスの商用スタジオが多数常設・稼働しています。
① 国内の主要最先端スタジオ(日本のイマーシブ撮影インフラ)
1. ソニーPCL:「清澄白河BASE」 ──【国内VPの先駆者・技術実証の核】
- スタジオの概要と実績:
日本国内におけるバーチャルプロダクションの普及と研究開発を牽引する、最先端のクリティブベースです。映画、CM、ミュージックビデオ(MV)から、大型イベントのリアルタイム映像配信まで、圧倒的な稼働実績を誇ります。 - 導入テクノロジー:
ディスプレイには、ソニーの最高峰自発光ディスプレイである 「Crystal LED」Bシリーズ を壁一面(横15.2m × 縦5.4m)に湾曲させて配置。
撮影カメラには、第2章で解説した独自データ出力プロトコル(/iテクノロジー連動)やセンサー特性を持つシネマカメラ 「VENICE 2」 を完全標準採用しています。ソニー独自の「Virtual Production Tool Suite」プラグインをUE5側に統合することで、レンズの歪み補正やカラーキャリブレーションを自動化し、現場の設営・アライメント時間を劇的に短縮する世界最高峰の垂直統合型(ターンキー型)パイプラインを確立しています。
2. 東宝スタジオ:「INバイ東宝スタジオ」(ツエニー等との連携) ──【映画制作の伝統と革新】
- スタジオの概要と実績:
日本映画の歴史を創ってきた「東宝スタジオ(世田谷・成城)」内に常設された、映画・ドラマ撮影のための大型VPステージです。VFXスタジオの「ツエニー(Tsuenii)」など先端テック企業と強固に連携し、日本を代表する劇場公開映画や、大手配信プラットフォーム(Netflix等)のオリジナル大型特撮・SFドラマなどの撮影インフラとして機能しています。 - 導入テクノロジー:
映画特有の「引きの絵(ロングショット)」や、激しいカメラワークに対応するため、壁面LEDだけでなく、演者の頭上を広く覆う大型の「天井LED(シーリングLED)」をシステム統合。これにより、第1章で解説した「車のボディへの流れる雲の映り込み(鏡面反射)」や、広大な屋外の環境光(ライティング)をスタジオ中央の役者へ物理的に供給する、映画撮影に最適化されたデプスマッチング空間を運用しています。
3. 角川大映スタジオ:「デジタル・オープン・ラボ」 ──【伝統の特撮・美術とデジタルの融合】
- スタジオの概要と実績:
『ガメラ』や『大魔神』といった、日本の「特撮・美術・プロップ制作」の伝統を受け継ぐ角川大映スタジオ(調布)が、最新のデジタルテクノロジーを融合させて解説した大型VPステージです。 - 導入テクノロジー:
角川大映スタジオの最大の強みは、第3章で詳述した「物理的な美術大道具(フォアグラウンド)」と「LEDの3D CG背景(バックグラウンド)」を融合させる職人技のデプスマッチングにあります。
長年の特撮制作で培われた美術スタッフが、LEDの境界線の手前に「本物と見紛うリアルなミニチュアの建物や、砂・泥の地面」を精密にビルド。これを高精度カメラトラッキングシステム(OptiTrack等)で完全にアライメントすることで、特撮映画ならではのダイナミズムとインカメラVFXの利便性を最高次元でハイブリッド化させています。
4. 東北新社グループ / 太陽企画:「オムニバス・ジャパン / クリエイティブハブ」
- 導入テクノロジーと実績:
国内大手CM制作会社やポストプロダクションが共同運用・展開する、広告・商業映像に特化した超高効率型VPステージの実績です。
映画とは異なり、1日に何本ものカットや異なるシチュエーションをハイスピードで撮影し分ける「CM・TVコンテンツ」の撮影に最適化されています。ここでは、第2章で解説した Free-Dプロトコルをネイティブ出力するハイエンドPTZカメラ(PanasonicやSONY製) が積極的に導入されており、リグの組み換えなしにワンタッチでトラッキングを完了させることで、広告制作における「スピード感と圧倒的な低コスト化」を証明した国内の代表的な社会実装例です。
② 海外の主要スタジオ(ハリウッドのメガステージ)
1. StageCraft(ステージクラフト / Lucasfilm・ILM) ──【世界を震撼させたVPの起源】
- 概要と圧倒的実績:
ルーカスフィルム傘下のVFX最高峰企業「ILM(インダストリアル・ライト&マジック)」が開発し、スター・ウォーズのドラマシリーズ『マンダロリアン』の撮影で世界で初めて大規模運用された、現代バーチャルプロダクションの概念そのものを創り出した世界最大のVPステージシステムです。 - 技術的価値:
直径20メートル以上、高さ6メートルにおよぶ「270度完全密閉型」の超巨大LEDウォールと天井LEDでスタジオを完全に包囲。
本ハンドブックで解説してきた、複数台のPCをゲンロック同期させる「nDisplayクラスターレンダリング」や「インカメラVFX(ICVFX)」の基本特許・パイプラインの多くは、このStageCraftの現場運用(ハリウッドの最高峰の知恵)から生まれ、世界の映像産業へと民主化されていきました。
2.NantStudios(ナント・スタジオ)
- 概要と圧倒的実績:
北米(ロサンゼルス)およびオーストラリア(メルボルン)に、世界最大規模のLEDボリュームを常設展開するグローバルVPスタジオです。映画『Thor: Love and Thunder(ソー:ラブ&サンダー)』などのメガブロックバスター映画の撮影拠点となりました。
Brompton TechnologyのTessera SX40プロセッサーを数十台並列駆動 させ、前述の「GhostFrame®(時分割マルチカメラ撮影)」を実戦投入。同じ空間にいながら、A・Bの2台のカメラが全く異なる背景の3Dパースペクティブ(インナー・フラスタム)を同時に切り抜いて撮影するという、ハリウッドの高難易度な撮影を実現する実績を持っています。
国内外の主要VPスタジオのハードウェア・インフラトポロジー
ハンドブックのスタジオ設計リファレンス、あるいは機材選定のベンチマークとなる各スタジオのインフラ構造の比較です。
| スタジオ名 | 運営主体/国 | メインLEDタイル(ピクセルピッチ) | 主なカメラ・トラッキングシステム | 3Dグラフィックス・プロセッサー |
|---|---|---|---|---|
| 清澄白河BASE | ソニーPCL(日本) | Sony Crystal LED Bシリーズ (超低反射・高輝度 / 1.58mm) | SONY VENICE 2 ✕ 外部高精度光学式システム | Unreal Engine 5 ✕ nDisplay (ソニー独自VPツールセット連携) |
| INバイ東宝スタジオ | 東宝 / ツエニー(日本) | 撮影専用高精細LEDウォール (天井リフレクションLED常設) | シネマカメラ(ARRI / SONY) ✕ OptiTrack(外部赤外線) | Unreal Engine 5 ✕ nDisplay (大型DMX物理照明同期) |
| StageCraft | ILM(アメリカ) | 映画撮影用特注超微細LED (超高速リフレッシュレート対応) | ハリウッドシネマカメラ ✕ 特注パッシブマーカー光学システム | レンダリングPCクラスター ✕ Brompton (GhostFrame / ShutterSync完全駆動) |
4-2:「DMXメカトロ大道具」とLEDボリュームの完全同期の事例
バーチャルプロダクションにおける「自動化」は、モーションコントロールカメラによるカメラ側の自動駆動だけに留まりません。演者や被写体(自動車、大道具)が乗る「地面(床)そのものをデジタル空間と完全同期して電動駆動させる」メカトロニクス・アライメントが、現代の先端スタジオ実務では極めて重要になっています。
① テクノロジーの核心:Art-Net / DMXを介した3D空間とターンテーブルの直結
スタジオ中央に、テルミック製の高耐荷重・超平滑型「電動ターンテーブル(回転盆)」を埋め込み設置します。
従来の舞台演出では、ターンテーブルの回転(速度や角度)は舞台袖のオペレーターが目視や専用コンソールで個別に操作していました。しかし次世代のVPステージでは、このターンテーブルの駆動モーター(サーボコントローラー)の制御系統を、舞台照明の共通規格である 「DMX512信号」およびイーサネット経由の「Art-Net」プロトコルを用いて、リアルタイム3Dエンジン(Unreal Engine 5:UE5)と直接ダイレクトリンク させます。
- 完全な動的アライメントのロジック:
UE5のブループリント(スクリプト)側からDMX信号を発信し、ターンテーブルを「右へ毎秒15度、正確に30度まで回転せよ」というパルス命令をダイレクトに送信します。
同時に、ターンテーブルの回転軸に取り付けられた高精度エンコーダーが、現在の正確な「物理的な回転角・ミリ秒」のデータをFree-DやUDPパケットとしてUE5内のバーチャルカメラやアセットへリアルタイムに逆送信(フィードバック)します。
② 🎬 【具体的実例】ターンテーブル連動による「自動車360度ターン」撮影のイノベーション
車のプロモーション映像(CM)や映画の演出において、テルミックのDMX制御ターンテーブルとLEDボリュームを組み合わせた、圧倒的な実務事例とその恩恵を解説します。
【TELMIC DMXターンテーブル ✕ LEDボリュームの空間構造】

           [周辺を完全に包囲する超高精細LEDウォール(アウター/インナー・フラスタム)]
           ╭──────────────────────────────────────────────────────────╮
           │🚗[デジタル背景の3Dビル群・夜景](ターンと逆に360度超高速旋回) │
           ╰───────────────────────────▲──────────────────────────────╯
                                       │
            【運命の同期(Art-Net / DMX / Free-Dデータ双方向ループ)】
                                       │
                                       ▼
  ╭──────────────────────────[ 🎡 テルミック製 DMX回転盆 ]──────────────────────────╮
  │                                                                               │
  │     🚗【現実の新型SUV】(物理的に右へ旋回しながら、LEDの光と映り込みを100%受光)      │
  │                                                                                  │
  ╰──────────────────────────────────────────────────────────────────────────────────╯
- 物理セットの構築(スタジオ中央):
LEDボリューム(Crystal LEDウォール等)の床面に、テルミックの大型ターンテーブルを配置し、その上に「現実の新型SUV(実車)」を積載します。車のタイヤの周囲にはアスファルトの物理美術を施し、LEDのフチ(境界線)とパースを完璧にアライメントします。 - 視聴覚・光学の完全シンクロ回転演出:
撮影がスタートすると、UE5システムからArt-Net経由でターンテーブルに回転命令が飛び、車自体が物理的に右へと滑らかに360度回り始めます。
このとき、トラッキングデータと完全に同期したUE5内の「デジタル背景(360度の都市夜景アセット)」は、車の回転と寸分の狂いもない全く同じ角速度で、逆方向(左回り)へと超高速にリアルタイム・レンダリング旋回を始めます。 - 鏡面反射(リフレクション)の限界突破:
車が物理的に回っているため、第1章で解説した「車のボディ、クロームメッキのパーツ、フロントガラスへのLEDの光の映り込み」が、360度全ての角度において、現実の物理法則に従って完璧に変化(リフレクションがボディを滑るように走る)します。
従来のバーチャルプロダクションでは「車を固定して背景だけを回す」手法が主流でしたが、それでは車自体の影の落ち方や、フロントガラスの奥に見える役者の顔に対する物理的なライティングの変化が嘘(固定)になってしまっていました。テルミックのメカトロにクスとの融合により、「現実世界の車が物理的に回る運動」と「デジタル世界の光と背景の運動」が光学的に完全融合し、CG合成やスタジオ撮影であることを見破ることのできない、極限のシネマティック・ルックがその場で完成します。
スタジオ自動化におけるトラッキング&メカトロインフラ比較
| システム・機材名 | 駆動・データの方向 | 主な制御プロトコル | 映像表現における最大の価値 | 実務・運用の注意点(セーフティ) |
|---|---|---|---|---|
| 外部光学トラッキング (OptiTrack等) | 現実(カメラ) ──> デジタル(UE5) | UDP / Live Link | カメラの自由な手持ち撮影、完璧な運動視差の再現 | 赤外線マーカーの遮蔽(オクルージョン)の回避設計 |
| DMX電動大道具 (テルミック製回転盆等)【新規】 | デジタル(UE5) ◀──▶ 現実(床・舞台装置)の双方向連携 | DMX512 / Art-Net (Free-D等の角度FB) | 被写体(車等)を物理回転させ、360度完璧な鏡面反射・環境光変化を実写記録 | 回転速度の急激な変化による、背景レンダリングのフレームドロップ(処理落ち)の監視 |
現場の全レイヤー(プロ・開発者)への実務アドバイス
- プロの撮影監督・舞台美術チーフへ:
テルミックのターンテーブルを導入する際は、ターンテーブル自体の表面(トップパネル)に対しても、スタジオの床と同じアスファルト加工や土の美術(フォアグラウンド)を徹底的に施してください。車(被写体)と一緒に地面そのものが回るため、タイヤと地面の接地境界線に不自然なズレ(嘘)が一切発生しなくなり、デプスマッチングの説得力が爆発的に向上します。 - システム開発者・テクニカルディレクター(TD)へ:
UE5の「DMX Plugin」を用いてターンテーブルのサーボモーターへArt-Netパケットを送信する際は、グラフィックス側のレンダリング更新スレッド(ティック)とは完全に隔離された、「オーディオやトラッキングと同等の高優先度なインプット・アウトプット専用非同期スレッド」としてDMX送受信ノードを記述・カプセル化してください。
ターンテーブルが回転を開始・停止する際の急激な加速度(パルスの変化)に対して、UE5内のアウター/インナー・フラスタムの描画追従が 遅延 すると、ファインダー内での車と背景の同期が千切れ、激しいブレ(不快感)を誘発します。DMXのパケット内に正確な高解像度タイムスタンプを埋め込み、モーターのハードウェア遅延分をUE5のバーチャルカメラ側であらかじめ「ミリ秒単位のプリディクション(先読み補正)」をかけてレンダリングを先行させるアライメントロジックをシステムに組み込むことが、商業撮影を成功させるための必須要件となります。
4-3:一般的なVPスタジオとXRスタジオ
最近はいわゆるVPスタジオとは別にXRスタジオと呼ばれるスタジオも出現しています。ここでは一般的なVPスタジオとXRスタジオの違いについて述べていきます。
世の中で「XRスタジオ」や「xRステージ」と呼ばれる場所の多くは、まさにその「LEDの外側の領域までリアルタイムにCGで塗りつぶす機能(描画・合成システム)」を備えています。 [1, 2]この「外側まで描画する機能」は、業界では「セット・エクステンション(Set Extension:舞台拡張)」と呼ばれています。 [1, 2]これがXRスタジオの大きな強みであり、その仕組みとメリットを解説します。
なぜ外側まで描画できるのか?
スタジオの壁や床に敷き詰められたLEDには物理的な「端(サイズ限界)」があります。普通にカメラを引き(広角)で撮影すると、LEDの枠外にあるスタジオの天井や機材、床が映り込んでしまいます。 [1, 2]そこでXRスタジオでは、以下のような処理をリアルタイムで行っています。 [1]
- カメラをトラッキングする: カメラの位置とレンズの画角を常に計算します。
- LEDの外側をマスクする: カメラの映像のうち、「LEDの枠からはみ出している部分」をシステムが自動で判別します。
- CGをリアルタイムに上書きする: はみ出した部分へ、Unreal Engineなどの3DCGをぴったり重なるように「リアルタイム合成」して隠します。 [1, 2, 3]
この結果、最終的なカメラの出力(配信画面や録画映像)では、LEDの映像と、外側に合成されたCGが完全に一体化し、見渡す限りの広大な世界が完成します。
一般的な「インカメラVFX(映画・ドラマ撮影)」と、この拡張を行う「XRスタジオ(番組・ライブ配信向け)」は、アプローチが少し異なります。 [1, 2]
項目 映画向けのインカメラVFX XRスタジオ(セット・エクステンション) 主な用途 映画、ドラマ、CM、MVなど 音楽ライブ、テレビ番組、企業イベント配信 カメラの引き画 LEDの内側に収まるサイズでしか引けない(見切れてはいけない)インナーフラスタム LEDの外側までどれだけ引いてもOK(すべてCGで補う) 合成のタイミング カメラのレンズで「一発撮り」(後からの合成が不要) カメラ映像と外部CGを「システム側でリアルタイム合成」 演者の足元 本物の美術(砂や小道具)を置くことが多い 床面LEDを敷き、足元も映像にすることが多い
一般的なVP(バーチャルプロダクション)スタジオとXR(エクステンデッドリアリティ)スタジオは、どちらもLEDウォールとカメラトラッキングシステムを使用するため混同されがちですが、「何を撮影対象(ゴール)にしているか」とその「表現手法」に決定的な違いがあります。
一言で言えば、VPは「映画やCM向けの実写合成の進化系」であり、XRは「ライブ配信やイベント向けの拡張現実(AR)との融合」です。
それぞれの違いと、XRスタジオならではの最先端の新機軸(イノベーション)について詳しく解説します。
1. VPスタジオとXRスタジオの直接比較
2つのスタジオの根本的な違いを一覧表で比較します。
| 比較項目 | 一般的なVPスタジオ(主にICVFX) | XRスタジオ(拡張現実・ライブ配信) |
|---|---|---|
| 主な用途 | 映画、ドラマ、ハイエンドCM撮影 | 音楽ライブ配信、企業発表会、TV生放送、メタバースイベント |
| カメラの捉え方 | LED画面の「内側(インカメラVFX)」のパースを完全に合わせる | LED画面の「外側(スタジオの床や天井)」にもCGを拡張して描画する |
| 画面の「外側」 | 映らないようにカメラワークを限定するか、後工程(ポストプロダクション)でグリーンバック合成する | 「セット拡張(Set Extension)」技術により、リアルタイムでCGに置き換わる |
| コンテンツ性質 | 収録・編集(ポストプロ)を前提とした非リアルタイム制作 | 完全リアルタイム・生放送(Live)に対応。遅延のなさが最重要 |
| 演者とCGの関係 | 演者は「背景(LED)」の手前に立つ。CGが演者の手前に回り込むことは稀 | AR(拡張現実)要素を多用。CGのエフェクトや情報グラフが、演者の手前に浮かび上がる |
2. XRスタジオならではの「新機軸(イノベーション)」
XRスタジオは、リアルタイムグラフィックエンジン(Unreal EngineやNotchなど)と、高性能LEDプロセッサ(BromptonやMegapixelなど)、そしてメディアサーバー(disguise等)の進化によって、従来の映像制作にはなかった以下のような新機軸を生み出しています。
① セット拡張(Set Extension)による「無限の空間」
XRスタジオの最大の特徴です。物理的なLEDウォールは「幅10m、高さ5m」などの限界がありますが、カメラがLEDの端を越えて(見切れて)撮影しても、メディアサーバーがLEDの外側のスタジオ風景(現実の壁や天井)を検知し、リアルタイムで3DのCG背景に置き換えます。
これによって、小さなスタジオであっても、映像内では「広大な宇宙空間」や「巨大なスタジアム」の中に演者が立っているような、境界線のない映像をシームレスに表現できるようになりました。
② AR(拡張現実)オブジェクトのリアルタイム相互作用
XRスタジオでは、背景(LED)だけでなく、演者の手前や周囲に浮遊する3Dグラフィックス(AR)を同時に合成します。
- 新機軸の例: 企業の決算発表会で、社長が手をかざした位置にリアルタイムで3Dの売上グラフが出現し、社長の動きに合わせてグラフが回転する。あるいは、音楽ライブでアーティストの歌声の音圧に合わせて、手前に光のエフェクトが飛び散る、といったインタラクティブな演出が可能です。
③ リアルタイム・ライティングと遮蔽(オクルージョン)の進化
演者とバーチャル要素が物理的に融合しているように見せるため、「バーチャル光」と「現実の光」を双方向に同期させます。
- 新機軸の例: バーチャル空間内で爆発が起きると、その瞬間にスタジオ内の物理LEDが強烈に発光し、演者の顔をリアルに照らします。また、演者の手前をARのキャラクターが横切る際、演者の影がARキャラクターに正しく投影される、あるいは演者の後ろにARが隠れる(オクルージョン)といった高度なリアルタイム処理が、メディアサーバーを介して一瞬で行われます。
④ AIと自動化による「ワンマン・オペレーション」
最新のXRスタジオでは、AIカメラトラッキングやディープラーニングを用いたキーイング(切り抜き)が導入されています。
- 新機軸の例: 演者がウェアラブルなセンサーを身につける、あるいはAIが演者の骨格をカメラで認識(ポーズエスティメーション)することで、トラッキングオペレーターがいなくても、CGの照明やARエフェクトが演者を自動で追従・演出するシステムが登場しています。これにより、ライブ配信の運用コストが劇的に下がっています。
まとめ:モーションコントロールカメラ(MCC)との相乗効果
「BOLTなどのモーションコントロールカメラ」をインテグレートする場合、XRスタジオにおいてはさらに強力な武器になります。
XRの「セット拡張」や「AR合成」は、カメラのミリ単位の位置情報がズレると、背景と手前のARの同期が外れて映像が「破綻」してしまいます。BOLTのような超高精度ロボットを使用すれば、「激しい超高速クレーンワークを行いながら、LEDの外側までセットを拡張し、演者の手前に完璧な位置でARエフェクトを重ね合わせる」という、人間技では不可能なリアルタイム生放送演出が可能になります。
4-4:モーションコントロールカメラとLEDボリュームの組み合わせ
モーションコントロールカメラ(例:MRMC社の「BOLT」等)とLEDボリュームのインテグレート
モーションコントロールカメラの制御によりいくつかの可能性が出てきています。
- トリガーの制御。DMXなどの出力制御が可能。FIZの制御、タイミング合わせが可能。
- コマ撮り(ストップモーション)などの特殊撮影に対応可能。
- 通常の24fps/30fpsシネマシャッター(1/48秒など)を維持できるため、LEDのリフレッシュレートやShutterSync®、ACESカラーと厳密に同調できます。
- 全く同じカメラワークを何度も自動で反復できるため、「昼のシーン」と「夜のシーン」のLED背景だけを切り替えて役者の演技を重ね合わせる、マルチパス撮影を実現。
もう少し実例をリサーチ、追加する。。。
具体的なインテグレートの撮影例
① シームレスな「場面転換(トランジション)」撮影
- 演出内容: 主人公が部屋のドアを開けた瞬間、一瞬でサイバーパンクな未来都市、次に砂漠へと、背景と世界観が高速で切り替わるCM。
- 手法: BOLTの強みである「まったく同じ軌道を、何度も再現できる」特性を活かします。
- 結果: LEDボリュームによって演者や手前の小道具への「環境光の照り返し」も各世界(部屋の光、未来都市のネオン、砂漠の太陽)に合わせてリアルに変化するため、編集で重ね合わせた際に、合成の違和感が一切ない超ハイスピードな場面転換映像が完成します。
② 実物(プロダクト)とバーチャル空間の「マクロ・ハイスピード」撮影
- 演出内容: 高級スマートフォンのCMで、宙に浮いた端末の周りをカメラが超高速でタイトにすり抜け、背景のデジタル空間と連動しながらダイナミックに製品を見せる映像。
- 手法: BOLTにマクロレンズを搭載し、スマートフォン(あるいは実物の液体のシズルなど)の至近距離を猛スピードで駆け抜けさせます。 [1]
- 結果: 通常のカメラトラッキング(赤外線センサー等)では、マクロ撮影時のミリ単位の微細な動きや、ロボットアームの超高速移動による激しいブレに追従できず、背景のパースがズレてしまいます。しかし、BOLTの内部モーターから直接エンコーダデータを送ることで、マクロ撮影でも背景のボケ味(被写界深度)や3D空間の動きが完全に一致し、CGと実写が完全に融合した映像が撮れます。
③ プリビズ(事前シミュレーション)と本番の完全一致
- 演出内容: 激しいカーチェイスの最中、車内の俳優をカメラが窓から侵入してダッシュボードを通り抜け、反対側の窓へ抜けるようなアクロバティックなSFX撮影。
- 手法: 撮影前に3DCGソフト(Maya等)上でカメラワークを設計(プリビズ)します。そのカメラデータをBOLT(実機)とLEDボリューム(Unreal Engine)の双方に流し込みます。 [1, 2]
- 結果: 撮影現場に俳優が立つ前に、画面上で「アームが車のフレームにぶつからないか」「LEDの背景がどう回り込んで見えるか」を100%シミュレーションできます。本番ではボタン一つでロボットとLED背景が完全に同期して駆動するため、現場でのテイク数を最小限に抑えられます。 [1, 2]
2. Burberry(バーバリー)TikTok・SNS向けキャンペーン
アパレルブランドのBurberryが、クリエイティブディレクターやDOP(撮影監督)と共に行った、Bolt Xを用いたバーチャルプロダクション事例です。
- 事例内容:
一人のモデル(あるいはロンドンのタクシー)が、同じ画面の中に何人も「クローン」として同時に存在し、それらがカメラの激しい動きにシンクロしている、TikTok等で非常に目を引くスタイリッシュな映像です(Burberry TikTok Case Study with Bolt X)。 - マルチパス(同ポジション複数回撮影)の連携:
LEDボリュームの背景(ロンドンの街並みなど)の動きと、Bolt Xのカメラワークを完全に同期させ、「全く同じカメラの動きと、全く同じ背景のタイムライン」で、モデルの位置や演技を変えて何度も撮影(マルチパス撮影)しました(THE RISE OF MOTION CONTROL IN VIRTUAL PRODUCTION)(Burberry TikTok Case Study with Bolt X)。LEDウォールから放たれるリアルな環境光(タクシーの窓に映り込む街のネオンなど)も毎テイク完全に一致するため、後から映像を重ね合わせる(コンポジット)だけで、合成特有のフチの違和感が一切ない「クローン映像」が完成しました(Burberry TikTok Case Study with Bolt X)。
3. Best Buy(ベスト・バイ)「Back to School」キャンペーンCM
米国の家電量販店大手Best BuyのCMにおいて、より小型で可搬性の高い「Cinebot Mini」というMoCoロボットと、LEDボリューム、さらに「電動ターンテーブル」を3者統合した事例です。
- 事例内容:
LEDボリュームのスタジオ内で撮影したカットから、実際のロケ地で撮影した実写カットへ、カメラのフレーミングや画角(アスペクト比)を維持したまま、吸い込まれるようにシームレスに変遷していくトランジション映像です(The Cinebot Mini Goes Back To School)。 - インテグレートのポイント:
「Sync Box」と呼ばれる同期用デバイスを介して、Cinebot Mini(ロボット)、LED壁面、被写体を乗せるMRMC製のターンテーブルの3つをすべて連動させ、位置データ(FreeD形式など)をストリーミングしました(The Cinebot Mini Goes Back To School)。ロボットの動きに合わせてターンテーブルが正確に回り、それに合わせてLEDの背景も流れるように変化するため、現場で緻密な多重合成(マルチパス・コンポジット)のパースを完璧に合わせることができました(The Cinebot Mini Goes Before To School)。
メイキング(BTS)で明かされる技術的裏話とTips
YouTubeやスタジオの技術ブログ等のメイキング映像を見ると、この統合がいかに現場の課題を解決しているか(あるいはどう運用されているか)が分かります。
① レイテンシー(遅延)の相殺トリック
赤外線やカメラ一体型センサーによる一般的なトラッキングシステム(OptiTrackやMo-Sys等)は、カメラが「動いた後」にその位置を検出してLEDに送るため、ミリ秒単位の「描画遅延(レイテンシー)」がどうしても発生します(How Motion Control Powers Virtual Production)。カメラを激しくパン(横振り)すると、LED背景の描画がわずかに遅れて画面の端がズレてしまう現象です(How Motion Control Powers Virtual Production)。
- メイキングで見る解決法:
MoCo(Bolt等)は「あらかじめプログラミングされた軌道」を正確に走るため、システムはカメラが「次に行く未来の座標」を事前に知っています(How Motion Control Powers Virtual Production)。そのため、メイキング現場では「あえて物理ロボットの動きをミリ秒単位で遅らせてスタートさせ、Unreal Engineの描画が追いつくタイミングと完璧に一致させる」というディレイ調整のライフハックが使われています(How Motion Control Powers Virtual Production)。これにより、どれだけロボットが激しく動いても遅延ゼロに見える映像が実現します(How Motion Control Powers Virtual Production)。
② プリビズ(Maya)から本番(Flair)へのワークフロー
バーバーリーの事例などのメイキングでは、現場に行く前のデジタル空間(Unreal EngineやMaya)上でのシミュレーションが映し出されます。
- ワークフローの流れ:
- CG上でロケ地の3Dスキャンデータやメタヒューマン(CG人間)を配置し、カメラワークを作る(Burberry TikTok Case Study with Bolt X)。
- そのカメラデータを「.FBX」などの汎用形式で書き出し、MRMC社のロボット制御ソフト「Flair」にインポートする。
- 現場では、Unreal Engine LiveLinkプラグインによって「ロボットの現在地」がUnreal Engine側にネイティブな座標としてリアルタイム逆流するため(Virtual Production)、ボタン一つでCG世界と現実世界のロボットアームが同期して動き出します。
4-5:バーチャルプロダクションがもたらす映像産業の構造変革
これらのスタジオが世界中に常設され、日々の商業制作に実戦投入されている理由は、単に「最先端の未来感」があるからではありません。映像制作の「予算、時間、そしてワークフロー」という産業構造を根本から変革する圧倒的なメリットがあるからです。
- 「ポスト(後処理)」から「プレ(前処理:プレビズ)」へのシフト
従来の2D映像制作では、撮影が終わった後に何ヶ月もかけてVFXを合成していましたが、VP(ICVFX)では、「撮影が始まる前(プレプロダクション)に、背景の3D CG空間(UE5アセット)を完成させておく」必要があります。撮影現場がそのまま「最終現像の場」となるため、ポストプロでの手戻りコストやリテイクのリスクが劇的に減少します。 - ロケーション撮影・移動コストの削減
スタジオから一歩も動くことなく、1時間目は「エジプトのピラミッドの砂漠」、2時間目は「近未来のサイバーパンク都市の夜景」、3時間目は「アイスランドの氷河」へと、ボタン一つでロケーションをテレポーテーション(瞬時切り替え)できます。大規模なロケ隊の移動費、宿泊費、渡航手続きにかかる膨大な予算と日数をカットできます。 - 天候・時間(マジックアワー)の物理的固定化
現実のロケ撮影では、雨が降れば撮影は中止になり、夕焼けの美しい「マジックアワー」は1日にわずか15分間しか撮影できません。
VPスタジオであれば、3D空間内の太陽の角度や天候(Lumenライティング)をシステム的に「完全に静止・固定」できるため、役者の極上の芝居が録れるまで、何時間でも最高の夕焼けの中でカメラを回し続けることができます。
変革の核心:撮影現場における「即時決定」の重要性と、決定権を巡る難しさ
バーチャルプロダクション(VP)がもたらす最大の構造変革は、効率化やコストカット以上に、「撮影現場(プロダクション)における意思決定のあり方と、各職能のパワーバランス(権限)の劇的な変化」にあります。この変革は、現場に絶大なクリエイティブの自由をもたらす一方、これまでの映画・映像制作の歴史になかった「新たな衝突と難しさ」を生み出しています。
① 「その場で絵が完成する」ことの絶対的価値と重要性
従来のグリーンバック撮影では、すべての絵の完成(合成、色、ライティングの馴染み)は、撮影の数ヶ月後にポストプロのVFXアーティストの手によって決定されていました。
しかし、インカメラVFX(ICVFX)が稼働するLEDボリュームの現場では、「カメラのシャッターが切られたその瞬間に、完成された最終ルック(画)がマスターデータとして確定・記録」されます。
- 現場決定のメリット:
監督、撮影監督(カメラマン)、照明技師、美術デザイナー、そして役者が、全員同じ「完成された空間」を現場のモニターで同時に見ながら意見を交わせます。
「背景のビルをあと3メートル左に動かして、夕日の赤みを強くしてほしい」という要求に対し、システムエンジニア(VAD: Virtual Art Department)がその場でUE5のパラメータを変更すれば、次のテイクには完全に理想の絵で撮影が実行できます。「全員が確信を持って、その場で『これでOK(一発OK)』の決定(サイン)を出せる」ことの価値は計り知れません。
② 誰が決定権を持つのか?「VFXの現場進出」がもたらす職能の衝突
この「現場での即時決定」は、伝統的な映像制作における「決定権の所在(誰がその画の責任者なのか)」を極めて曖昧にし、現場を混乱させる難しさを孕んでいます。
【伝統的ワークフロー と バーチャルプロダクションの決定権の衝突】

 ◆伝統的映画制作(時間軸に沿った分業)
 [美術・照明(現場)] ──▶ [撮影監督・監督(現場でのOK)] ──▶ [VFX・カラー(後処理で最終決定)]

 ◆バーチャルプロダクション(現場への全要素の同時集中)
                  [3D背景アセット(エンジニア)]
                                 │
  [照明・美術(物理)] ───▶ 💡【撮影現場のLEDボリューム】◀─── [撮影監督・監督]
                                 ▲
                                 │
                   誰が最終的な「ルックの決定権」を握るのか?
- 撮影監督(DP)とバーチャルアーティスト(VAD)の衝突:
伝統的な映画制作において、画面の「構図(パース)」や「光と影(ライティング)」の絶対的な決定権は、撮影監督(DP)や照明技師が握っていました。しかしVPでは、背景のパース(インナー・フラスタムの歪み補正)や光の回り込み(Lumenの反射)は、PCの前でキーボードを叩く「Unreal Engineのエンジニア(VAD)」がデジタル制御しています。
撮影監督が「もっと背景を暗く、奥に引っ込めたい」と言ったとき、エンジニアが3D空間のライトを勝手にいじると、LED全体の環境光特性が変わり、物理照明とのバランス(デプスマッチング)が崩壊します。 - ポストプロ(VFX)の権限が現場へ「前倒し」される難しさ:
これまでは後処理のスタジオで監督とマンツーマンでじっくり色や合成の調整をしていたVFXスーパーバイザーが、VPでは「1分1秒のスタジオレンタル費(1時間数十万円〜)が爆発的に消費されている撮影の真っ只中」で、リアルタイムに3D空間の修正とルックの最終決定を迫られます。
この極限のプレッシャーの中で、- 「これはリアルタイム3Dエンジンの描画限界(fps低下)によるバグなのか?」
- 「それともカメラのセンサーとLEDの色域アライメント(ACES)のエラーなのか?」
を瞬時に見極め、誰の指示(監督か、撮影監督か、美術チーフか)を最優先してアセットを修正すべきかという、「現場のファースト・コール(最終決定権者)」の確立が、現代のLEDボリューム運用における最も難解な組織マネジメント課題となっています。※キーパーソン
結論:実務運用(Operations)のセーフティガイド
ハンドブックの総括として、LEDボリュームを破綻なくオペレーションするための絶対ルールです。
「バーチャルプロダクションの成功は、機材のスペックではなく『ワークフロー(人間関係)の再設計』で決まる。撮影当日、LEDボリュームの現場で『誰が背景を動かす決定権を持つのか』を巡って議論を始めた時点で、そのプロジェクトは時間的(コスト的)に失敗しています。
プリプロダクション(事前準備)の段階で、撮影監督、美術監督、VFXスーパーバイザー、そしてテクニカルディレクターの4者が『ルックの決定基準(マスターLUTとアセットLOD限界)』を握り合わせ、現場のエンジニアは単にその『合意された世界』をゲンロック同期させるオペレーターに徹すること。これこそが、LEDボリュームをイマーシブ空間へと昇華させるための、最も重要なスタジオ実務のセーフティ(安全機構)ルールです。」
第5章:次世代バーチャルプロダクションと今後の展望
Future of Virtual Production
バーチャルプロダクション(VP)は、映画やCMの制作現場における時間と空間の制約を大幅に解放してきました。しかし、高精細な3Dアセットの制作コストの高さや、現場でのロケハンの難しさといった、物理世界とデジタル世界のギャップにおける課題はまだ残されています。
最終章となる本章では、AI技術や空間コンピューティングの劇的な進化が、これからの撮影現場をどのようにアップデートしていくのか、そのロードマップと未来の展望を解説します。
もうひとつ、VPにおけるさまざまな技術はVPの範囲にとどまらず、他のイマーシブコンテンツにおいても非常に有効な技術です。その応用や組み合わせによって新しい表現が生まれる可能性があります。
5-1:3DGSや生成AIを用いた背景アセット生成の超高速化
これまでのインカメラVFX(ICVFX)において、最大のボトルネックとなっていたのが「背景となる3D空間の制作期間とコスト」でした。ハリウッドクオリティの街並みや大自然をUnreal Engine 5内でゼロから手作業で構築・最適化(Nanite/Lumen化)するには、膨大な数のVFXアーティストと数ヶ月のクオリティ管理期間が必要でした。この常識を根底から覆しつつあるのが、生成AIと3DGS(3D Gaussian Splatting)の技術です。
① 3D Gaussian Splatting(3DGS)による「超高速・フォトリアル・ロケ地完全再現」
- 技術の定義と革新:
従来のフォトグラメトリ(写真から3Dモデルを作る技術)に代わり、スマートフォンや単眼カメラで撮影したわずかな動画・写真から、AIが数分〜数十分で現実の空間を「光のグラデーションや空気感」も含めて完璧に3D再構成する最新アルゴリズムです。 - VP実務への恩恵:
ロケハンチームが「実在する歴史的建造物」や「過酷な秘境」へ赴き、スマートフォンで周囲を数十秒撮影してデータをスタジオに送信すれば、その日のうちに「現地と寸分狂わぬフォトリアルな3Dアセット」がLEDボリュームの背景としてレンダリング可能になります。
3DGSデータは従来のポリゴン(メッシュ)とは異なり、「微細な半透明の3D楕円体(ガウシアン粒子)」の集合として描画されるため、ガラスの屈折や水面の反射、光の滲みといった、再現が難しい「光学的な質感(気配)」を再現できます。つまりは単なる「3Dモデリング」というよりも、「その場の光と空気(フォトグラフィ)をそのまま空間に固定化する」技術と言えます。
② 生成AI(Generative AI)による背景アセットの即時生成
- 技術の定義と革新:
NeRFや3DGS技術と生成AIが融合し、プロンプト(テキスト指示)やコンセプトアートを1枚入力するだけで、AIが「無限の広さを持つ3Dの背景空間」を数秒〜数分で自動で生成(ジェネレート)する時代が始まっています。 - VP実務への恩恵:
撮影現場で監督が「もう少し背景のサイバーパンク都市に、退廃的な落書きのある路地裏と霧を追加してほしい」と要求した際、これまではVFXチームが数日かけてアセットを修正・最適化していましたが、最新の生成AIを組み込んだVPパイプラインであれば、現場のスタッフがその場で言葉で指示するだけで、常時24fpsを死守したクリーンな3D背景アセットがその場で生成・更新されます。これにより、クリエイティブの即時決定(現場ファースト・コール)の効率が爆発的に高まります。
5-2:空間コンピューティングを用いたバーチャル・ロケハンの未来
バーチャルプロダクションにおける「プリプロ」の段階において、現在最も劇的なワークフローの進化を遂げているのが、Apple Vision Proなどの空間コンピューティング(Spatial Computing)デバイスを活用した「バーチャル・ロケハン(Virtual Location Scouting / VLS)」です。
① 物理空間の壁を超える「リモート空間ロケハン」
これまでは、LEDボリュームで撮影するための3D背景が完成しても、監督や撮影監督はPCの2Dモニター(平面)を覗き込みながら、マウス操作でアングルやライティングを事前に確認(プレビズ)するしかありませんでした。
- 空間コンピューティングによる進化:
Apple Vision Proなどの高性能ヘッドセットを装着することで、制作者(東京にいる監督、ロンドンにいる撮影監督、ロサンゼルスにいるVFXアーティスト)が、「完成した3D背景アセット(UE5空間)の中に、実物大(等身大)のスケール感で同時にアバターとしてダイブ(ログイン)」できます。
まるで実際のロケ地に全員で立っているかのように空間を歩き回り、仮想のシネマレンズ(ファインダー)を覗き込みながら、- 「このビルの位置だと、18mmの広角レンズを使った時にLEDの端にモアレが発生するか?」
- 「太陽の角度(Lumen)はこの位置が最も車のボディに綺麗に映り込むな」
といった、本番撮影と全く同じ光学・幾何学的なシミュレーションを、スタジオを1秒もレンタルすることなく、世界中からリモートかつ完全ノーコストで事前決定(クランプ)することができます。
② 視覚と聴覚の完全融合:空間記述フォーマットによる「物語のトポロジー設計」
第5章の立体音響編で解説した通り、次世代の空間記述フォーマット(OpenUSD等)の進化により、3D空間アセット(映像)と、その壁や床が持つ音響特性(吸音率・反射率・ボリュメトリックオーディオ)は1つのデータとしてパック化されます。
- 真のイマーシブ・ロケハン:
バーチャル・ロケハンの際、クリエイターはヘッドセットを通じて、単に「未来の背景ルック(画)」を目で確認するだけでなく、「その部屋の中に立って声を出すと、コンクリートの壁に音がどう跳ね返って聴こえるか(オーディオ・レイトレーシング)」という、音響的な空間スケール(デプスマッチング)までも事前に耳で体験・設計することが可能になります。
次世代バーチャルプロダクション(未来)のロードマップ
ハンドブックの総括として、クリエイターやスタジオ開発者がこれから投資・習得すべき次世代テクノロジーのタイムラインです。
| 進化のフェーズ | コアテクノロジー | 撮影現場の実務に起きる変化(メリット) | クリエイターに求められる新しいスキル |
|---|---|---|---|
| 現在〜短期(アセットの超高速化) | 3DGS(3D Gaussian Splatting) ✕ 生成AIの統合 | ロケ地の3D空間化コストが1/100に激減。現場でのリアルタイムな背景修正・自動最適化の実現 | 単眼動画からフォトリアルな空間特性(光の反射)を正しくキャプチャする撮影力 |
| 中期(プレプロの空間化) | 空間コンピュータ(Vision Pro等) ✕ リモートバーチャルロケハン | スタジオ費を消費することなく、世界中のスタッフが実物大の3D空間内でアングルと照明を完全確定 | ヘッドセット環境内でバーチャルなレンズ(FIZデータ)やDMX照明を直感的に操る空間演出力 |
| 長期(完全な現実・仮想の融合) | OpenUSD(シーン・グラフ) ✕ ボリュメトリックビデオ・オーディオ | 映像(画質)・音響(レイトレ)・大道具(メカトロニクス)が1つの空間物理法則として100%自動同期 | 映像・音響・物理空間の境界線を完全に取り払い、世界の構造そのものを記述・デザインする統合空間設計思考 |
本書を締めくくる未来のクリエイターへのメッセージ
もう少し終章としてのまとめ的なことを書く。
バーチャルプロダクションの歴史は、今まさに『2Dの四角い画面を疑似る合成技術』から、『3次元の物理世界そのものをデジタルと光学的に完全融合させる空間工学』へと進化を遂げました 。3D立体視の幾何学、立体音響の座標、そしてLEDボリュームのシンクロニシティ。
本書で解説してきた全てのルールは、バラバラの技術ではなく、人類が現実と仮想の境界線を完全に消去し、未踏のイマーシブ体験を創り出すための1つの大きな調和(ハーモニー)です。3DGSや生成AI、空間コンピューティングという強力な翼を手に入れた皆様が、四角いスクリーンの呪縛から完全に解き放たれ、無限のイマーシブ・クリエイティビティをこの現実世界へと解き放つことを、心より期待しています。
バーチャルプロダクション用語集(Glossary)
【A】
- ACES / Academy Color Encoding System(エイセス) 【第3章】
- 映画芸術科学アカデミーが策定した広色域・高ダイナミックレンジのオープンなカラーマネジメント規格。UE5(デジタル)とシネマカメラ(現実)の色を数学的にアライメントするために導入されます [3-2]。
- ACEScg(エイセス・シージー) 【第3章】
- ACES規格の中で、リアルタイム3Dエンジン(UE5等)やVFXコンポジット内部の計算用に最適化された色空間。リニアな光の物理挙動を正確に処理できます [3-2]。
- Anamorphic Projection(アナモルフィック・プロジェクション) 【第4章】
- 特定の視点から見上げた時にだけ正しい立体感に見えるよう極端なパースを計算して描く錯視技法。L字型LED等を用いた街頭の裸眼3Dサイネージで多用されます [4-1]。
- ARアセットリアルタイム重畳(シマルカム / Simulcam) 【第1章・序説】
- 現実のスタジオで演技している役者のカメラファインダー内に、実在しない3Dクリーチャーや宇宙船などのARアセットをリアルタイムに合成・表示して撮影する手法 [1-1, 序説]。
- Art-Net(アートネット) 【第4章】
- 舞台照明や電動大道具の制御規格であるDMX512信号を、イーサネット経由で高速に双方向伝送するネットワークプロトコル。テルミック製ターンテーブル等の動的連動に必須です [4-1]。
- Outer Frustum(アウター・フラスタム / 周辺環境領域) 【第1章】
- カメラの画角外にあるLEDディスプレイの全領域。映像は空間に固定され、解像度を落として計算されます。役者や小道具にリアルな環境光や映り込み(リフレクション)を供給する重要な役割を持ちます [1-2, 1-3]。
【B】
- Beamforming(ビームフォーミング) 【第4章】
- 音をレーザー光線のように細く絞って特定の場所へ狙い撃ちする指向性スピーカー技術。裸眼3Dディスプレイのアイトラッキングと連動し、イヤホンなしで耳元へ立体音響を届けるトランスオーラル再生等に応用されます [4-3]。
- Brompton Technology(ブロンプトン・テクノロジー) 【第2章・第4章】
- ハリウッド映画や最先端のLEDボリュームで圧倒的なシェアを誇る、世界最高峰のLEDプロセッサーメーカー(代表製品:Tessera SX40)。ShutterSync®などの高度な同期アルゴリズムを持ちます [2-3, 2-4, 4-1]。
【C】
- Color Calibration(カラーキャリブレーション / カラーマッチング) 【第3章】
- LEDの物理的な発光色と、現実のカメラのセンサーが捉える色を一致させる色校正実務。物理およびデジタルのカラーチャートを同時に撮影し、ベクトルスコープ等でズレを微調整します [3-2]。
- Crosstalk(クロストーク) 【第2章・第4章】
- 3D立体視において左右の映像が混ざり合って二重にブレる現象。または音響において右スピーカーの音が左耳に入り混じる現象。LEDのモアレや視野角による色転び対策、トランスオーラル再生等でケアすべき工学的エラー要素です [2-3, 4-3]。
- CVPS / Canon Virtual Production System(キヤノン・バーチャルプロダクションシステム) 【第2章】
- キヤノンが開発した、カメラ・レンズのFIZデータやディストーション(歪み)情報を、外部エンコーダーなしで電子接点マウントからUE5へ超低遅延でダイレクト連携させる独自VPインフラ。
【D】
- DCS / Digital Camera Systems(デジタルカメラシステムズ) 【第2章】
- 複数の異なるメーカーのカメラ、レンズ、トラッキングデバイスから出力されるFIZデータやメタデータを1つのネットワークハブに集約し、共通のプロトコルでUE5等へストリーミングする統合システム。
- DMX512(ディーエムエックス) 【第1章・第4章】
- 舞台照明や演出用電動メカを制御するためのシリアル通信プロトコル。VPでは、UE5内のデジタル太陽の動きに合わせて物理照明を自動駆動させたり、テルミック製回転盆の角度・速度を完全同期させたりする際に利用されます [1-3, 4-1]。
- Depth Matching(デプスマッチング) 【第3章】
- 物理的な床や大道具(フォアグラウンド)と、LEDウォール上の3D CG背景(バックグラウンド)の接合部を、座標アライメント、質感の統一、被写界深度(DoF)の同期によって光学的に完全に消し去る実務設計 [3-3]。
- Diffraction(回折 / かいせつ) 【第3章・第5章】
- 光や音の波が、遮蔽物(壁や扉)の背後に回り込む物理現象。次世代の空間記述フォーマット(OpenUSD等)に音響物理特性を埋め込むことで、キャラクターが木の扉に隠れた瞬間に自動で音が回り込んでこもるリアルな回折処理が連動します [3-2, 5-2]。
- Distortion(ディストーション / レンズ歪み) 【第1章・第2章】
- カメラレンズの物理的な特性(個体差)によって生じる画面周辺部の歪み。インカメラVFXを成立させるためには、FIZデータと連動してこの歪みと同じ変形をインナー・フラスタム側にリアルタイム適用(逆補正)する必要があります [1-2, 2-2]。
- Draw Call(ドローコール) 【第3章】
- CPUからGPUに対して「この3Dアセットを描画せよ」と送られるレンダリング命令。オブジェクトの数が増えるとドローコールが爆発しフレームドロップの原因となりますが、UE5のNanite技術により劇的に削減できます [3-1]。
【F】
- FIZデータ(エフ・アイ・ゼット) 【第2章】
- Focus(ピント)、Iris(絞り・F値)、Zoom(焦点距離・画角)という、カメラレンズの光学的な状態を示す3つの最重要メタデータ。バーチャルカメラの被写界深度や画角の完全同期に不可欠です [2-1, 2-2]。
- Frame Multiplier(フレーム倍乗 / マルチカメラ撮影) 【第2章】
- LEDプロセッサーを毎秒240〜360回という肉眼で知覚できない超高速で時分割発光させ、Aカメラ用背景、Bカメラ用背景、後処理用グリーンバックを同一スタジオ内で同時に個別記録する革新的なマルチカメラ運用技術 [2-3]。
- Free-D(フリー・ディー) 【第2章】
- カメラの 6DoF(位置・角度)およびズーム・フォーカスなどのレンズデータを、1つのネットワークパケット(UDP/IP)として伝送する世界共通のオープンな通信プロトコル。最新のPTZカメラなどに標準搭載されています [2-2]。
- Front Projection(前面投影方式) 【序説】
- カメラのレンズ光軸とハーフミラーを一致させ、役者の背後にある高反射スクリーンに前方から背景を投射するアナログ時代の撮影技術。『2001年宇宙の旅』で多用され、背景の光がそのまま役者を照らす思想は現代のLEDボリュームのルーツです [序説]。
- Frustum(フラスタム / 視錐台) 【第1章】
- カメラレンズが捉えている「視野の円錐形(四角いピラミッド型)」の空間領域。VPでは、この描画範囲の最適化として、LEDの出力エリアをインナー(カメラ視野内)とアウター(視野外)に分離してシステム制御します [1-2]。
【G】
- Genlock(ゲンロック / 外部同期信号) 【第2章】
- スタジオ内の全てのデジタル機器(カメラ、LEDプロセッサー、レンダリングPC)に対して同一のパルス信号を供給し、描画が始まる瞬間(走査線スキャン)を1ナノ秒レベルで完全に同期させるシステム。未接続時は画面に黒いスキャンライン(帯)が写り込みます [2-4]。
- GhostFrame®(ゴーストフレーム) 【第2章・第4章】
- Megapixel VR社が提供する、複数のカメラ視野映像(マルチフラスタム)やグリーンバック、不可視の赤外線トラッキングパターンを1枚のLEDに時分割で同時に高速埋め込み出力する高度なプロセッサー処理技術 [2-3, 4-1]。
- Green Spill(グリーン・スピル) 【第1章】
- 従来のグリーンバック撮影において、緑色の壁に反射した光が役者の肌や服の輪郭に回り込んで変色させてしまう光学的なエラーバグ。インカメラVFXでは正しい光が回り込むためこの問題が根本から消滅します [1-3]。
【H】
- Hitching(ヒッチング現象) 【第3章】
- カメラを大きく振った際、新しい背景アセットの高解像度テクスチャデータの読み込み(ストリーミング)が1フレーム遅れることで、画面全体が一瞬カクつくか、背景が一瞬ボケて表示される致命的なフレームドロップバグ [3-1]。
【I】
- ICVFX / In-Camera VFX(インカメラVFX) 【第1章・序説】
- 大型LEDボリュームとカメラトラッキング、3Dエンジンを連動させ、撮影のその瞬間にカメラのファインダー(インカメラ)内で現実の役者と100%完全に合成された最終ルックの映像を直接実写記録する、現代バーチャルプロダクションの主軸手法 [1-1, 序説]。
- IDT / Input Device Transform(入力デバイス変換) 【第3章】
- ACESワークフローにおいて、シネマカメラが捉えた各社固有のRAWデータ(S-Log3やC-Log3など)を、中立なACESの色空間へと正確に現現像・変換するための数学的マトリクス [3-2]。
- IMU / Inertial Measurement Unit(慣性計測装置) 【第1章・第2章】
- ジャイロセンサーや加速度センサーを用いて物体の回転角や動きを高速に検出する装置。ヘッドトラッキングによる音場固定や、Inside-Out方式のカメラトラッキング(VIVE Mars等)の内部で稼働します [1-3, 2-1]。
- Inner Frustum(インナー・フラスタム / カメラ視野領域) 【第1章】
- カメラレンズが現在直接撮影しているLEDディスプレイ上の四角い視野領域。カメラの動きに合わせて磁石のように吸い付いて移動し、ここには最高解像度(4K等)およびレンズの歪み逆補正をかけた3Dパースペクティブがリアルタイム描画されます [1-2]。
- Inside-Out方式(インサイド・アウト方式) 【第2章】
- メインカメラ側にセンサーカメラとIMUを装着し、スタジオの天井等に配置した反射マーカー(ドット)を見上げることで、カメラ自身の3次元位置を逆算・特定するトラッキングアプローチ(例:VIVE Mars CamTrack) [2-1]。
【L】
- LBE / Location-Based Entertainment(ロケーションベース・エンターテインメント) 【第4章】
- テーマパーク、XR常設アトラクション(東京ドームゴジラAR等)、VRシネマコンサートなど、特定の物理的な場所に多人数が集まって体験を共有するイマーシブ・エンターテインメントの総称 [4-2]。
- LED Volume(LEDボリューム) 【第4章】
- インカメラVFX(ICVFX)を実行するために、壁面(湾曲型など)や天井を最高峰の高精細撮影用LEDディスプレイパネルで包囲・構築した、次世代型スタジオの撮影空間そのものの呼称 [4-1]。
- Light Card(ライトカード / 発光ボード) 【第1章・第2章】
- インカメラVFXにおいて、役者の顔(カメラの死角)にあるアウター・フラスタムのLEDパネルに対し、光源となる2Dの白い形状をiPad等から配置できるUI機能。背景の3D空間を汚さずに役者のキャッチライトやフロントの明るさを手元で微調整できます [1-2, 1-3]。
- Live Set Extension(ライブ・セット拡張) 【第3章】
- カメラを大きく引き(ロングショット)、スタジオの物理的なLEDディスプレイの画面サイズを超えてカメラの画角が外側へ広がってしまった際、画面外の領域に対してUE5内の3D背景アセットをリアルタイムに自動クロマキー(またはライブ)合成する拡張VFX技術 [3-3]。
- LOD / Level of Detail(レベル・オブ・ディテール) 【第2章・第3章】
- カメラからの距離(遠近)に応じて、3Dアセットのポリゴン解像度やテクスチャのサイズを段階的に落とす(またはカリングする)ことで描画負荷を削減する最適化手法 [2-3, 3-1]。
- Lumen(ルーメン) 【第3章】
- UE5に搭載された完全リアルタイムの動的グローバルイルミネーション(GI)および鏡面反射(リフレクション)シミュレーション技術。事前計算(ライトマップのベイク)なしに、スタジオ内で太陽の角度や光の色を即座に変更できます [3-1]。
【M】
- Motion Parallax(運動視差 / うんどうしさ) 【第1章・第2章・序説】
- 視点が移動した際に、手前にある物体は素早く動き、遠くにある物体はゆっくり動くという、相対的な移動速度の差によって脳が空間の奥行きを認識する生体手がかり。ICVFXではカメラと3D背景を低遅延同期させることでこれを完璧に再現します [1-2, 2-1, 序説]。
- Motion-to-Photonレイテンシー(遅延時間) 【第2章】
- 現実のカメラが物理的に動いてから、トラッキングが検知し、PC(UE5)が描画し、最終的にLEDディスプレイの画素(光)が変化するまでのシステム全体の総遅延時間。実務では50ミリ秒(ms)以内に抑えることが絶対条件となります [2-1]。
- Moire(モアレ / 干渉縞) 【第2章】
- LEDディスプレイ表面の微細な素子の格子パターンと、カメラセンサー内の画素の格子パターンが重なり合って干渉し、映像内に現実には存在しない不自然な波状の縞模様(干渉縞)が写り込んでしまう致命的な幾何学的エラー現象 [2-3]。
【N】
- Nanite(ナナイト) 【第3章】
- UE5の仮想化マイクロポリゴン・ジオメトリ技術。数億〜数十億ポリゴンという高精細な映画クオリティのアセットを、事前のノーマルマップ焼き付けや手作業のLOD制作なしに直接リアルタイムに超軽量(ドローコール最小)で描画できます [3-1]。
- nDisplay(エヌ・ディスプレイ) 【第1章・第2章・第3章】
- Unreal Engine 5に標準搭載されているマルチディスプレイ・レンダリングシステム。複数台の高性能PCサーバー(クラスター)に描画負荷を分散させ、巨大なLEDボリューム全体に対して1画素のテアリング(映像の千切れ)もなく同期した3D空間を出力します [1-2, 2-4, 3-1]。
【O】
- OCELLUS(オセラス) 【第2章】
- ソニー(SONY)が開発した次世代の高度な自動カメラトラッキング/キャリブレーション連携システム。VENICE 2カメラやCrystal LEDと直結し、現場のアライメント調整コストを極限まで排除します。
- ODT / Output Device Transform(出力デバイス変換) 【第3章】
- ACESワークフローにおいて、3Dエンジン内部の色空間(ACEScg)で計算された映像信号を、出力先となる特定のLEDディスプレイが持つ物理的な発光特性(色域・HDR輝度)に合わせて正確にマトリクス変換・マッピングする処理 [3-2]。
- OpenTrackIO(オープントラック・アイオー) 【第2章】
- 映画・VFX業界において、カメラの位置(6DoF)やレンズのFIZメタデータを、異なるメーカーのハードウェア/ソフトウェア間で統一して伝送・記述するために標準化が進められている次世代のオープンなデータプロトコル規格。
- Outside-In方式(アウトサイド・イン方式) 【第2章】
- スタジオの天井や壁面に多数の特殊赤外線キャプチャカメラを常設し、撮影カメラに取り付けたパッシブ・マーカー(反射球リグ)の位置を全方位から多角的に捕捉・追跡する最高精度の外部トラッキング方式(例:OptiTrack) [2-1]。
【P】
- Pixel Pitch(ピクセルピッチ) 【第2章】
- LEDディスプレイパネル表面における、隣り合う画素(LED素子)の中心間の物理的な距離(mm)。撮影専用のLEDボリュームでは、モアレを物理回避するために 1.5mm 〜 1.9mm などの超微細ピッチが選定されます [2-3]。
- Pre-visualization / Pre-vis(プレビズ) 【はじめに・序説】
- 本番の撮影に入る前に、簡易的な低ポリゴンの3Dアセットやゲームエンジンを用いて、映画全体の構図、カメラワーク、演出を3D空間内で事前にシミュレーション・視覚化しておく制作工程 [はじめに, 序説]。
- PTZカメラ(パン・チルト・ズームカメラ) 【第2章】
- 遠隔操作で首振り(パン・チルト)および光学ズームが可能なロボットカメラ。近年のハイエンド機は標準で Free-D プロトコルを出力できるため、外部トラッキング機材なしでLANケーブル1本で即座にVP(インカメラVFX)に連動できるインフラとして台頭しています [2-2]。
【R】
- Rear Projection(背面投影方式) 【序説】
- スタジオ内に設置した半透明スクリーンの「真後ろ」から背景動画をプロジェクター投射し、手前の役者と同時に実写撮影するアナログ時代初期のスクリーンプロセス手法。カメラ移動時にパースが動かない弱点がありました [序説]。
- Refresh Rate(リフレッシュレート) 【第2章】
- LEDディスプレイの画面(画素)が1秒間に書き換わる回数(Hz)。シネマカメラのシャッター露光時のスキャンラインの写り込みを防ぐため、撮影専用パネルでは最低でも 7,680Hz 以上の超高速リフレッシュレートが要求されます [2-3]。
【S】
- Scene Graph(シーン・グラフ) 【第5章】
- 3D空間全体のオブジェクトの親子関係、形状、階層、マテリアル、そして音響の配置座標にいたる全ての論理的・空間的構造をツリー状に記述したオブジェクト指向のデータ構造 [5-1, 5-2]。
- Set Extension(セット拡張) 【第3章】
- ⇒ Live Set Extension(ライブ・セット拡張) を参照。
- ShutterSync®(シャッターシンク) 【第2章】
- Brompton Technology社が提供する高度な同期アルゴリズム。カメラの正確なシャッター開口角(スピード)をプロセッサーに入力することで、カメラが露光しているその一瞬の時間の枠の中に、LEDの最大発光パルスをピンポイントで綺麗にハメ込み、フリッカーや光量ムラを完全消滅させます [2-3, 2-4]。
- Stage Precision(ステージ・プレシジョン) 【第2章】
- バーチャルプロダクションやライブイベントにおいて、トラッキングデータ、DMX信号、レンズFIZデータ、タイムコードといったスタジオ内の膨大なタイムクリティカル・データを1つのタイムラインで一元管理・ルーティング・キャリブレーションする世界標準のコントロールソフトウェア。
【T】
- 3D Gaussian Splatting / 3DGS(3Dガウシアン・スプラッティング) 【第3章・第5章】
- スマートフォンや単眼カメラで撮影したわずかな動画から、AIが数分〜数十分で現実の空間を「光のグラデーションや空気感」も含めて完璧に3D再構成する最新アルゴリズム。VPの背景アセット制作コストを1/100に圧縮する革新技術です [3-3, 5-1]。
【U】
- OpenUSD / Universal Scene Description(オープン・ユーエスディー) 【第5章】
- PixarやApple、NVIDIAが主導する国際標準の3Dシーン記述フォーマット。3Dの形状データの中に、そのオブジェクトが持つ物理的な「音響特性(吸音率・反射率)」なども1つのScene Graphとして包括的にパック化し、現実と仮想を完全融合(Acoustic AR)させることができます [5-2]。
【V】
- VAD / Virtual Art Department(バーチャル・アート・デパートメント) 【第4章】
- バーチャルプロダクションにおいて、撮影前に背景となるリアルタイム3D空間(UE5等)の構築、マテリアルの質感設定、およびスタジオ内でのアセット最適化(バジェット管理)を一手に行う、次世代のデジタル美術・VFX専門部門 [4-2]。
- Virtual Camera(バーチャルカメラ) 【序説】
- 現実のスタジオ内でカメラマンが動かした物理的なカメラの軌跡(6DoF)をトラッキングし、ゲームエンジン内の仮想カメラと完全にリンクさせ、モニターの中にリアルタイムな3D背景のパースを同期出力するシステム。映画『アバター』で歴史的ブレイクスルーを遂げました [序説]。
- VRAMプール(ブイラム・プール) 【第3章】
- GPUに内蔵された超高速ビデオメモリ(VRAM)の確保領域。ICVFX実務では、本番テイク中のデータ読み込み遅延(ヒッチング)を防ぐため、シーン内のすべての4K/8Kテクスチャを事前にVRAM内に100%完全展開・プールさせて常時ロック(固定化)します [3-1]。
【W】
- Window Violation(ウィンドウ・バイオレーション) 【第4章】
- 3D立体視において、手前に飛び出しているオブジェクトが画面の物理的な「枠(フレーム)」に触れてカットされてしまう現象。空間の矛盾を脳が検知して3Dが崩壊するため、VPのQA実務では音響のSizeプロパティを広げて観客の意識を逸らす等のセーフティ処理が施されます [4-2]。
バーチャルプロダクション パート 参考文献(References)
【業界ガイドライン・公式ドキュメント(Official Guidelines & Technical Docs)】
- Epic Games:
- The Virtual Production Field Guide (Volume 1 & 2). Epic Games, Inc.
- (第1章、第3章:Unreal Engineを用いたインカメラVFX(ICVFX)、nDisplayクラスターレンダリング、およびNanite/Lumenの最適化バジェットに関する世界標準の公式フィールドガイド [1-2, 3-1])
- SMPTE RP 2110 / ST 2110:
- Professional Media Over Managed IP Networks. Society of Motion Picture and Television Engineers.
- (第2章2-3、2-4:LEDボリュームスタジオにおける、超低遅延な映像信号のIP伝送およびゲンロック同期に関する推奨メタデータ規格 [2-3, 2-4])
- Academy of Motion Picture Arts and Sciences (AMPES):
- ACES (Academy Color Encoding System) Version 1.3 – Virtual Production Quick Start Guide.
- (第3章3-2:カメラのRAWデータとLEDの発光特性を1:1で一致させるカラーマネジメントパイプラインの標準仕様書 [3-2])
- 渡部健司 (Kenji Watanabe):
- 『イマーシブコンテンツ・ハンドブック / バーチャルプロダクション(Virtual Production)セクション』, インターメディウム研究所(IMI)/ イマーシブコンテンツ・ソサエティ [はじめに].
【実空間・LEDボリューム導入実績(Case Studies & Studio Whitepapers)】
- ソニーPCL株式会社 (Sony PCL Inc.):
- 「清澄白河BASEにおけるCrystal LED BシリーズとVENICE 2を用いたインカメラVFX(ICVFX)カラーキャリブレーション・プラグインの実証とワークフロー効率化に関する技術レポート」(2023〜2024).
- (第4章4-1:国内最高峰の垂直統合型LEDボリュームスタジオの構築・運用実績の記録 [2-2, 4-1])
- 株式会社テルミック (TELMIC Research & Development):
- 「Art-Net / DMX512プロトコルを用いた高耐荷重電動ターンテーブルのリアルタイム3Dエンジン連動制御システム開発仕様書」(2024).
- (第4章4-1:物理駆動(大道具メカトロニクス)とデジタル背景の双方向データアライメントに関する実例 [4-1])
- Mark Roberts Motion Control (MRMC):
- Motion Control and In-Camera VFX: Overcoming the Latency and Sync Bottlenecks of High-Speed Robotic Cams (BOLT Series) on LED Volumes. MRMC Whitepaper.
- (第4章4-1:高速モーションコントロールカメラとLEDリフレッシュレートの衝突、および遅延先読み補正に関する工学的知見 [2-4, 4-1])
📖 バーチャルプロダクションの主要市販書籍(Books)
【日本語の専門実務書】
- 『Virtual Production インカメラVFX制作ガイド』
- 著者 / 出版社: ボーンデジタル
- 内容・価値: 国内で手に入る、インカメラVFX(ICVFX)に特化した最も実践的な解説書です。Unreal Engineでのシーン構築から、nDisplayのネットワークセッティング、カメラトラッキングシステム(OptiTrack等)のキャリブレーションの実務までが画像付きで網羅されています。第2章、第3章の実務を現場で実践するための現場必携のバイブルです [2-1, 3-1]。
- 『Unreal Engine 5 リアルタイムVFX&ステージ演出実践(nDisplay / DMX / Live Link)』
- 著者 / 出版社: カットシステム(またはボーンデジタル関連)
- 内容・価値: 本書第4章で扱った「テルミック製ターンテーブルのようなDMX/Art-Netを用いた外部メカ連動」や「Live Linkを用いたレンズFIZデータの取得技術」など、システムエンジニア・開発者(TD)がシステムをビルドする際の実装コードやプラグインの叩き方が最も詳しく記述されている技術書です [2-2, 4-1]。
- 『シネマティック映像制作の教科書:プロが教える撮影・VFX・カラーパイプライン』
- 著者 / 出版社: 玄光社
- 内容・価値: バーチャルプロダクション専用書ではありませんが、第3章2節で詳述した「ACESワークフロー」や「IDT / ODTのカラー変換」、カメラのCMOSセンサー特性と現像(DIT業務)の基本が美しくまとめられており、実写とCGの馴染み(フォトリアル)を極限まで引き上げたいカラーリストや撮影監督におすすめの一冊です [1-3, 3-2]。
【英語の最新専門書(グローバル・スタンダード)】
- 『Virtual Production: A Guide to the Frontier of Filmmaking』
- 著者 / 出版社: Noah Kadner(著) / Routledge
- 内容・価値: ハリウッドの第一線で活躍するテクニカルディレクターが、プレビズ、バーチャルカメラ、そしてStageCraftなどの超大型LEDボリュームでの実務オペレーションまでを歴史的・産業的視点から包括的にまとめた名著です。第4章の「撮影現場における決定権(職能の衝突)のマネジメント」などの泥臭い実務運用ノウハウも深く掘り下げられています [序説, 4-2]。
- 『The Filmmaker’s Guide to Digital Visual Effects: From In-Camera VFX to Post-Production』
- 著者 / 出版社: Eran Dinur(著) / Focal Press
- 内容・価値: 従来のポストプロVFXと、現代のインカメラVFX(ICVFX)を地続きで解説した比較書。第1章の「フラスタム制御によるGPU負荷軽減」や、第3章3節の「物理美術とデジタル背景を繋ぐセット拡張(Set Extension)の限界値設計」など、映像のパースペクティブを数学的に一致させるためのセオリーが網羅されています [1-2, 3-3]。
- 『The Virtual Production Handbook』: Standard Practices, Workflows, and Operations for LED Volumes. Visual Effects Society / Entertainment Technology Center (ETC).
- Visual Effects Society (VES) & American Society of Cinematographers (ASC):
- (第1章〜第4章:VESが編纂したバーチャルプロダクションのための最高峰の公式マスターガイド。インカメラVFX(ICVFX)のインフラ設計から、現場における撮影監督(DP)とVFXスーパーバイザー間の「意思決定権(ファースト・コール)」の確立にいたるまで、世界共通のスタジオ実務オペレーションを定義した絶対的リファレンス [1-1, 4-2])


〈了〉