S-9_2: マルチビジョン・3Dビジョン
Section9_2: マルチビジョン・3Dビジョン
Multi Vision・3DVision
2026.9.18 第一稿中
屋外型広告のLEDサイネージが複数のディスプレーや一体化した曲面をもつものが登場してきています。その中で3Dビジョンと呼ばれる立体的な飛び出しを狙った広告も出てきています。
3D立体視の設計思想は、映画館やヘッドセット(HMD)といった限定的なパーソナル空間を超え、私たちが毎日歩いている「都市のストリート」の景観そのものを巨大な立体メディアへと拡張しています。
本章では、複数の画面を同期させて巨大な壁面を構築する「マルチビジョン(多面ディスプレイ)」のシステムと、東京・新宿や渋谷の街頭を席巻する「巨大猫」で有名な「3Dビジョン(裸眼3D LEDサイネージ」の幾何学的・光学的な知覚トリックの神髄を解説します。
マルチビジョン、3Dビジョンの歴史的背景 デジタルサイネージ
1-1:マルチビジョン(多面ディスプレイ)の物理配置とフレーム同期
マルチビジョン(Multi-Vision)とは、「複数台のLEDパネルや液晶ディスプレイ、またはプロジェクターを格子状(L字型やキューブ型含む)に物理配置・連結し、1枚の超巨大な高解像度(4K/8K/16K以上)キャンバスとして機能させる送出インフラ」の総称です。
超大型の都市型ディスプレイや、LBE(施設型エンタメ)の空間全体を映像で埋め尽くす際、エンジニアが最も死守すべき絶対的なルールが「マルチディスプレイ間の完全フレーム同期(フレーム・アライメント)」です。
① 画面の境界線を守る「テアリング(Tearing)」の完全カリング
複数台のディスプレイにまたがる1枚の巨大な3Dアセット(キャラクターなど)が超高速に画面内を横切った際、出力するPCやグラフィックスカード(GPU)の間で描画が始まるタイミング(V-Sync)が1マイクロ秒でも非同期(ズレ)になると、画面と画面の継ぎ目の部分で映像が水平に引き千切れたようにズレて見える「テアリング(Tearing)」現象が発生します。
- 工学的エラーの元凶:
これは屋外サイネージの美観(フォトリアル)を著しく損ねるだけでなく、人間の周辺視野に対して「空間が物理的に壊れている」という強烈な立体矛盾(バグ)を突き、不快感を抱かせます。 - ハードウェアロックによる解決:
これを完全にカリング(排除)するため、バーチャルプロダクション編で詳述した「マスター・シンク・ジェネレーター(3値シンク供給)」からのゲンロック信号を、すべての送出PCに装着されたワークステーション用GPU(NVIDIA RTXシリーズ等)の拡張カード 「NVIDIA Quadro Sync II」 へと物理BNC結線します。
グラフィックスコアのスワップチェーン(画面描き替えタイミング)をハードウェアレベルで完全同期(スワップバリア・ロック)させることで、画面の継ぎ目が完全に消失した1枚の滑らかな超巨大デジタルプレーンを常時維持することが可能になります。
1-2:3Dビジョン(裸眼3D LEDサイネージ)における「アパレント立体視」の幾何学
新宿東口の「巨大猫」などで有名な「3Dビジョン(3D Signage)」は、観客に偏光メガネやHMDを一切着用させない状態であるにもかかわらず、ビルからキャラクターが何メートルも手前に飛び出しているかのように強烈に錯覚させる技術です。
この技術の正体は、二眼視差に依存する通常の立体視とは異なり、人間の錯視効果である「アパレント立体視(錯視的立体視 / Anamorphic Illusion)」の幾何学設計にあります。
【3Dビジョン(L字型LED)における アナモルフィック錯視の構造】

  [ 物理的な L字型LEDディスプレイ(ビル壁面) ]
  ╭──────────────────────────┬──────────────────────────╮
  │                          │                          │
  │                          │                          │
  │   [バーチャルな「枠」]   │                          │
  │   ╭──────────────────────┼────╮                    │
  │   │  ★奥に広がる3D部屋  │    │                    │
  │   │  ★キャラの飛び出し  │   ▼                     │
  │   ╰──────────────────────┼─────────────────────────╯
  ╰──────────────────────────┴──────────────────────────╯
                             │
                             ▼
              【 👁️ 錯視のスイートスポット(計算の原点座標) 】
              ──> 街頭(路面)の特定の1点から見た時だけ、
                  スクリーンの壁が消え、完璧な3Dの部屋が出現する。
① 錯視の特等席:「スイートスポット(Sweet Spot)」の逆算
3Dサイネージの映像は、どの角度から見ても立体に見えるわけではありません。
- 数理設計のコア:
設計エンジニアは、まず現実の街頭(路面)において、「最も多くの歩行者が立ち止まってビルを見上げる、特定の1点(例:交差点の横断歩道の手前など)」を、数理計算の原点座標である「スイートスポット(Sweet Spot)」として厳密に設定します [3-2, 4-3]。 - パースペクティブ変形シェーダーの実行:
3Dエンジン(UE5等)内にビルの物理形状(L字型やL字湾曲など)と全く同じバーチャルな壁面を構築します [3-1, 4-3]。そして、「現実のスイートスポット(路面の1点)に立っている人間の肉眼の『瞳のレンズ』の位置」に、3D空間内のバーチャルカメラを配置(固定)します [2-2, 3-1]。
このカメラアングルから見える3Dパースペクティブ(遠近感)の映像を、L字型の物理LEDパネルのUV座標へと逆算・ベイク(焼き付け)して出力(プロジェクション)します。これにより、スイートスポットに立った観客がビルを見上げた瞬間、LEDディスプレイの表面という「2Dの平面の存在」が光学的に完全に消滅し、ビルの壁面が奥に向かって四角くくり抜かれ、そこに『本物の3Dの部屋』が実在しているかのような圧倒的な空間のプレゼンスが出現します。
② ウィンドウ・バイオレーションの逆ハッキングと「嘘のフレーム」
3Dビジョンにおいて、オブジェクト(猫や怪獣など)がディスプレイの「手前」に凄まじい距離感で飛び出しているように脳を騙すためには、第4章2節で解説した立体視最大のバグである「ウィンドウ・バイオレーション(画面のフチで3Dが壊れるバグ)」の光学的な特性を逆手に取った「逆ハッキング」を行います。
- 「嘘のフレーム(インナーフレーム)」のコンポジット:
LEDディスプレイの物理的な画面の端(フチ)ぴったりに映像を描くことは原則禁止(NG行為)とされます。
実務においては、LED画面の内側に、3D CGであらかじめ「ビルのコンクリートの質感と100%一致させた、嘘の四角い窓枠(インナーフレーム)」を固定描画(コンポジット)しておきます [1-3, 3-2]。 - 境界線の突破による大迫力の飛び出し:
観客の脳は、まずその「嘘の窓枠」をビルの物理的な一部(現実のフレーム)だと認識します。その状態から、3Dのキャラクターの身体や手が、その嘘の窓枠をガシッと掴んで「手前の暗黒スペース(余白領域)」へとハミ出して動いた瞬間、脳の視覚サンプリングは「ビルの窓枠(現実)よりも手前にオブジェクトが物理的に飛び出してきた!」と猛烈な驚き(コントラストのハッキング)を発動します。
実際にはLEDの平面に映っている2Dの絵であるにもかかわらず、脳が勝手に手前の空中へとデプス(深度予算)を拡張補完してしまう、これがアパレント立体視の極めて高度な知覚トリックの正体です。
3Dビジョン(裸眼3Dサイネージ)幾何学設計チェックリスト
ハンドブックの屋外サイネージ制作仕様書、あるいは3D CGチームが都市型立体映像をレンダリングする際の絶対的なアライメント基準値です。
| 幾何学・設計要素 | 屋外サイネージの推奨設定・数理ロジック | 破綻・妥協した際のリスク(バグ) | 解決するためのコア技術 |
|---|---|---|---|
| ディスプレイ形状 | L字型(90度)または湾曲(コーナーR付き)LED | 平面ディスプレイだと覗き込む奥行き(部屋の容積)が作れず、立体感が1/10に激減する | コーナー湾曲型シームレス撮影専用LEDの選定 |
| 計算のカメラ座標 | 街頭の最も通行量が多い 「特定の1点(路面座標)」 に完全クランプ | スイートスポットから1メートル横にズレただけで、背景の部屋が不自然に傾いて「嘘」が露呈する | スイートスポット視点からのアナモルフィック・パースペクティブ逆算シェーダー |
| インナーフレーム | ディスプレイのフチに 2Dの「嘘の窓枠(ビル美術同調)」 を常時配置 | キャラクターの輪郭がLEDの物理的なフチでカットされ、立体視が一瞬で大崩壊する(Window Violation) | マッチ・オン・アクション・デプス(境界線突破アニメーション)の仕込み |
| 影(ライティング) | 現実のスタジオ・街頭の 「太陽光(時刻ごとの光源の向き)」と100%一致 | LED内の3D空間の影の向きが現実の天気と非同期だと、脳が「はめ込み映像」だと見抜く | Unreal Engine 5 [Lumen] ✕ 現実のロケーション日照シミュレーションの完全同期 |
現場の全レイヤー(VFXアーティスト・テクニカルディレクター)への実装アドバイス
- 屋外サイネージのVFXアーティスト・3Dアニメーターへ:
3Dビジョン用のコンテンツを作る際、キャラクターをただ手前に大きく動かす(スケールアップする)だけでは本物の立体感は生まれません。立体感を最大化する隠し味は、「キャラクターが嘘の窓枠(インナーフレーム)に対して、どれだけリアルな『落ち影(ドロップシャドウ)』を落としているか」です。
キャラクターが手前に乗り出した瞬間、その窓枠のフチにキャラの影が滑らかに伸びて重なるライティング(Lumenシャドウ等)を3Dエンジン内で厳密に計算(ベイク)してください。この「光と影の物理的接触(連続性)」を目がサンプリングした瞬間、観客は完全に実在の錯覚にハッキングされます。 - 都市メディア開発者・システムエンジニアへ(多面同期システムの実装):
L字型マルチビジョン(面Aと面B)へ映像を出力するnDisplayおよびビデオプロセッサーシステム(Brompton等)をビルドする際、2つの面の表示タイミングにズレ(非同期) を絶対に発生させないでください。
直角に交わるコーナーの境界線(シーム部)で、1フレームでも映像のテアリングやカクつきが発生した瞬間、アパレント立体視の錯視の魔法(部屋の容積の気配)は100%完全に消失し、ただの「明滅するL字の看板」へと引きずり降ろされてしまいます。
NVIDIA Quadro Sync IIによるハードウェア・スワップバリアを最優先スレッドで完全ロックし、プロセッサー側のShutterSync®の位相をカメラのシャッターではなく「街頭の観客のサンプリング(肉眼環境)」に最適化して輝度・色域をクランプしておくことが、商業サイネージビジネスを大成功させるための絶対的なインフラのセーフティ要件となります。
1-3:国内外の3Dビジョン社会実装実績と「アパレント立体視」が人間を魅了する理由
3Dビジョン(裸眼3D LEDサイネージ)は、単に「進化した屋外広告」の枠を超え、都市の不動産価値やストリートの集客ダイナミズムを上書きする21世紀最高峰のパブリック・エンターテインメントとして世界中で社会実装が進んでいます。
国内外の代表的な実装事例と、なぜこの「肉眼でのアパレント立体視」がこれほどまでに人間を惹きつけ、魅了するのか、その知覚心理学的・脳科学的な理由を解き明かします。
① 国内外における3Dビジョンの代表的社会実装事例
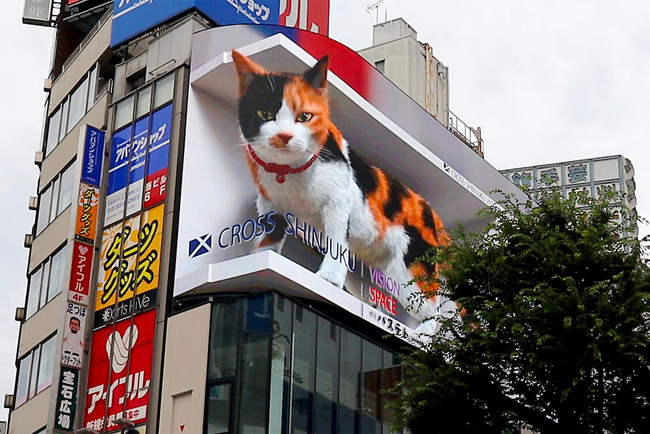
1. 新宿東口:『クロス新宿ビジョン』の巨大三毛猫 ──【日本の3Dサイネージの金字塔】
- 実績とシステム仕様:
日本の3Dビジョンの認知を一気に全国区へと押し上げた、JR新宿駅東口前のランドマークです。ビル壁面に設置された 横18.96m × 縦8.16m(154.7平米)の「L字型湾曲120Hz撮影専用LED」 をフル駆動させています。 - 演出の特徴:
超高精細な「三毛猫」の3Dアセットが、ビルの屋上の「嘘の部屋」で喉を鳴らしたり、あくびをしたり、時には路面(スイートスポット)の歩行者を見下ろして話しかけるようなインタラクションを展開。
L字のコーナー部(R形状)に1ドットのテアリング(映像の千切れ)も発生させない完璧な同期制御(Quadro Sync II)により、猫の肉体や「嘘の窓枠」の境界線が完全に物理空間へとアライメント(調和)されています。
2. 大阪梅田駅ホーム:『Umeda Metoro Vision(ウメダメトロビジョン)』
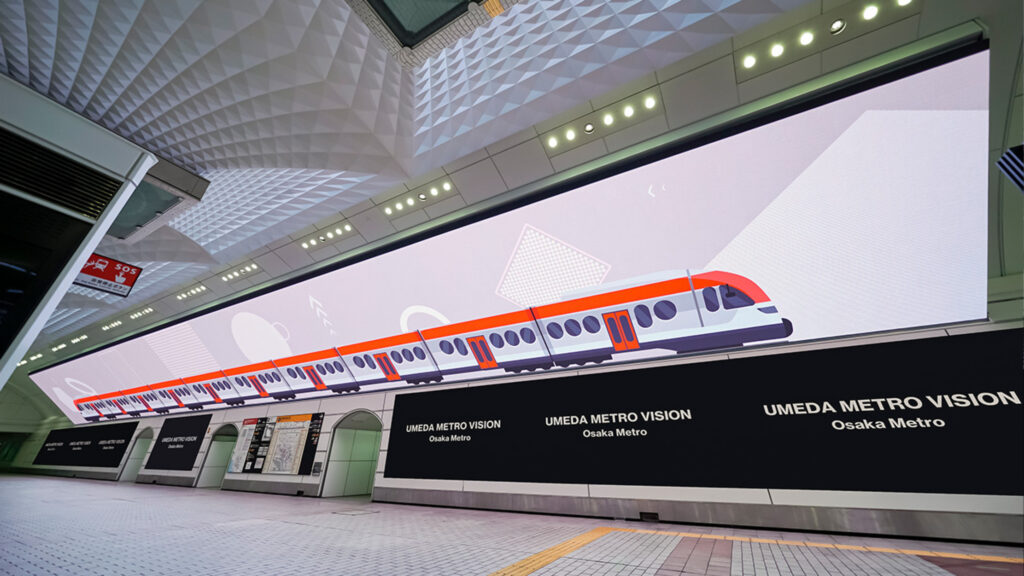
- Osaka Metro御堂筋線梅田駅のホーム壁面に設置された超大型デジタルサイネージです。 2019年「地下空間の世界最大LEDディスプレイ」として、ギネス世界記録に認定。「デジタルサイネージアワード2020」にてグランプリを受賞
- 画面サイズ:縦 4.0m × 横 40.0m(画面面積 160㎡)という、地下鉄車両約2両分がすっぽり収まるスケールです。
ディスプレイ:継ぎ目のない「ベゼルの無いファインピッチLED」を採用しています。
画素ピッチ:3.91mm(大型サイネージとしては極めて高精細で、近くからでもクリアに見えます)。
解像度:4K対応、1,024 × 10,240 ドット(または 1,080 × 11,520 ドットなどシステム連携による)。
音声出力:なし。
放映時間:5:00 ~ 24:00。 - 演出の特徴:
「梅田ホームビジョン」との連動(空間ジャック)
手前ホーム上の柱にある、65インチ×12面の縦型サイネージ「梅田ホームビジョン」と映像を完全に同期・連動。壁面上部に設置されているため、ホームに人が溢れている混雑時でも乗客の頭越しに映像がしっかりと見え、放映内容が遮られません。40mをフルに使った「1枚絵」の大迫力な放映はもちろん、3分割(比率 32:9 など)に画面を割り振った放映も可能です
3. 新宿東西通路
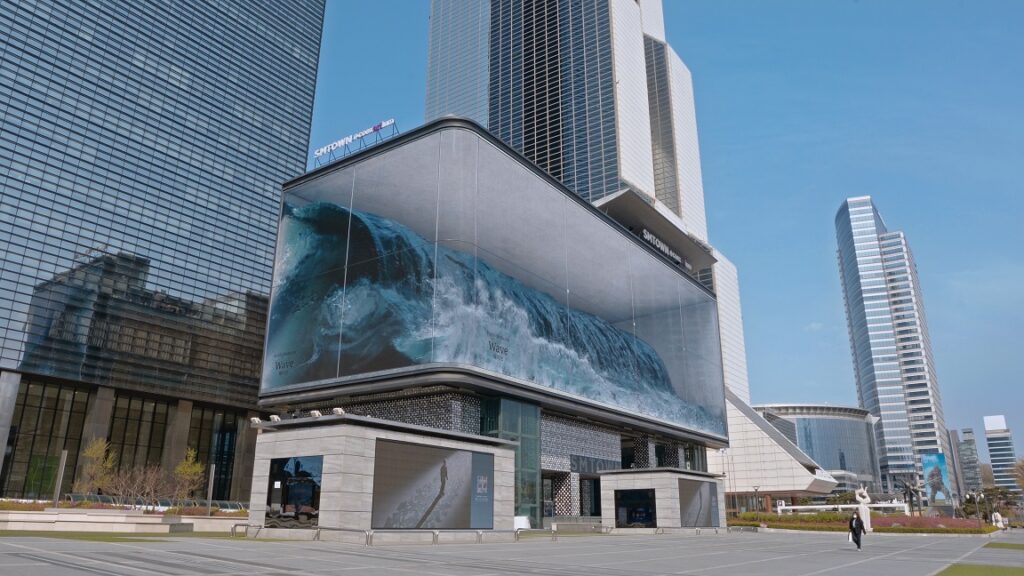
3. 韓国・ソウル(江南):COEX K-POP Square by d’strict 『WAVE』 ──【世界を驚かせた裸眼3Dアートの原点】
- 実績とシステム仕様:
韓国のデジタルデザインカンパニー「d’strict(ディストリクト)」が、ソウル・江南(カンナム)のCOEXモールにある横80.8m × 縦20.1mという超巨大なL字型LEDスクエアに映し出した、世界のアパレント立体視ブームの引き金となったデジタルアート作品です。 - 演出の特徴:
超巨大なガラスの箱(バーチャルフレーム)の中に、物理シミュレーションで計算された「本物の激しい白波(大波)」が、激しく激突してのたうつ映像です。
水しぶきや波の塊が、LEDのガラスのフチ(嘘のフレーム)に衝突して手前に跳ね返るような錯視マッピング(ウィンドウ・バイオレーションの逆ハッキング)を施すことで、通りかかった数万人の歩行者に対し、「ビルの中に本物の津波が閉じ込められており、今にもガラスを突き破ってストリートへ溢れ出てくる」かのような、強烈な視覚的ハッキング(プレゼンス)を現出させました。
4. 韓国 インスパイア・エンターテインメント・リゾートオーロラ(Aurora)
- 全長:約150メートル
高さ:約25〜26メートル
ディスプレイ:天井から壁面(柱)までシームレスに続く、超高画質巨大LEDスクリーン - デジタルショー「アンダー・ザ・ブルーランド」:大迫力の海中をザトウクジラなどの海洋生物が泳ぐ姿がリアルに描かれるメインショーが楽しめます。新コンテンツ「宇宙オデッセイ」、「アフリカン・サバンナ」
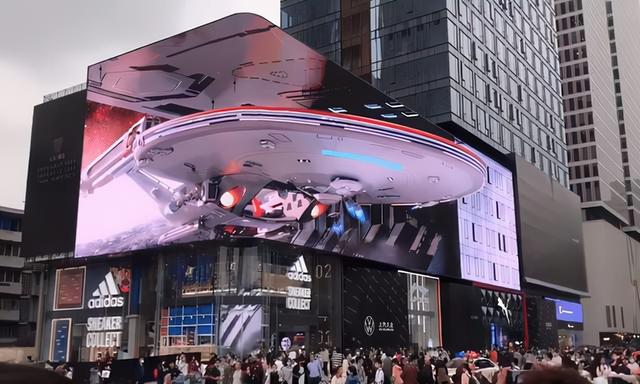
4. 中国・成都(太古里):『Giant Spaceship』 ──【圧倒的な飛び出し量を誇るSF特撮】
- 実績とシステム仕様:
中国の四川省・成都市の超高層ビルの角面に設置された、世界最大級のL字型LEDボリュームサイネージです。 - 演出の特徴:
SF映画さながらの「超巨大な宇宙船(スペースシップ)」が、ビルの内部の格納庫からゆっくりと発進し、フロントの嘘の窓枠を突き破って、観客の頭上の空中(路面)へ向かって文字通り何十メートルも実物大スケールで「突き出して」旋回するダイナミックなVFX演出です [1-3, 5-1]。
中国の事例は特に「負のパララックス(手前へのハミ出し量)」を極限まで攻める傾向があり、前述したドロップシャドウ(落ち影)の数理計算をLumen等のエンジンで徹底的にベイクすることで、昼間の直射日光下でも完全な「空中の立体浮遊感」を成立させています [1-3, 3-1, 3-2, 5-2]。
4. ラスベガス アーケード
② なぜ、3Dビジョンは人間をこれほどまでに面白がらせ、魅了するのか?
デバイス(HMDや3Dメガネ)を着用しない裸眼の状態で、ビルの壁面から物体が飛び出すアパレント立体視が、これほどまでに人間の心を捉えて離さない理由は、私たちの脳が持つ「2つの本能的な知覚バグ」を光学的に逆ハッキング(強襲)しているからです。
理由1:「不意打ちの周辺視野サンプリング」による生存本能のトリガー
通常の映画館(2D)やスマホ画面は、「これから映像を見るぞ」と身構えて中心視野で凝視します。
しかし3Dビジョンは、街を何気なく歩いている歩行者の「周辺視野(意識の外側)」へ、突如として巨大なオブジェクトの動的ベクトル(猫のしっぽの揺れや宇宙船の突進)を侵入させます。
人間の脳(周辺視野)は、進化の過程で「視界の端で何かが急に動いた=外敵の襲来か、命の危険」と最優先サンプリングし、強制的にそこへ視線(アイトラッキング)を誘導する生存本能(注意の自動捕捉)を持っています。
「ただの看板だ」と思って油断していた脳の不意を突き、周辺視野のバグを直撃することで、人間は本能的なスリル(快感)と驚き(集団興奮)を呼び起こされ、一瞬で心をジャックされてしまうのです。
理由2:「肉体の実在感(触覚の期待)」と「脳内デプス拡張」のバグ
VRヘッドセットを被る体験は「偽物の世界に入っていく(客観的な嘘の認知)」ですが、3Dビジョンは「本物の現実の風景(いつものビルの街並み、本物の太陽の光)」の中に、デジタルオブジェクトだけが溶け込んでいます。
- 脳の錯覚ループ:
脳は周囲のビルやアスファルトの地面(現実)を100%本物だとサンプリングしているため、その現実のビルの窓枠(インナーフレーム)から猫の肉体や宇宙船がハミ出してきた瞬間 [4-2, 5-2]、「現実の一部が手前にせり出してきた」としか判定できなくなります。
さらに、そのデジタルオブジェクトの表面の質感や、ビルの壁面に落ちる「リアルな影(ドロップシャドウ)」が現実の日照ホワイトバランスと一致しているため、脳の自己受容感覚は「手を伸ばせば、そこに本当に触れる物質がある(触覚の気配)」と強烈に期待・誤認を始めます。
この「目に見える実在感」と「触覚の期待値」が脳内で最高峰のステレオマージ(融合)を果たすことで、人間はデバイスフリーの状態で「本物の時空の歪み(テレポート)」を街頭に目撃し、言葉を失うほどのイマーシブの感動(熱狂)に包まれるのです。
3Dビジョン・グローバル社会実装の構造マトリクス
ハンドブックのプロデューサーやプロモーションマーケターが、屋外サイネージのIP価値や広告効果を測定する際のエコシステムデータです。
| シアター名・拠点 | 物理LEDスケール(構造) | 立体感を最大化する演出トリック | 人間を魅了する知覚の正体 | ビジネス・マーケティングの恩恵(実績) |
|---|---|---|---|---|
| クロス新宿ビジョン (日本・新宿) |
154.7平米 L字型湾曲120Hz |
愛らしいキャラクターの日常(親近感) ✕ 街頭への動的目線誘導 |
生存本能(注意捕捉)のハッキングによる「不意打ちの遭遇感」 | 新宿の通行量を120%に跳ね上げ、SNSでのUGC動画が数千万再生を記録 |
| WAVE(COEX) (韓国・ソウル) |
1624平米(超巨大) 直角L字型プレーン |
物理流体シミュレーション(水害) ✕ ガラスフレームへの衝突リファレンス |
現実の建築の中に「嘘の物理現象」が監禁されているという光学の認知矛盾 | 世界中のデザイン賞を総なめにし、d’strictのグローバルIP価値を10倍へ爆発 |
| Giant Spaceship (中国・成都) |
900平米以上 高層ビル直角角面 |
SF特撮(巨大メカのハミ出し) ✕ 太陽光に完全同期したディープシャドウ |
嘘の窓枠を突破するウィンドウ・バイオレーションの逆ハッキング(大迫力) | 都市(太古里エリア)全体の観光・坪単価バジェットを劇的に上書き(不動産DX) |
現場の全レイヤー(プロデューサー・システム開発者)への実装アドバイス
- 屋外イマーシブ広告のプロデューサー・プランナーへ:
3Dビジョンビジネスを大成功させるための最大の鍵は、「体験(錯視)を1回きりの現地消費で終わらせず、スマートフォンでの『UGC(撮影)とSNS拡散』を最初からシステム設計(マニフェスト)に組み込んでおくこと」です。
新宿の猫も、韓国の波も、中国の宇宙船も、最大のキャッシュイン(バイラル広告効果)は、現地に来た何万人もの観客が「うわ、飛び出した!」と自分のスマホで撮影し、TikTokやX(旧Twitter)へ投稿した動画が世界中で数億回再生されることで発生しています。
そのため、コンテンツを制作・コンポーズする際は、単に肉眼で綺麗に見えるだけでなく、「スマホのカメラ(2Dレンズ)を通して撮影した時に、最も白飛びせず、最も立体感が強調されてスマホ画面に収まる、カメラ写りの良いカラースペース(ACEScg補正値)」をあらかじめ現像プロファイリング(QA管理)しておくことが、現代のLBEサイネージビジネスを成功に導くための決定的なマーケティングセオリーとなります。
1-4:3Dビジョン(裸眼3Dサイネージ)コンテンツの具体的制作実務
Anamorphic VFX Workflow in Blender
3Dビジョン(裸眼3Dサイネージ)のためのコンテンツ、すなわち「アナモルフィック錯視映像」を制作する実務は、通常の2D映像制作や映画用の3D立体視とは180度異なる、高度な空間逆算パイプラインを必要とします。
本節では、世界中のインディーズクリエイターからプロのVFXスタジオまで広く採用されているオープンソースの3D CGソフト「Blender(ブレンダー)」を用い、現実のビル壁面(L字型LEDディスプレイ)に歪みのない「飛び出す3D空間」をビルドして納品するための、具体的な制作ワークフローとカメラ幾何学(アライメント)の手法を解説します。
① Blenderにおけるアライメント(事前準備):デジタルツインの構築
3Dビジョンの制作を開始する第一歩は、3D空間内に「現実のLEDディスプレイの物理形状」をミリ単位で完全再現した「デジタルツイン(ターゲット・メッシュ)」を構築することです。
- L字型LEDディスプレイのモデリング
- 実務:
運営会社から提供されるディスプレイの物理設計図(仕様書)を基に、Blender内に「横面(面A)」と「正面(面B)」が直角(または湾曲コーナーR)で交わる正確な寸法(例:スケール比 2 : 1 等)のL字型ポリゴンオブジェクトを作成します。
- 実務:
- UV展開の完全固定化
- 実務:
このL字型メッシュに対して、最終的にLEDプロセッサーへ入稿(納品)する動画のピクセル解像度(例:面Aと面Bを横に並べた 3840 ✕ 1080 ピクセルなどの平面2D解像度)に合わせ、UV展開(Unwrap)を1マイルの狂いもなく正確に行い、テクスチャ座標を完全にロックします [2-4, 5-2]。
- 実務:
② 錯視の神髄:バーチャルカメラ(2つの視点)の配置幾何学
ここからがアパレント立体視を成立させるための核心的な数理設計です。Blender内には、用途の異なる「2つのカメラ」をタイムライン上に配置する、特殊なダブルカメラパイプラインを構築します。
【Blender内における 3Dビジョン空間逆算レンダリングシステム】

  ◆ 空間構造(Blenderの3Dシーン内)
  [1. 空間アセット(主役の猫、奥に広がる3Dの部屋、ライティングアレイ)]
                           │
                           ▼
  [2. L字型デジタルツインメッシュ(現実のLEDの物理形状と同じ立体)]
                           ▲
                           │(このディスプレイの表面に向かって光を焼き付ける)
      【📸 カメラB(Bake用):この視点からメッシュのUVへ映像を投影してベイク】
                           ▲
                           │(★運命の直結:アパレント錯視の逆算リンク)
      【📸 カメラA(Audience視点):路面の「スイートスポット座標」に完全固定】
1. カメラA(Audience Camera):観客の瞳のハッキング
- 配置ロジック:
現実の街頭において、最も多くの人が立ち止まる路面の1点「スイートスポット」から、ビルを見上げた時の物理的な距離(シュートディスタンス)と見上げ角(仰角)の数値を正確に測定します。その位置と全く同じ3D座標に、Blender内の「カメラA」を配置・完全クランプ(固定)します。 - 役割:
このカメラAの画角(FOV)から見える景色こそが、観客が現地に立った瞬間に目撃する、完璧な奥行きを保った「飛び出す空間(錯視)」そのものとなります。このカメラの視覚フレームの内側に、「奥に広がる3Dの部屋(バックグラウンド)」や「手前に乗り出すキャラクター(猫など)」を配置し、アニメーション(物語)をデザイン・演出します。
2. カメラB(Bake / Projection Camera):プロセッサー入稿データの生成
- 配置ロジック:
L字型のデジタルツインメッシュの正面に対して、歪みなく一発で撮影できるアングルに配置します。 - 役割:
カメラA(観客視点)が捉えた美しい3D映像のパースペクティブを、L字型ディスプレイメッシュの表面に対してプロジェクターのように「前面投影(Project from View)」し、それをディスプレイのUVテクスチャ座標(2D平面動画)へとリアルタイムに再現像・焼き付ける(ベイクする)ための、システム専用のカメラです。
③ Blender実務プロセス:マテリアルノードによるリアルタイム逆変形(リマップ)
Blender内でカメラA(観客の綺麗な3D視点)の映像を、カメラB(LEDへ送出する平面動画)へと数理的に逆変形(リマップ)してベイクする、具体的なマテリアルノードの記述(シェーディングパイプライン)の手順です。
- カメラAの映像の「テクスチャ化(または事前レンダリング)」
まず、カメラA(スイートスポット視点)から見た3Dシーンのアニメーションを、高精細な連番画像(EXR/PNG等)として一度クリーンにレンダリング(現像)します。 - L字型メッシュへ「テクスチャ座標:カメラ(Camera)」での割り当て
L字型のデジタルツインメッシュに新規マテリアルを設定。マテリアルノード・エディターを開き、「テクスチャ座標(Texture Coordinate)」ノードを追加します。出力端子から 「カメラ(Camera)」 を選択し、そのターゲットオブジェクトとして 「カメラA(Audience Camera)」 を指定します。 - マッピングとベイク(平面化)の実行
これをイメージテクスチャ(手順1で書き出した連番動画)のベクトル入力へ挿入し、シェーダー(放射/Principled BSDF)を経由して最終出力へ繋ぎます。
この状態で、「カメラB(Bake用)」の視点からシーンをレンダリング、あるいはBlenderの「ベイク(Bake)」機能(Emitモード)を実行します。
これにより、1枚の平面動画に現像された際、画像が不自然に斜めにグニャリと引き伸ばされて歪んだ、「スイートスポットに立った瞬間にだけ完璧な直線(3Dの部屋)へと光学復元される、正しいアナモルフィック2D動画(入稿データ)」が1パスで自動生成(マスタービルド)されます。
Blenderにおける3Dビジョン(アナモルフィック錯視)制作パラメータ規格
ハンドブックのVFX制作・コンポジットチームが、Blenderのシーンを初期セットアップする際の厳密な環境設定基準です。
| Blender内アセット・ノード | 設定すべきパラメータ・座標値 | 幾何学的な役割・目的 | 設定を誤った際のリスク(バグ) |
|---|---|---|---|
| デジタルツイン・メッシュ | 現実のLEDディスプレイの物理寸法 (例:Scale X=18.96, Y=8.16) |
現実世界のビル形状と3D空間を1:1でアライメントする | 画面のコーナー部(直角面)で3D空間の壁やキャラクターが折れ曲がって歪む |
| カメラA(Audience) | 路面測定値(例: Location X=0, Y=-25, Z=-15 / Rotation Pitch=28°) | スイートスポットに立つ観客の「瞳(レンズ)」をハッキングする原点 | 観客が最も多く集まる横断歩道から見上げた際、立体感が完全に破綻する |
| インナーフレーム(窓枠) | マテリアルの Roughness: 0.5前後 (ビルのコンクリートの質感一致) |
ウィンドウ・バイオレーションを逆ハッキングするための「嘘の現実の境界」 | 窓枠がLEDの発光で浮いてしまい、手前への「飛び出し(ハミ出し)」の魔法が解ける |
| シェーダーノード結合 | Texture Coordinate [Camera: カメラA] ──> Vector ──> Image Texture |
観客の綺麗な3Dパースを、L字の壁面へプロジェクターのように逆算プロジェクション | 2D平面へのベイク変換(リマップ)に引っ掛かりが生じ、入稿データが作れない |
現場の全レイヤー(3Dクリエイター・システムエンジニア)への実務アドバイス
- Blenderの3Dアニメーター・コンポジターへ(影のベイク鉄則):
3Dビジョンにおいて、3D空間内のライティング(ライトアセットの配置)は、絶対に自分の好み(デフォルト値)だけで適当に設定しないでください。
必ず、「そのビル(LEDサイネージ)が物理的に建っている、現実の方角(東・西・南・北)」と「上映される季節・時間帯(例:正午、夕方、夜)」の太陽光の角度を、Blenderの「Sun Position(太陽位置)」アドオン等を使って厳密に再現・アライメントしてください。
現実の新宿や渋谷の街頭が「曇り空(拡散光)」である時間帯に、LEDの中の猫の部屋だけが「カンカン照りの強い鋭い影(ハードシャドウ)」を描いていると、視覚サンプリングが「嘘(はめ込み映像)」をミリ秒で感知してしまい、立体感が著しく減衰します。現実の日照と影の方向(ベクトル)を完全シンクロさせることが、アパレント立体視の説得力を最大化する神髄です。 - テクニカルディレクター(TD)・システムエンジニアへ(入稿QAとピクセル等倍処理):
BlenderのカメラBから最終的な入稿用連番(EXR等)を書き出す(ベイクする)際は、LEDプロセッサー(Brompton等のTesseraシステム)へ入力される物理ピクセルサイズに対して、「1ピクセルも狂いのないドット・バイ・ドット(ピクセル等倍アロケーション)」をレンダリング解像度設定(Render Resolution)でクランプ指定してください。
システム送出側でビデオカード(Quadro等)やプロセッサー側による「2次的な2D拡大・縮小(リサイズ・スケーリング)」のインターポレーション(補間)が1フレームでも噛んでしまうと、Blender内の数理ノードで極限まで精密計算したアナモルフィック錯視の歪み逆補正マトリクス(UVピクセル位置)がミリ単位でズレてしまい、コーナーの直角面(シーム部)に不自然なモアレや映像の滲み(ボケバグ)を発生させ、商業クリティカルなサイネージとしての品質を破綻させます [2-3, 2-4, 5-2]。ベイク後のデータは、拡大縮小を一切行わずに「生のピクセル(Raw Pixel)」のまま、ゲンロック完全固定でLEDパネルへとダイレクト射出してください。
1-5:Cinema 4D(Redshift)による3Dビジョン・コンテンツの制作実務
Anamorphic Workflow in Cinema 4D
日本の大手ポストプロダクション、VFXスタジオ、および広告制作業界において、3Dビジョン(裸眼3Dサイネージ)制作の現場で絶大な信頼とシェアを誇るもう一つの標準ツールが、Cinema 4D(MAXON社)です。
Cinema 4Dは、モーショングラフィックスの圧倒的な扱いやすさに加え、統合されている高性能GPUレンダラー 「Redshift(レッドシフト)」 の高精度な物理ライト計算(LumenやCyclesライクな動的GI)を駆使することで、アパレント立体視に必要な複雑な空間逆算パイプラインを極めて安定してビルドできます。
本節では、Cinema 4DとRedshiftを用いた、L字型LEDボリュームサイネージ向けアナモルフィック錯視映像の具体的なベイク・リマップ実務を解説します。
① デジタルツイン(ターゲット・メッシュ)の構築とUVホールド
Blenderの実務と同様に、Cinema 4Dの3D空間内へ、現実のL字型LEDディスプレイと1:1で寸法がアライメント(一致)したポリゴンオブジェクトをモデリングします。
- L字型ディスプレイの配置:
- 実務:
キューブ(立方体)オブジェクトから、現実の仕様書通りの横幅・高さ・湾曲R(コーナー部)を持つL字型メッシュをミリ単位でビルドします。
- 実務:
- UVテクスチャ座標のロック:
- 実務:
Cinema 4Dの「UV Edit」ワークスペースを開き、入稿データの納品ピクセルサイズ(例:面Aと面Bが横並びになった正方ピクセル配列)に合わせて、テクスチャ座標(UVマッピング)を完全に平滑に展開・ロックします。
- 実務:
② Redshift環境におけるダブルカメラ・プロジェクションパイプライン
アパレント立体視の真髄である「特定の路面座標(スイートスポット)」から見た遠近感を逆算するため、Cinema 4Dのタイムライン上にも「観客視点カメラ」と「ベイク用カメラ」の2つをシステム配置します。
1. 観客視点カメラ(Audience Camera:カメラA)
- 配置: 現実世界の横断歩道や街頭の測定値から逆算した、3D空間内の正確な「スイートスポット座標」へ配置し、X/Y/Z軸の数値を完全クランプ(固定)します。
- 実務: このカメラAの画角(FOV)を見ながら、奥に広がる部屋のマテリアルや、手前に飛び出す3Dキャラクター(猫など)の動線ベクトル(アニメーションキー)を演出し、空間全体の「奥行き感」をデザインします。
2. ベイク用カメラ(Bake/Projection Camera:カメラB)
- 配置: L字型デジタルツインメッシュの正面全体を捉える位置に配置される、最終入稿パケット(平面動画データ)を書き出すためのレンダリング用カメラです。
③ Redshift Shader Graph(シェーダーノード)による質感・空間の逆算変形
Cinema 4DとRedshiftの最大の実務的優位性は、「Camera Shader(カメラシェーダー)」および「Texture Projection(テクスチャプロジェクション)」ノードの計算精度と、その設定のスピーディさにあります。
Blenderのように一度カメラAの映像を2D動画として現像(書き出し)する手間を挟まずとも [5-4]、Redshift内部のノード処理だけで、「カメラAから見えている3D空間のパースを、リアルタイムにL字型メッシュへ直接投影し、そのままカメラBの1パスでリマップ現像する」という最高峰の高速パイプラインが構築可能です。
【Cinema 4D / Redshift マテリアルノードによる錯視逆算の接続トポロジー】

  [Redshift Camera Shader] ──(ターゲットに「カメラA:Audience」を指定)
             │
             ▼(カメラAの3Dパースペクティブ視覚信号を出力)
  [RS Texture Projection] ──(Projection Typeを「Camera」に設定)
             │
             ▼(L字型LEDのメッシュ表面に、プロジェクターのように光を焼き付ける)
  [RS Principled BSDF / Material] ──> [Output(最終出力)]
- マテリアルノードの設定:
L字型メッシュにRedshift Material(RS Material)を割り当て、Shader Graphを開きます。 - カメラシェーダーのインテグレーション:
Graph内に 「RS Camera Shader(カメラシェーダー)」 ノードを追加し、そのインプットプロパティ内のカメラリンク欄に、スイートスポットに固定されている 「カメラA(Audience Camera)」 をドラッグ&ドロップで直接リンクさせます。 - プロジェクションマッピングの数理実行:
次に 「RS Texture Projection(テクスチャプロジェクション)」 ノードを追加し、プロジェクションの種類(Projection Mode)を 「Camera(カメラ投影)」 に切り替えます。
このプロジェクションノードに対して、先ほどのカメラAの映像信号を接続(リンク)し、最終的にRS Materialの Base Color(アルベド色) へと挿入します。 - カメラBからの1パス現像(マスタービルド):
この状態で、「カメラB(Bake用)」の視点からRedshiftレンダリングを実行(連番EXR等の書き出し)します。
これだけで、直角に交わるL字型の壁面に対して、観客の瞳(カメラA)から見た遠近感が寸分の狂いもなく空気中で逆算・平面化された、「現地で見た瞬間にだけ完璧な3Dの部屋が出現する、正しいアナモルフィック入稿データ」が最速でビルドされます。
Cinema 4D(Redshift)3Dビジョン制作の環境設定基準マニフェスト
ハンドブックのプロダクション管理、あるいは国内のVFX・DITチームがCinema 4Dでプロジェクトの初期アライメントを組む際のチェックシートです。
| C4Dオブジェクト・ノード | 設定すべきプロパティ・数値 | 幾何学的な役割・目的 | 妥協・設定を誤った際のリスク |
|---|---|---|---|
| L字型ディスプレイメッシュ | 設置ビルの物理LEDパネル寸法 [5-2] (例:コーナーR値、アスペクト比) |
現実世界の物理フレームと3D CGの境界線を消失させる | コーナー(R湾曲部)で映像のテクスチャが引き伸ばされ、モアレを誘発する |
| カメラA(Audience) | 路面の物理測定座標 [5-2] (FIZデータに準ずる画角一致) |
街頭の歩行者の「周辺視野」を強制ハッキングする原点座標 | 注視点(視線誘導)のパースが狂い、3D空間の奥行きが消失する |
| RS Camera Shader | リンク対象:カメラA(Audience) | スイートスポットから見た100%正しい3Dルックを動的キャプチャする | 平面へのベイク(リマップ)の数式リンクが外れ、ただの2D看板になる |
| RS Texture Projection | Projection Mode:Camera | カメラAの立体映像を、L字の壁面へミリ秒単位で動的逆算プロジェクション | 映像の前後関係が破綻し、飛び出し(負のパララックス)が作れない |
国内の現場レイヤー(C4Dクリエイター・テクニカルディレクター)への実装アドバイス
- Cinema 4Dのモーションデザイナー・VFXアーティストへ(ドロップシャドウの極意):
裸眼3Dサイネージにおいて、キャラクターのリアリティ(存在感)を決定づけるのは、3Dアセット自体のクオリティ以上に、「嘘の窓枠(インナーフレーム)に落ちる影の濃さと方向(ドロップシャドウ)」です。
Redshift内でライティングを設計する際は、現実のビルの設置方角(日照条件)に100%一致させた 「RS Distant Light(無限遠点光源=太陽)」 を配置してください。
さらに、影のボケ足(Softness)を調整する「サンプリングサイズ」の数値を、現地の実際の天候特性(直射日光か、曇り空の拡散光か)に合わせてグレーディングプロファイリングしておくことで、実写(リアルなビル)とデジタル(LED内の猫の部屋)の境界線が光学的に完全に調和し、究極の「飛び出し錯覚」が完成します。 - テクニカルディレクター(TD)・システム開発者へ(等倍ドット・バイ・ドット送出のQA):
Cinema 4D(Redshift)のカメラBから最終書き出しを行う際は、LEDプロセッサーへ入力されるべき物理ピクセル解像度に対して、「1ピクセルもリサイズ(拡大縮小)を行わないドット・バイ・ドット(ピクセル等倍アロケーション)」のRender Settings(出力解像度)を厳密にロック指定してください。
送出システム(メディアサーバーやQuadroビデオカード)側で、わずかでも「2次的なスケーリング(インターポレーション補間)」が1フレームでも噛んでしまうと、Redshift内部のノードで極限計算したパースペクティブのUV座標がミリ単位でズレてしまい、コーナーの直角面(シーム部)に不自然な色ムラやボケバグを発生させ、パblicコンテンツとしてのクオリティを著しく低下させます。
ベイク完了後の連番データは、補間処理を一切通さない「生のピクセル(Raw Pixel)」のまま、マスターゲンロック信号と常時完全固定してLEDパネルへ直接射出してください。
1-6:メディアサーバー(disguise)を用いた実空間へのカメラマップとピクセル送出
3Dビジョン(裸眼3Dサイネージ)や、LBE(施設型エンタメ)の多面ディスプレイ・プロジェクションマッピングにおいて、BlenderやCinema 4Dで作成したアナモルフィック錯視映像を [5-4, 5-5]、実際の物理LEDウォールや建築構造物へ歪みなくマッピングして射出する、最終インフラステージの心臓部がメディアサーバーです。
その世界的デファクトスタンダード(業界標準)である disguise(ディスガイズ) システムを用い、3D空間内のコンテンツと現実世界の物理ディスプレイを直結させる「カメラマッピング(Camera Mapping)」の実務ワークフローを解き明かします。
① disguise(OmniCal / Designer)におけるデジタルツイン・アライメント
disguiseシステム(旧d3テクノロジー)の最大の強みは、サーバー内部に現実世界のスタジオや屋外サイネージビルの完璧な3Dデジタルツイン(ステージ・シミュレーション環境)をあらかじめ常駐・ビルドし、その中で全ての映像マッピングを完全統括・QA管理できる点にあります。
- 3Dメッシュ(OBJ/FBX)のインポート
- 実務:
BlenderやC4D側で設計したL字型LEDディスプレイの物理寸法ポリゴン(ターゲット・メッシュ)を、disguiseの制御ソフトウェア「Designer」内の3Dステージへインポートします [5-4, 5-5]。
- 実務:
- プロジェクター/LEDスクリーンの仮想マッピング
- 実務:
現実世界に設置されているLEDの解像度(ピクセル数)や、プロジェクターの物理レンズの焦点距離(FOV)のデータをシステムに入力し、3Dステージ内の正確な3次元座標(X, Y, Z)にバーチャル配置(アライメント)します。
- 実務:
② 実空間カメラマッピング(Camera Mapping / Spatial Projection)のシステム実務
3Dビジョンの「スイートスポット(観客の瞳の視点)」から見たパースペクティブを [5-2]、複数台のメディアサーバーノードを跨いでリアルタイムに逆算・分配射出するため、disguise内ではハードウェアレベルでの「カメラマッピング(プロジェクションマッピングの一種)」パイプラインを稼働させます。
【disguise内部における カメラマッピング送出のトポロジー】

 [1. disguise タイムライン(マスターアセット)]
   ──▶ 「カメラA(Audience視点)」の100%綺麗な3D立体視ビデオ(連番/ハイクオリティ動画)
                       │
                       ▼(サーバーのGPU内でリアルタイム逆算)
 [2. バーチャル・カメラプロジェクション(Camera Mapping)]
   ──▶ 3Dステージ内のL字型ディスプレイメッシュに向かって、
       スイートスポットの角度から映像を「光の逆投影(プロジェクション)」する。
                       │
                       ▼(頂点シェーダーがミリ秒単位で歪み変形・ピクセルアロケーション)
 [3. LEDプロセッサー(Brompton等) / 物理ディスプレイ(現実)]
   ──▶ ドット・バイ・ドットで1ナノ秒のズレもなく完全等倍射出。
- Audience View(観客カメラ)の作成
- 実務: disguiseの3D空間内の、路面の測定値と1:1で一致する3次元座標に「バーチャルカメラ(Audience View)」を作成・固定します。
- マッピング設定の切り替え
- 実務:
タイムライン上に配置したコンテンツ(BlenderやC4DのカメラA視点から書き出した綺麗な3D連番動画など)のマッピングモードを、通常の平面的な「平面UVマッピング」から 「Camera Mapping(カメラマッピング)」 へと切り替えます [5-4, 5-5]。そのプロジェクションの光源(投影元)として、先ほど作成した「Audience View」を指定します。
- 実務:
- リアルタイム数理逆変形(リマップ)の実行
- 実務:
disguiseのリアルタイムレンダリングエンジン(Render Streamパイプライン等)が、「観客の視点(Audience View)から見上げた時にだけ、完璧な奥行き(パース)に見えるように、L字型の物理LEDパネルの形状に合わせて、映像のピクセルをリアルタイムに歪ませて引き伸ばす(アナモルフィック逆算変形)」処理をハードウェアのGPUバッファ内で超高速に一発実行します。
これにより、クリエイターはCGソフト側であらかじめ複雑なベイク(平面化)処理を行っていなくても [5-4, 5-5]、中立な3D映像(原盤アセット)のままdisguiseのタイムラインへ放り込むだけで、現場のビルの形状に合わせた完璧な3Dビジョン(アパレント立体視)をその場で即座に射出・運用(Operations)することが可能になります。
- 実務:
③ 複数画面の完全ロック:nDisplayおよびメディアサーバーの同期(Sync)の絶対セーフティ
超大型のマルチビジョンや、L字型LEDの「面A(横面)」と「面B(正面)」へまたがる超巨大量ピクセルを高フレームレート(60fps/120fps)で送出する際、システムのボトルネックとなるのが、複数台のサーバーPC(Render Node)間での「テアリング(映像の水平方向の引き千切れ)」の発生です。
- ハードウェア・スワップバリア(Swap Barrier)の強制同期
disguiseシステムでは、メイン機(Master/Director)と、各ディスプレイへ直接映像を出力する複数のスレーブ機(Actorノードサーバー)の間を、超高速な同軸同期ケーブル、あるいはネットワーク経由の PTP(Precision Time Protocol / SMPTE ST 2059規格) を用いてゲンロック完全固定します。
各ActorPC内に装着されたGPU(NVIDIA RTX 6000 Ada等)の [Quadro Sync II] 拡張カードの Status LED が常時「GREEN (Locked)」にピン留めされているかをシステムログで常時監視してください。 - フレームドロップ時の自動クランプ(Show-Abort)
1台のActorPC(ノード)のレンダリング負荷がアセットの密集によって一時的に跳ね上がり、目標フレームレートから1フレームでも処理落ち(フレームドロップ)が発生しそうになった瞬間、disguiseのマスタータイムライン側からシステムセーフティが作動。
すべての画面の描き替えタイミング(スワップチェーン)の同期(バリア)を維持したまま、全体の描画負荷を動的に数%自動クランプ(または解像度の動的スケーリング)するセーフティロジックをバックエンド側に構成しておくことで、「L字型のコーナーの継ぎ目(シーム部)で、左右の画面の映像が一瞬だけバラバラにカクつく」という、アパレント立体視の錯視の魔法を一瞬で大崩壊させる致命的な放送・表示事故を100%未然に防ぎ切ることができます。
disguiseカメラマッピング・マルチビジョン送出の基準設定
ハンドブックのシステムインテグレーション仕様、あるいは屋外3Dサイネージ現場でdisguiseを稼働・QA検証する際のマスターマニフェストです。
| disguise設定項目・プロトコル | 推奨される設計基準値・ステータス | 幾何学・工学的な役割・目的 | 破綻・非同期時の致命的バグ |
|---|---|---|---|
| Mapping Type | Camera Mapping (Audience View指定) | 観客の瞳(路面スイートスポット)から逆算した3Dパースを、リアルタイムにL字メッシュへプロジェクション | 平面動画として歪みなく表示されず、ただの壁に張り付いた「絵」になる |
| Network Protocol (Sync) | PTP (SMPTE ST 2059) / Genlock対応 | スタジオ・ビル内の全てのサーバーPCのフレーム描画の開始(走査タイミング)をナノ秒固定 | 画面に変色した横帯(スキャンライン)やフリッカーが写り込む |
| GPU Cluster Synchronization | NVIDIA Swap Barrier [Locked] | 複数台のActorPC間のグラフィックスコアのスワップチェーンを完全同期 | ディスプレイの継ぎ目(コーナー部)で映像が水平に裂けるテアリングが発生 |
| Output Aspect / Resolution | ドット・バイ・ドット(補間リサイズなし) | レンダラーから出力されたUVピクセル位置を、1ピクセルの狂いもなくLED素子へ1:1ダイレクト吸着 | 境界部(シーム)に不自然なモアレやボケバグを誘発し、美観を著しく損ねる |
現場のシステムエンジニア・テクニカルディレクター(TD)への実務アドバイス
- disguiseのマスターオペレーター・TDへ(OmniCalによる自動位置補正の神髄):
屋外サイネージや大型LBEのプロジェクションマッピングの現場において、経年劣化や劇場の微振動、あるいは日中の温度変化(熱膨張)によって、プロジェクターの物理的な光軸やLEDパネルの位置がコンマ数ミリ〜数センチでも3D空間内のデジタルツイン座標からズレる「データドリフトバグ」が発生することがあります。
これを現場で手動で直すのは時間的(バジェット的)に不可能です。実務においては、disguise固有のカメラキャリブレーションシステムである 「OmniCal(オムニカル)」 インフラを常設駆動させてください。
スタジオ内の死角に配置した専用のキャプチャカメラ群が、LEDや建築壁面に投影された不可視のドットパターン(トラッキングパターン)を超高速に自動サンプリング。
3D空間内のバーチャルプロジェクション座標(UV位置)のズレのマトリクスを逆算し、disguise内部の3Dメッシュの頂点座標(メッシュ変形)を数秒でリアルタイム自動再補正(自動リワープ)する自動化ループをビルドしておくことが、設営・メンテナンス人件費を1/100に圧縮し、常時完璧なステレオセーフティ(錯視の美しさ)を屋外公共空間に維持し続けるための絶対的なインフラのセーフティ要件となります。
ⓒ2026 Immersive Content Society